海面、光照与页面整体较协调;不据此宣称主体建模绝对最好。
测评首页 · GitHub完整仓库 · GitHub文字总结
2026年9月30日 · Asia/Shanghai · 本地实际记录 + 成品重新检查
十个会话,同一场景试验
猫在海边马路上骑电动车。逐一定位会话、模型与推理等级,比较实际交付用时、Token费用折算、动画质量,以及 GPT-6.1 Sol 开启 Fast 的可能变化。
01–07沿原截图从上到下编号;08–10按补充会话ID追加。同名标题通过会话ID区分。01–09是原单HTML,10是原静态目录,全部可离线运行;08/10的运动问题公开保留。
最新追加:10 · GPT-5.6 Sol / max(19:51:02启动)。原七组约10:00、08–09约14:25、新增10约19:51,分三批;提示词一致,工具策略和环境未固定。
本轮最快交付4:5703 · GPT-6 Astra / medium
本轮最低Standard折算成本$0.14108 · GPT-6.1 Sol / low
原场景视觉优先05 · GPT-6.1 Sol / max侧重海面、光照与页面完成度
10组文本Token折算合计$16.6328不是账户实际扣费
会话ID、模型、推理等级、时间与质量
原用户任务文字一致。模型与推理等级来自各自的 turn_context,并与本地会话数据库交叉核对。用时取原任务开始至完成,包含安装、检查、重试与工具等待。下面费用统一按Standard价格折算。
| 编号 | 会话标题 / ID | 模型 / 推理 | 实际用时 | 文本Token折算 | 质量排名 / 特征 | 查看成品 |
|---|---|---|---|---|---|---|
| 01 | 创建猫骑电动车的3D动画01a0f00b-09f8-74f1-be04-9d17eca6de6e | GPT-6 Astramax | 15:46946.446 秒 | $3.197179.93 credits 折算 | 第3名主体细节较强 · 场景较完整 | 原网页 源码 |
| 02 | 创建猫咪海边骑行场景01a0f00a-f47f-7920-a2a8-0e6b3108d3c5 | GPT-6 Astraxhigh | 14:10850.257 秒 | $3.953998.85 credits 折算 | 第4名弯道运动实现较丰富 | 原网页 源码 |
| 03 | 创建海边骑行猫咪3D场景01a0f00a-df52-7ac3-8b45-9b96ef58f487 | GPT-6 Astramedium | 4:57296.827 秒 | $0.994324.86 credits 折算 | 第8名核心完整 · 交付最快 | 原网页 源码 |
| 04 | 创建猫骑电动车的海边场景01a0f00a-bacd-7010-8fce-42be3e7bdcb2 | GPT-6 Astrahigh | 7:16435.593 秒 | $1.500237.51 credits 折算 | 第7名简洁造型 · 核心逻辑完整 | 原网页 源码 |
| 05 | 创建猫骑电动车的海边场景01a0f00a-9790-7512-8259-604a881e4e77 | GPT-6.1 Solmax | 26:131572.998 秒 | $0.730518.26 credits 折算 | 第1名原场景视觉较协调 · 结构清楚 | 原网页 源码 |
| 06 | 创建海边骑车猫咪场景01a0f00a-8669-7b51-9815-7d5164975373 | GPT-6.1 Solxhigh | 26:261586.467 秒 | $0.900722.52 credits 折算 | 第2名模型细节丰富 · 骑姿跟随较细致 | 原网页 源码 |
| 07 | 创建猫骑电动车的3D场景01a0f00a-6c63-7ce3-81c6-18d5a4f6d2c3 | GPT-6.1 Solhigh | 13:38817.551 秒 | $0.418610.47 credits 折算 | 第5名弧长行驶清楚 · 自动恢复完整 | 原网页 源码 |
| 08后补一批 | 创建猫骑电动车海边场景01a0f0fd-0715-7f73-a913-3d67f6dfb8a814:25:10 → 14:30:42 | GPT-6.1 Sollow | 5:32331.847 秒 | $0.14103.53 credits 折算 | 第9名成本最低 · 运动方向待修正 | 原网页 源码 |
| 09后补一批 | 创建猫骑电动车的海边场景01a0f0fd-1fc6-7a42-adef-a1dd826cedd814:25:16 → 14:35:51 | GPT-6.1 Solmedium | 10:35635.233 秒 | $0.28577.14 credits 折算 | 第6名猫车细节较完整 · 验证较充分 | 原网页 源码 |
| 10后补第三批 | 创建猫咪骑电动车场景01a0f227-5f89-7a23-b8da-2b2c22f71e8119:51:02 → 20:36:52 | GPT-5.6 Solmax | 45:502749.622 秒 | $4.5106112.76 credits 折算 | 第10名交互界面完整 · 模型与运动有明显缺陷 | 原网页 源码 |
原七组约108分26秒的任务耗时之和,对应约26分33秒并行窗口;后补两组合计16分07秒、约10分41秒并行窗口;新增10单独用时45分49.622秒。三批之间的间隔不计作模型执行时间,新增评估也没有加回原交付用时。
十组综合质量排序:05 → 06 → 01 → 02 → 07 → 09 → 04 → 03 → 08 → 10
同等考虑主体建模、原场景材质与环境、运动和连接逻辑、代码结构与故障恢复。价格、耗时和拍摄遮挡不参与名次;每个配置只有一次样本,属于Codex观察式评估,非盲评。
| 名次 | 作品 / 配置 | 主要排序依据 |
|---|---|---|
| 1 | 05 · GPT-6.1 Sol / max | 海景、模型与页面风格协调,代码结构清楚且有自动恢复;机械动作比2、6简化。 |
| 2 | 06 · GPT-6.1 Sol / xhigh | 模型、猫车连接和环境动画丰富;原海面表现较轻柔,故障恢复采用重新加载。 |
| 3 | 01 · GPT-6 Astra / max | 主体细节、海景、日落和环境动态完整,静态合并较成熟;属于符合需求的直线骑行。 |
| 4 | 02 · GPT-6 Astra / xhigh | 曲率、前轮行程与握把跟随丰富;主要脚本较紧凑,故障后需要重新加载。与1很接近。 |
| 5 | 07 · GPT-6.1 Sol / high | 造型较简洁,但弧长路线和自动恢复完整;车辆机械和环境造型比前四组简化。 |
| 6 | 09 · GPT-6.1 Sol / medium | 猫车和载物细节比基础组丰富,GPU海面、减少动画偏好和原自检较完整;直线机械、环境位移和自动恢复不如07,二者接近且侧重不同。 |
| 7 | 04 · GPT-6 Astra / high | 模型与动画完整,几何有复用并更新水面法线;代码组织和故障反馈有改进空间。 |
| 8 | 03 · GPT-6 Astra / medium | 五分钟内完成可用且完整的作品;水面照明和代码组织比其他组基础。原镜头遮挡未计入排名。 |
| 9 | 08 · GPT-6.1 Sol / low | 猫车内容和交互可用,但相对运动方向不一致,轮转使用的半径不等于实际外半径;法线、拍翼和减少动画处理也更简化。 |
| 10 | 10 · GPT-5.6 Sol / max | 界面与曲线路线完整,源码分段清楚;但头盔覆盖双眼、轮转反向且半径偏差较大,暂停仅停车,海面与主体比例也较基础。因此排在08后,建站流程与耗时不参与质量名次。 |
05/06、01/02、07/09、04/03较接近。原九组相对顺序保留。10的头盔部件位置、滚动方向和半径问题由实际模型及对象增量确认;默认后跟镜头与Sites流程不计入质量名次。
10 · GPT-5.6 Sol / max:同一提示词,为什么走了Sites?
这组在首条说明中主动选择“网站构建流程”。原任务只要求可直接运行的Three.js网页,没有指定云托管;静态构建、离线交付和必要的视觉/行为检查已经能完成原需求。
它把独立网页场景扩展成站点交付,随后做了Sites注册、凭据获取、源码同步、私密部署和远程页面检查。实际代码仍为HTML、CSS和打包JS三个静态文件,没有React、SSR或后端。Sites源码同步失败两次后才成功,原私密托管页检查也未成功;冻结本地原作品已由本次独立检查确认可离线运行。
| Sites相关阶段 | 本地时间 | 记录工具耗时 | 结果 |
|---|---|---|---|
| Sites项目注册 | 19:55:21 → 19:55:46 | 25.042秒 | 完成 |
| Sites源码写入凭据 | 20:27:00 → 20:27:07 | 6.057秒 | 完成 |
| Sites源码同步 | 20:27:21 → 20:29:15 | 113.291秒 | 失败 / 重试 |
| Sites源码同步 | 20:29:43 → 20:29:43 | 0.360秒 | 失败 / 重试 |
| Sites源码同步 | 20:30:39 → 20:31:08 | 28.910秒 | 完成 |
| Sites私密部署 | 20:31:22 → 20:31:53 | 31.178秒 | 完成 |
| Sites部署状态检查 | 20:33:41 → 20:33:44 | 2.987秒 | 完成 |
这些可识别的Sites专门工具与同步命令占约3分28秒,未包含模型周转等。后台本地预览服务存活19分41秒,与检查和其他工作重叠,不能整段当成浪费。45分50秒还包含实现、模型等待、预览和打包,不能全部归因于建站,也没有复跑来测出省掉托管后的准确用时。
70次模型响应、7,615,389 Token,缓存输入比例98.1%;Standard文本Token折算$4.5106,是目前十组最慢、折算费用最高的样本。质量第10名由头盔覆盖双眼、滚动方向/半径及动画更新问题决定;托管流程、价格与耗时不参与质量名次。
只观察到一次GPT-5.6 Sol / max运行;工具策略、上下文和环境未固定,不能据此推断该模型在所有相同任务都必然走Sites。
脱敏流程与时间证据 · 独立运行记录 · 打开10原作品 · 下载10原交付ZIP
费用如何计算
这里能确认Token记录,无法确认账户账单、实际credits扣减或套餐剩余额度。API美元数是便于横向比较的公开文本Token费率折算;credits也只是采用公开Standard费率的用量等价。
| 每百万Token | 未缓存输入 | 缓存输入 | 输出 |
|---|---|---|---|
| GPT-6 Astra · API美元 | $10 | $1 | $50 |
| GPT-6.1 Sol · API美元 | $2 | $0.10 | $10 |
| GPT-6 Astra · credits | 250 | 25 | 1250 |
| GPT-6.1 Sol · credits | 50 | 2.5 | 250 |
| GPT-5.6 Sol · API美元 | $4 | $0.40 | $20 |
| GPT-5.6 Sol · credits | 100 | 10 | 500 |
文本成本 = 未缓存输入 × 输入费率 + 缓存输入 × 缓存费率 + 输出 × 输出费率
费率来源:Astra官方模型页、Sol官方模型页与Codex定价,2026-09-30核对。
| 编号 · 模型 / 推理 | 模型响应数 | 输入总量 | 其中缓存 | 未缓存输入 | 输出总量 | 其中推理输出 | 缓存命中比例 | 首次响应 |
|---|---|---|---|---|---|---|---|---|
| 01GPT-6 Astra / max | 16 | 1,179,338 | 1,104,128 | 75,210 | 26,818 | 5,872 | 93.6% | 8.61秒 |
| 02GPT-6 Astra / xhigh | 25 | 2,048,081 | 1,964,416 | 83,665 | 23,056 | 4,833 | 95.9% | 10.99秒 |
| 03GPT-6 Astra / medium | 7 | 295,214 | 264,960 | 30,254 | 8,537 | 249 | 89.8% | 8.56秒 |
| 04GPT-6 Astra / high | 11 | 564,174 | 524,672 | 39,502 | 11,611 | 1,285 | 93.0% | 9.07秒 |
| 05GPT-6.1 Sol / max | 20 | 1,633,647 | 1,537,408 | 96,239 | 38,431 | 11,686 | 94.1% | 9.22秒 |
| 06GPT-6.1 Sol / xhigh | 29 | 2,716,750 | 2,600,576 | 116,174 | 40,834 | 14,123 | 95.7% | 10.49秒 |
| 07GPT-6.1 Sol / high | 20 | 1,178,250 | 1,121,792 | 56,458 | 19,354 | 3,714 | 95.2% | 11.76秒 |
| 08GPT-6.1 Sol / low | 9 | 361,220 | 335,744 | 25,476 | 5,649 | 161 | 92.9% | 10.38秒 |
| 09GPT-6.1 Sol / medium | 10 | 513,563 | 448,256 | 65,307 | 11,028 | 1,294 | 87.3% | 11.93秒 |
| 10GPT-5.6 Sol / max | 70 | 7,567,387 | 7,421,952 | 145,435 | 48,002 | 17,696 | 98.1% | 15.09秒 |
按唯一response_id计模型响应数;逐条usage求和与最终累计用量一致,且与数据库tokens_used一致。推理输出已经包含在输出总量中,未重复加价。十组cache-write记录均为0;每次请求输入都未超过272K,未触发长上下文加价。本表不包含没有可归属账单证据的额外工具费用、订阅分摊和本次追加评估的资源成本。
相同推理等级的成对比较
| 推理等级 | Astra / Sol 用时 | Astra本轮少用的时间 | Astra成本 / Sol成本 | 本轮质量观察 |
|---|---|---|---|---|
| high | 7:16 / 13:38 | 46.7% | 3.58倍 | 04主体较简洁;07多了弧长行驶与自动恢复 |
| xhigh | 14:10 / 26:26 | 46.4% | 4.39倍 | 02弯道实现丰富;06主体与猫车连接细致 |
| max | 15:46 / 26:13 | 39.8% | 4.38倍 | 01模型细节丰富;05海景与页面较协调 |
| medium | 03 GPT-6 Astra / medium:4:57;09 GPT-6.1 Sol / medium:10:35 | 53.3%(两批样本) | 3.48倍 | 09的猫车与海面细节更丰富;03交付更快。两批环境/并发未固定。 |
Astra同档位在这次任务中更快,Sol文本折算成本更低。Sol/xhigh比Sol/max多花约23.3%的Token折算成本,完成时间多约13秒,各有质量强项;提高等级与成本并未形成可证明的稳定质量增益。
新增的medium对比跨两批进行;low没有Astra对照。费用按2026-09-30重新核对的相同Standard价格折算,08/09合计$0.426736,新增10为$4.510561,十组合计$16.632792。这些数值不代表账户实际扣费或套餐额度。
新增10 · GPT-5.6 Sol / max按其官方Standard费率折算;最大单请求输入139,249,未触发272K长输入门槛,缓存写入为0。十组合计$16.632792,均为文本Token统一折算,非实际扣费。GPT-5.6 Sol价格依据
同为max的10在本次比01更慢、折算费用约1.41倍;比05更慢、费用约6.17倍。三组启动批次与工具策略不同,不能把这些比值全部当成模型本身的速度或能力差异。
GPT-6.1 Sol 开启Fast:费用能折算,时间只能做情景估算
没有这七组对应的Fast重复实测,原日志也没有保存service_tier。不能确认原请求的速度服务档位,也不能承诺开启后具体节省多少时间。下面是假设以Standard为基线、Token与工作流程不变的情景计算。
官方Codex文档:Fast的套餐内额度消耗为2.5倍,已购买credits和企业按量费用为2倍。API也采用Fast每Token价格2倍。费率倍率不代表提速倍率。Fast提高响应速度,推理等级仍按原配置。
来源:Codex Speed、定价与Sol模型页。API Fast文档给出“最高2.5倍”速度描述;Codex没有为这组三个任务提供可用的固定提速保证。
Fast完成时间 ≈ 固定时间 + 模型响应区间估计 ÷ 假设提速倍率
| 配置 | 原实际用时 | 假设Fast用时 | 假设节省 | API美元等价 | credits等价 |
|---|---|---|---|---|---|
| 05 · GPT-6.1 Sol / max | 26:13 | 13:35 | 12:38 | $0.7305 → $1.4611 | 18.26 → 36.53 |
| 06 · GPT-6.1 Sol / xhigh | 26:26 | 13:32 | 12:54 | $0.9007 → $1.8015 | 22.52 → 45.04 |
| 07 · GPT-6.1 Sol / high | 13:38 | 9:21 | 4:16 | $0.4186 → $0.8373 | 10.47 → 20.93 |
| 08 · GPT-6.1 Sol / low | 5:32 | 2:58 | 2:33 | $0.1410 → $0.2820 | 3.53 → 7.05 |
| 09 · GPT-6.1 Sol / medium | 10:35 | 5:42 | 4:53 | $0.2857 → $0.5714 | 7.14 → 14.29 |
查看1.5×、2×、2.5×三种时间情景
| 配置 | 原用时 | 假设1.5× | 假设2× | 假设2.5× |
|---|---|---|---|---|
| 05 · GPT-6.1 Sol / max | 26:13 | 17:48 | 13:35 | 11:03 |
| 06 · GPT-6.1 Sol / xhigh | 26:26 | 17:50 | 13:32 | 10:58 |
| 07 · GPT-6.1 Sol / high | 13:38 | 10:47 | 9:21 | 8:30 |
| 08 · GPT-6.1 Sol / low | 5:32 | 3:50 | 2:58 | 2:28 |
| 09 · GPT-6.1 Sol / medium | 10:35 | 7:20 | 5:42 | 4:43 |
07 · Sol/high有一次275.897秒的失败浏览器检查,工具运行不能按模型倍速压缩。因此假设模型响应快2倍时,整任务只从13:38缩到约9:21,节省约31%;05和06的相同情景约节省48%–49%。
如果你接受约26分钟交付,05 · Sol/max在本轮原海景视觉与文本成本之间很合适。如果需要更短等待,Fast值得考虑;例如相同Token下成本约$1.461,假设响应快2倍则约13:35。但这个时间还需要真实复测确认,不能直接当成服务承诺。
响应区间依据最后工具返回至Token记录的时间边界推算,并扣除重叠的已记录工具区间;它包含调度/排队/网络,无法等同于纯模型计算时间。真正重跑还会改变缓存、输出长度、检查次数和结果,费用与质量不会逐字一致。套餐内额度不能直接由credits表换算成消耗百分比。
08/09同样没有Fast复跑;原速度档位未记录。新增行沿用响应窗口情景公式。显示时间四舍五入,原始毫秒与未舍入情景值保留在CSV/JSON中。
代码与视觉分别评价,镜头单独记录
已撤下原先把镜头遮挡混入建模质量的单一分数。树木或路牌挡住主体,是该预设的取景/场景布置现象;只有进一步发现几何、连接、动画或逻辑问题,才能据此评价模型与代码。本版不再用取景遮挡降低主体质量。
覆盖完整模型的正侧后方、猫与车连接、原场景材质光照、路径与车轮、部件动画、飞鸟/海浪等环境动态、交互、运行与故障恢复。直线/弯道、头盔/服装等扩展细节均不作为原核心需求的必备项。
统一主体检视使用相同背景、灯光、视角和相对取景占比,保留原猫车几何与材质。它用于看清建模;海面、天空、日落、原环境光与整体风格仍在原成品中评估。
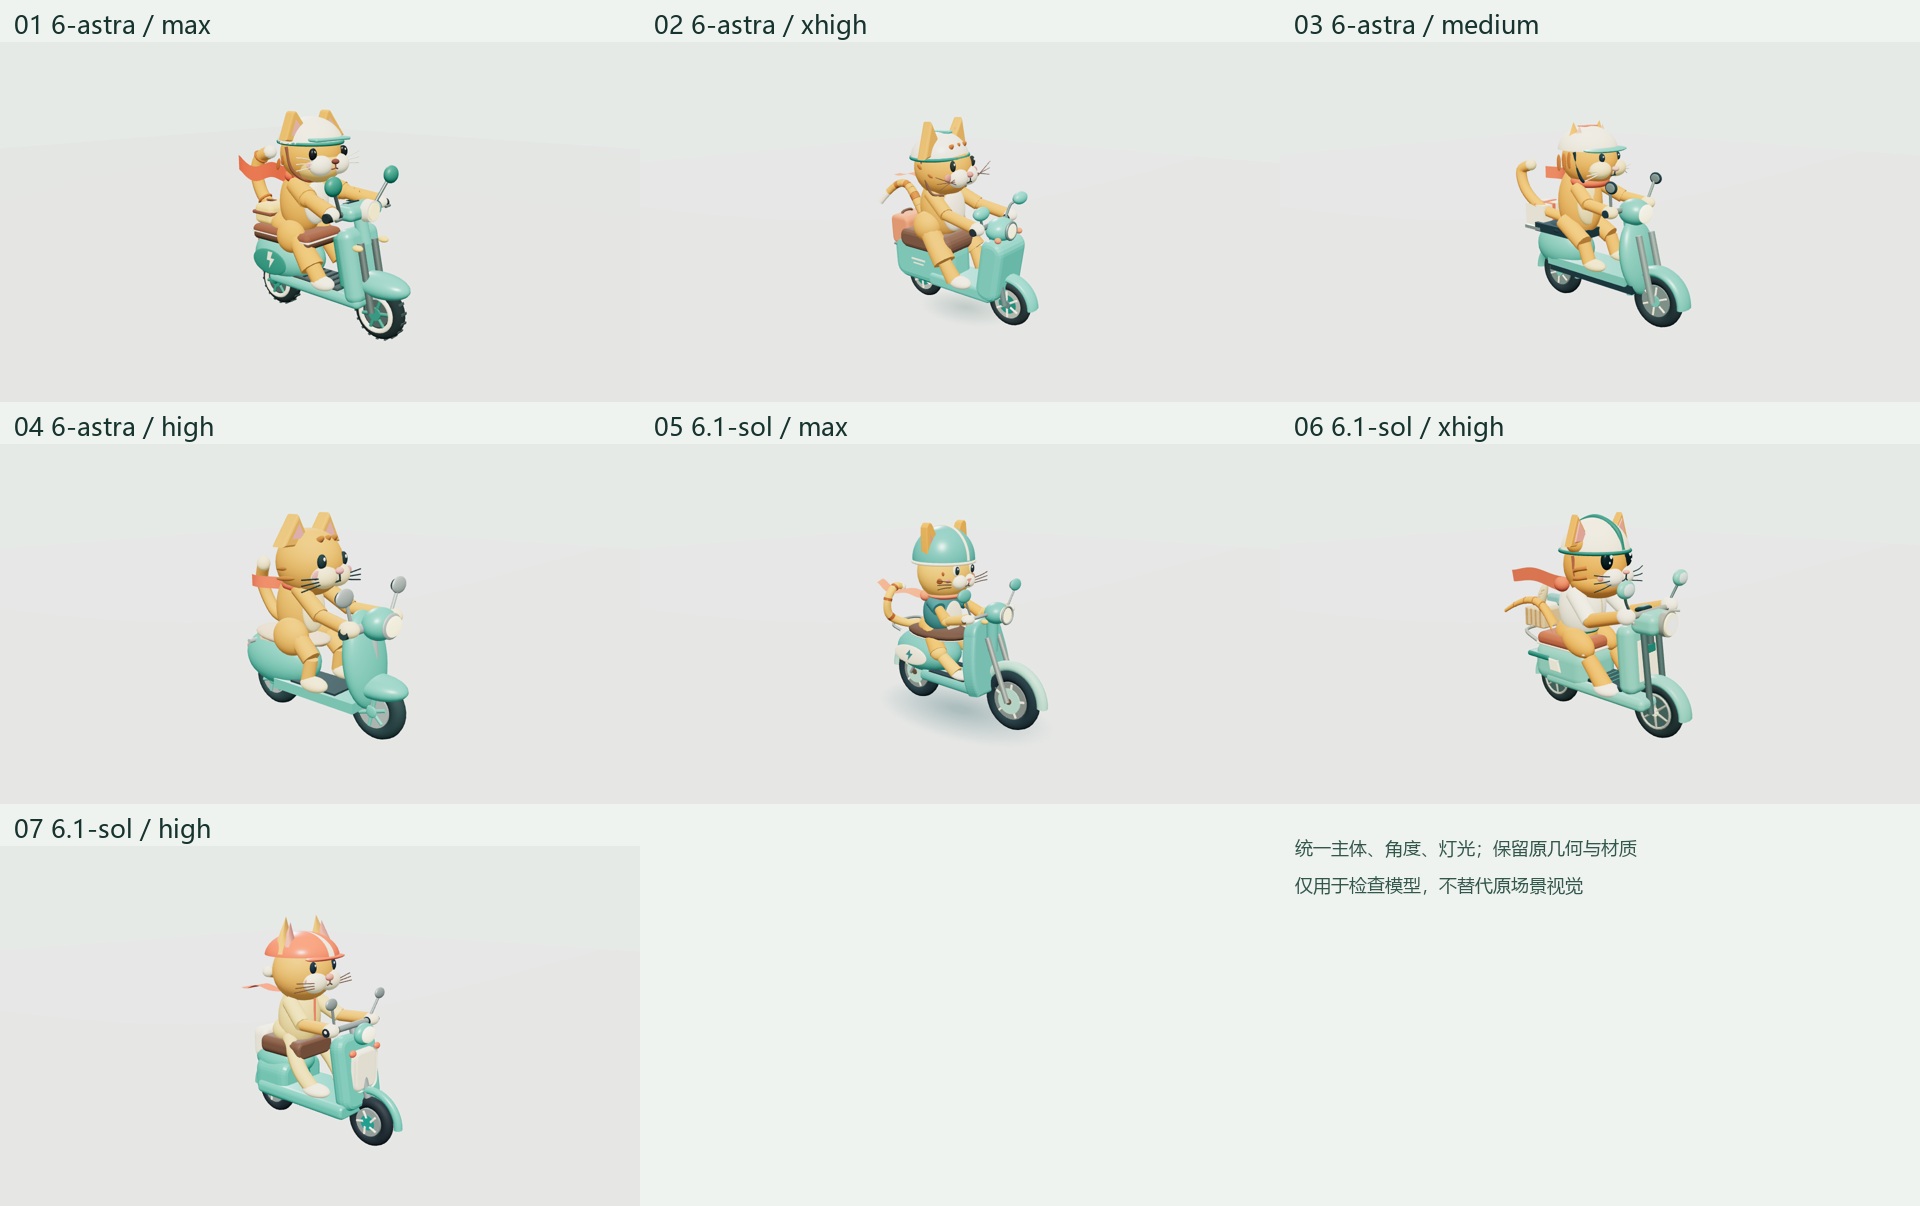
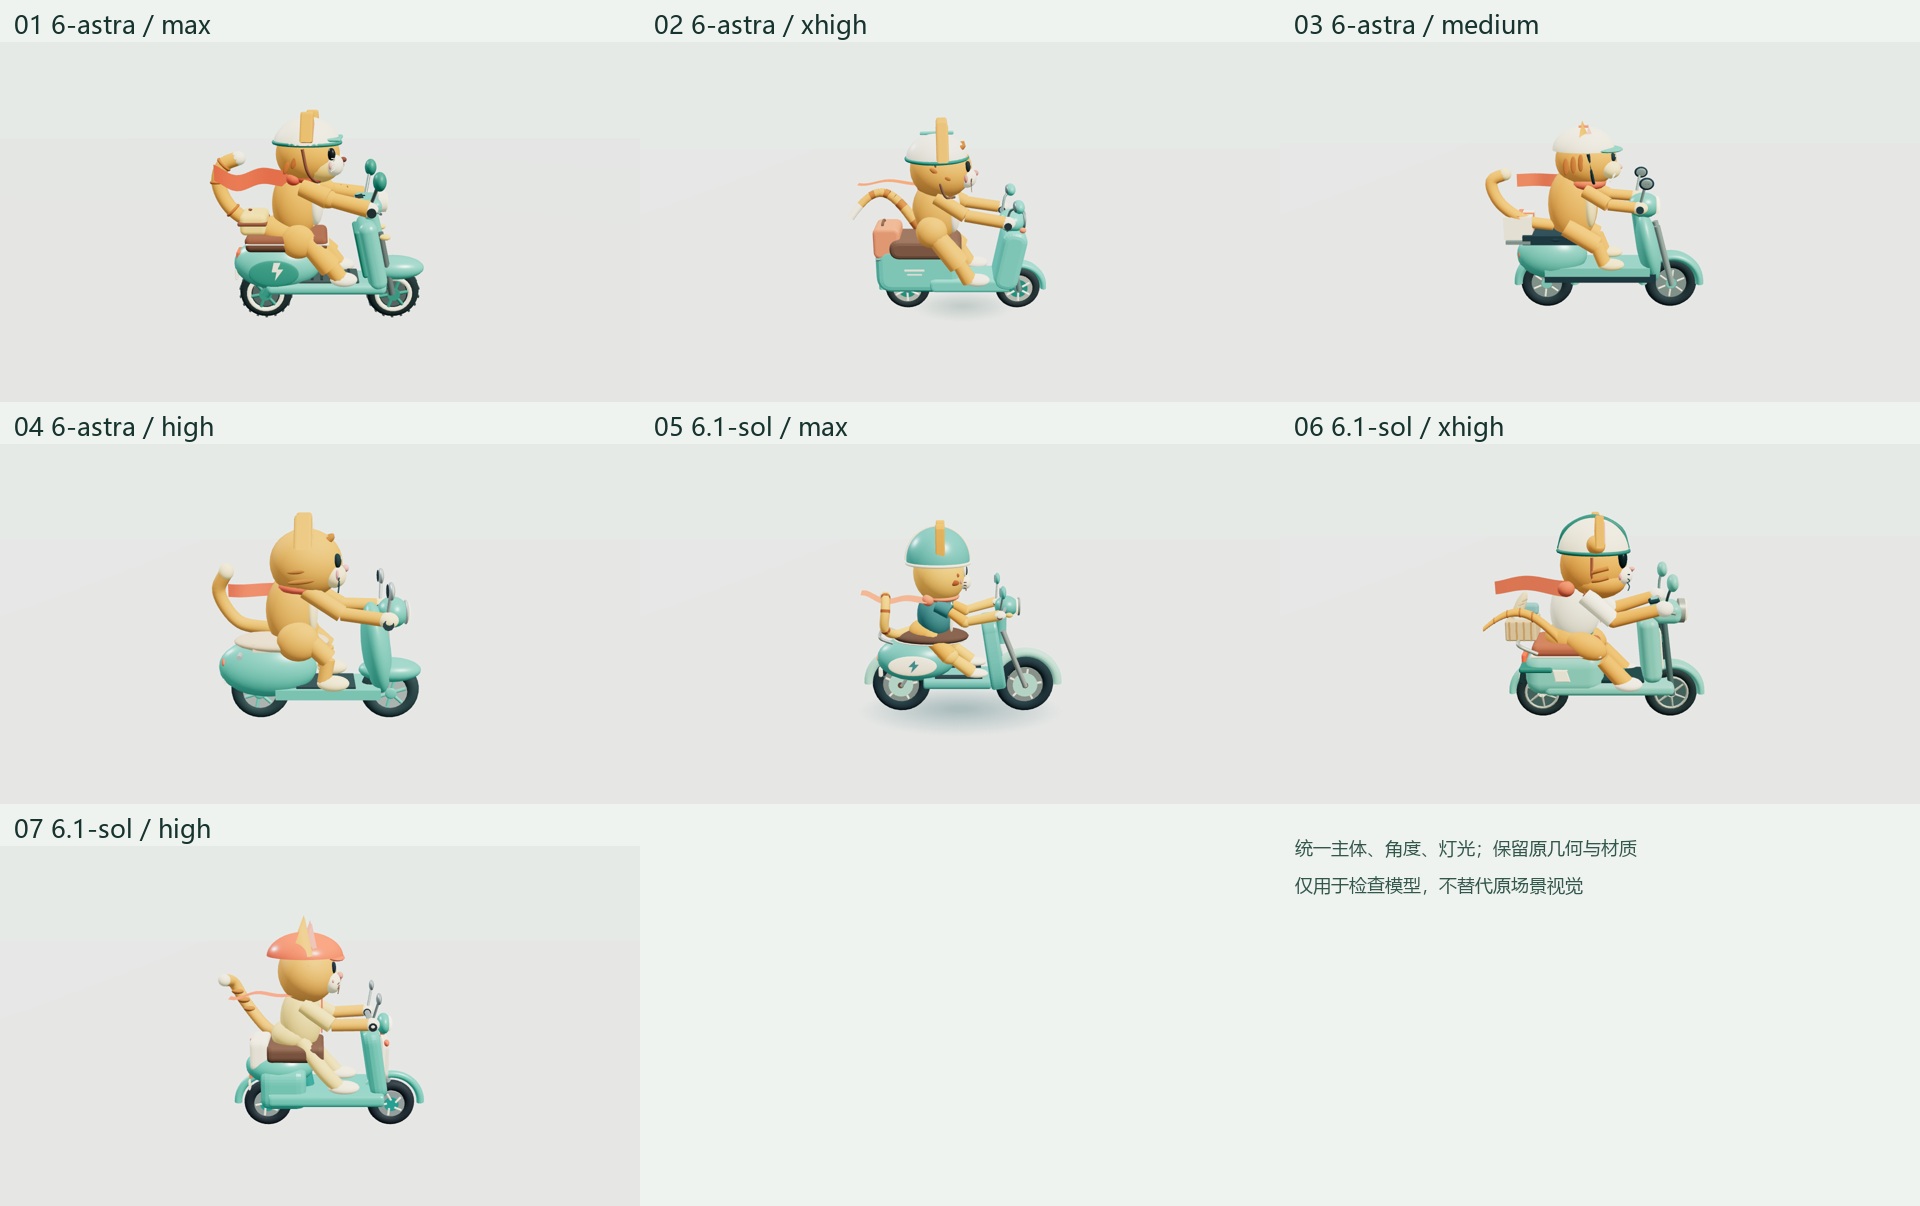
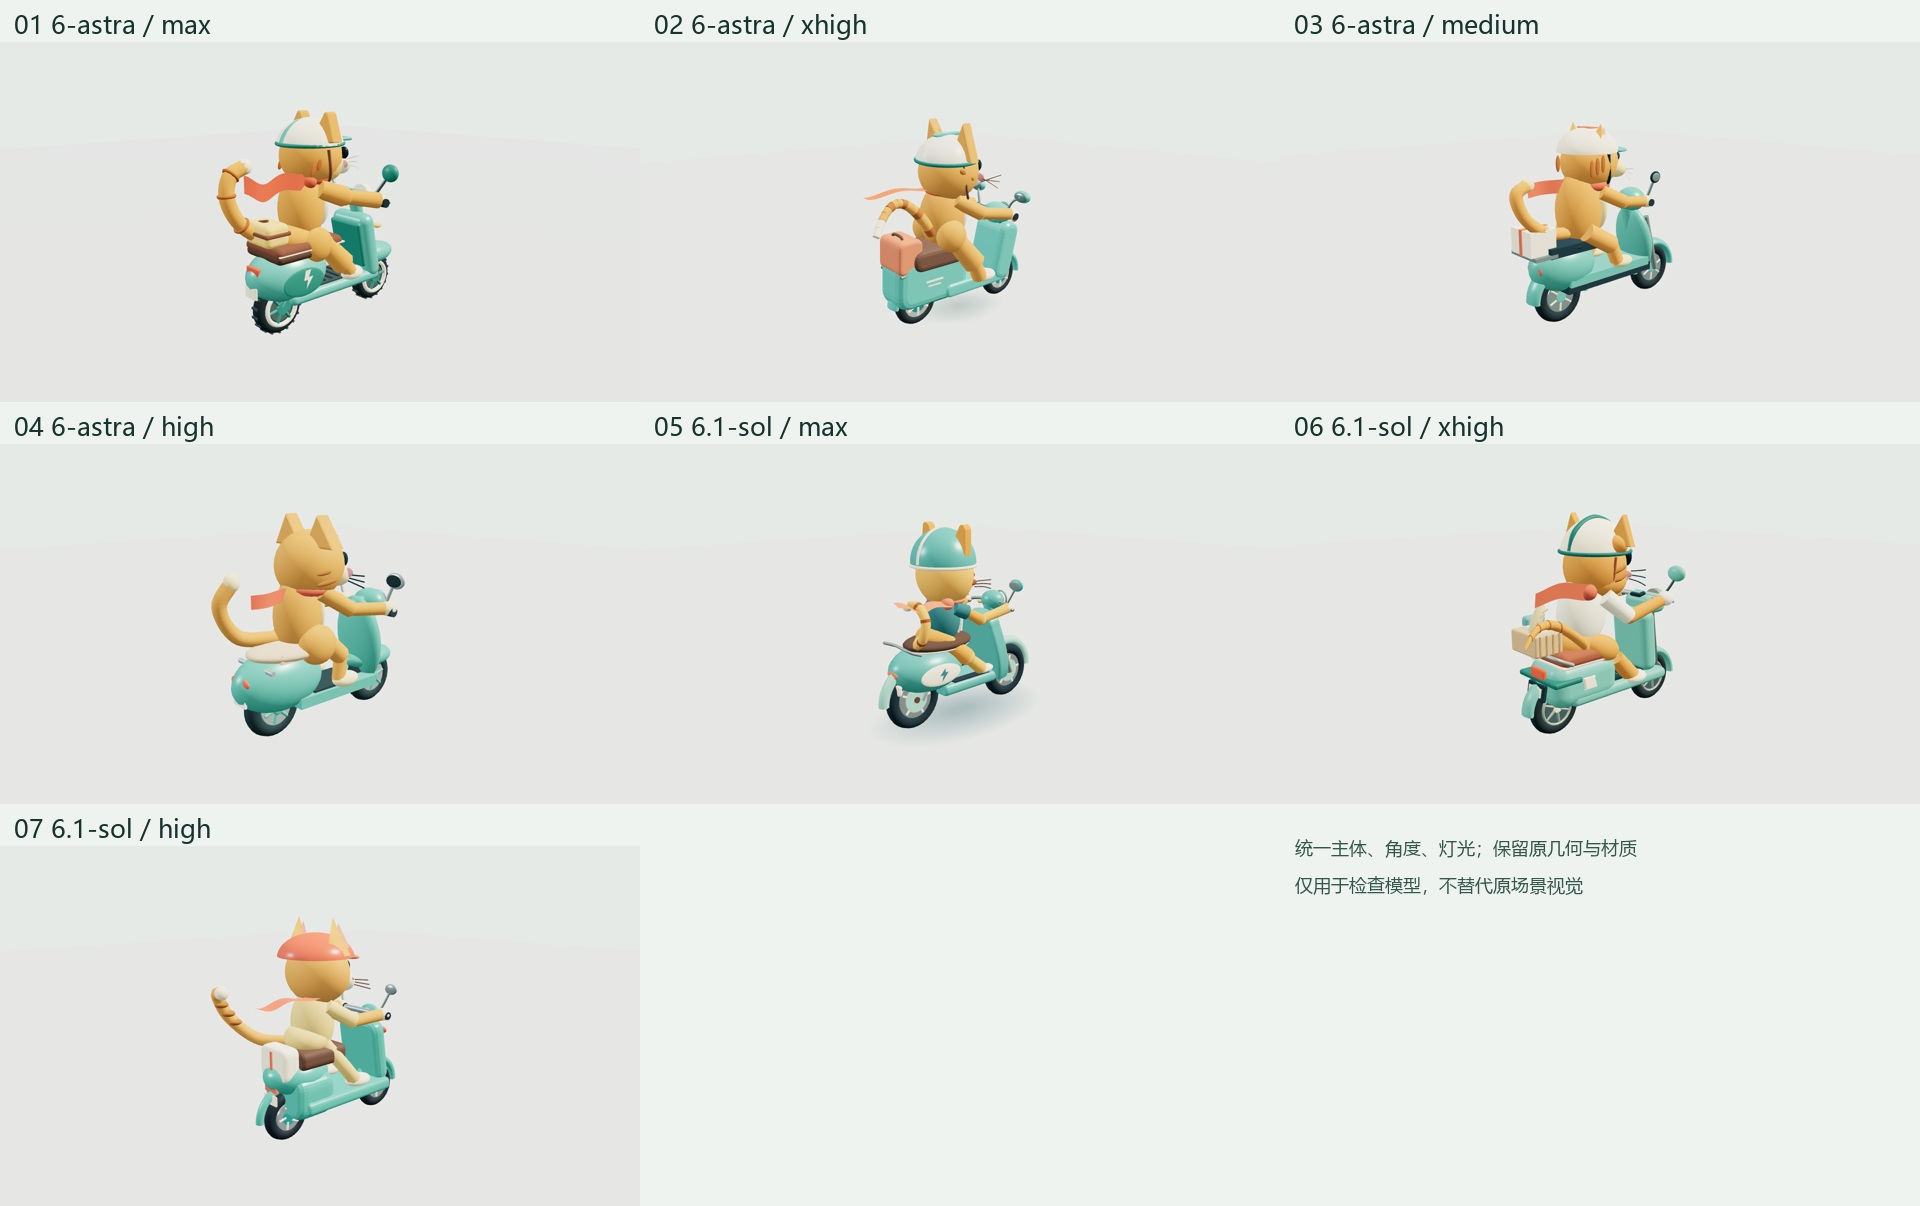
01和06的模型细节丰富;02和06在转向、握把跟随上做了更多实现。
03 · GPT-6 Astra / medium交付最快;08 · GPT-6.1 Sol / low折算最便宜,但运动关系需修正。09 · GPT-6.1 Sol / medium费用较低且模型与运动较完整;07 · GPT-6.1 Sol / high保留弧长路线和自动恢复。
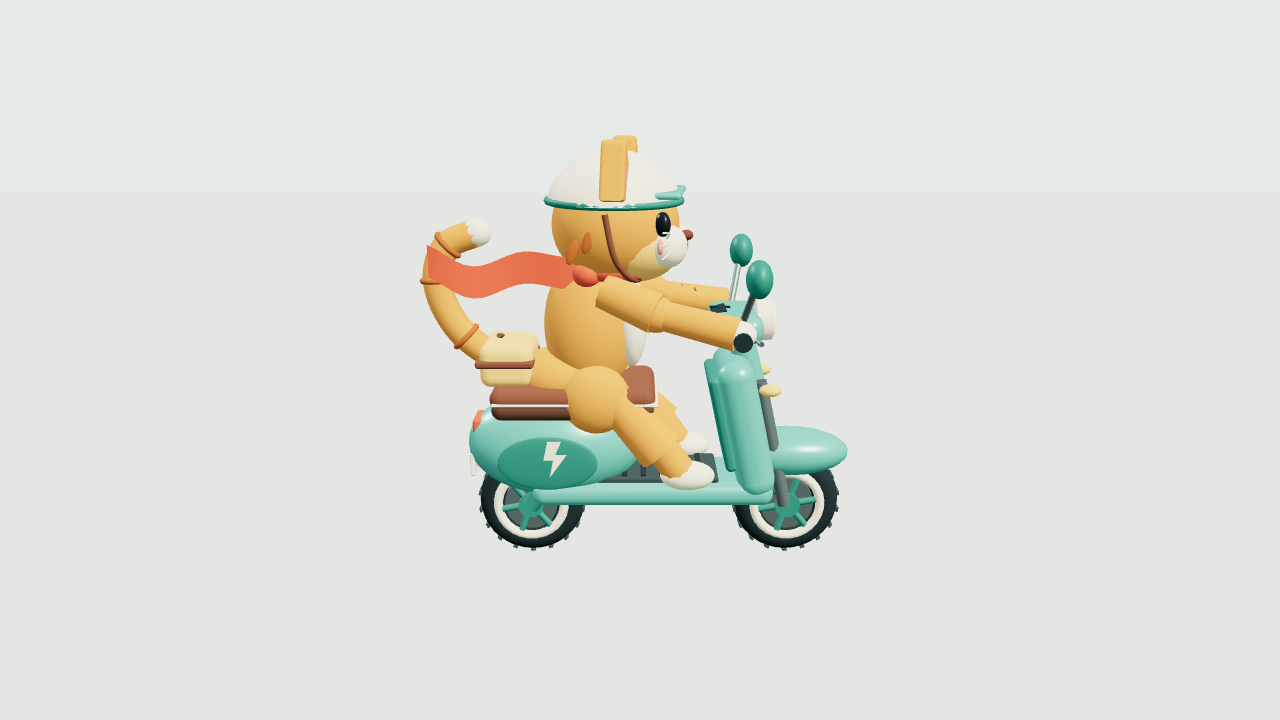
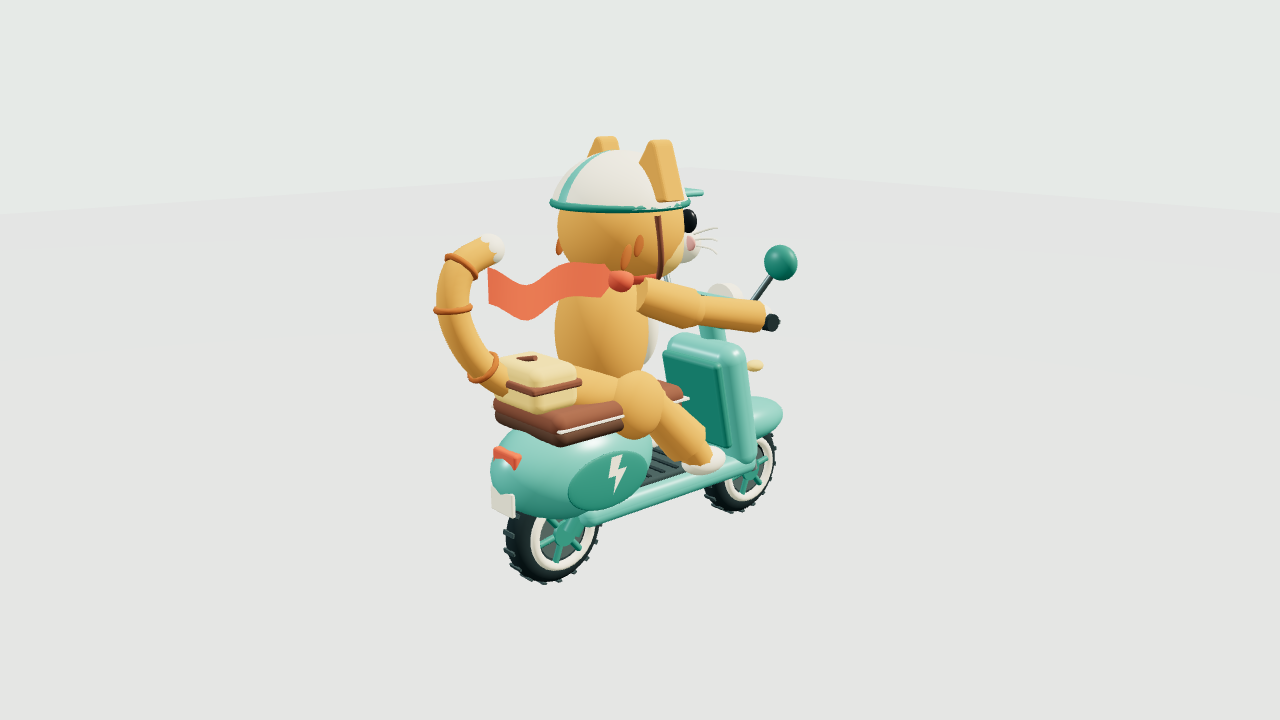
01 · GPT-6 Astra / max
主体细节较强 · 场景较完整
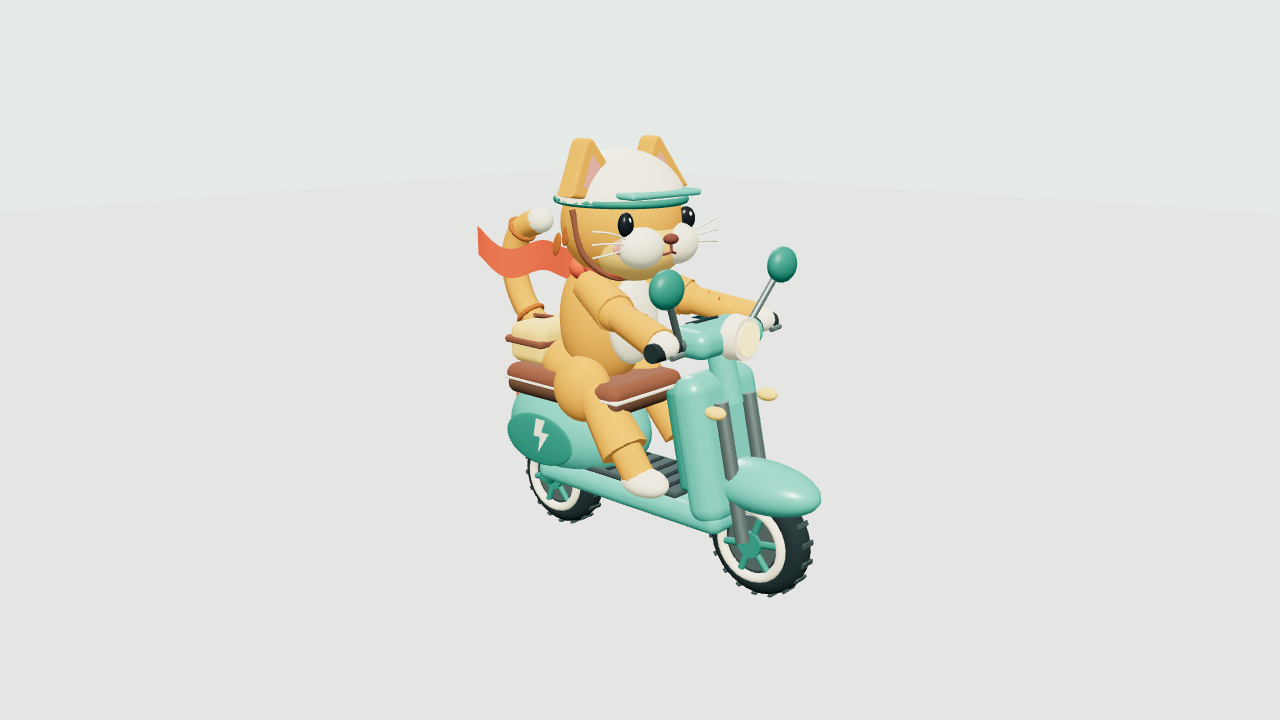 前侧
 侧面
 后侧
主体模型:猫脸、胡须、头盔带、围巾、分节尾巴、车镜、轮胎花纹和后载物齐全,侧面与背面也有交付细节;造型圆润且主题识别清楚。
原场景材质与光照:有浅深海色、波纹闪光、天空渐变和日落混合;材质区分橡胶、金属与车漆,原场景光照与软色调协调。
运动与连接逻辑:道路纹理、循环景物和两轮共用同一距离;猫与车使用相同上下起伏。直线行驶不需要额外转向。尾巴、围巾、眨眼和海鸟有独立小动画。
代码实现:球体与方体复用;静态云、路段、车体按材质合并,车轮保留独立层级;水面主要在GPU着色器中变化。动画、镜头和光照分别封装。
简化或改进项:静态合并会把部分几何展开为非索引形式,主体与海面规模较大;这属于资源取舍,未观察到本机运行阻断。每帧灯光混合创建Color对象,可缓存优化。
图形故障恢复:图形中断后暂停并显示‘重新出发’,恢复上下文后仍保留遮罩;提供重新加载入口,属于人工恢复流程。
选用判断:希望猫与车细节较丰富,又希望本轮约16分钟完成,可以优先看这组。
原交付的验收证据
原会话打开过桌面、近景与窄屏图,并做过浏览器检查和优化。
代码证据:静态几何合并(L85) · 故障提示(L213) · 距离驱动姿态与景物(L215) · 逐帧光照混合(L236)
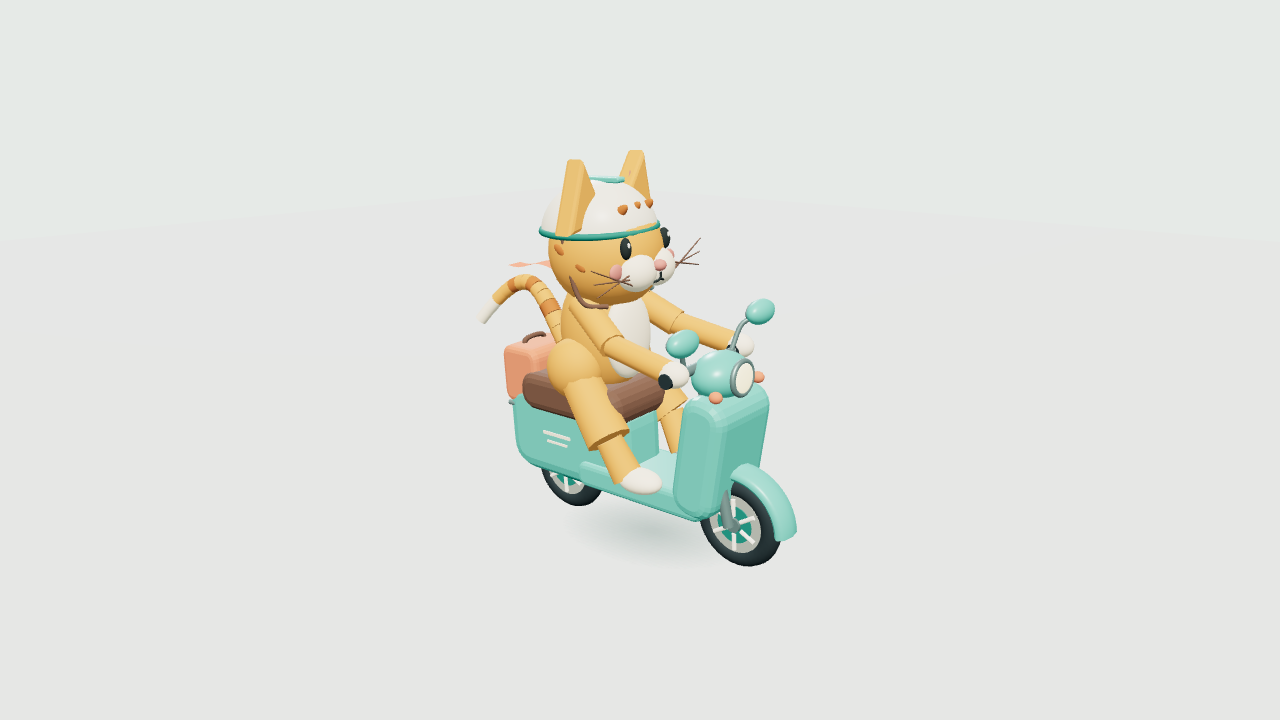
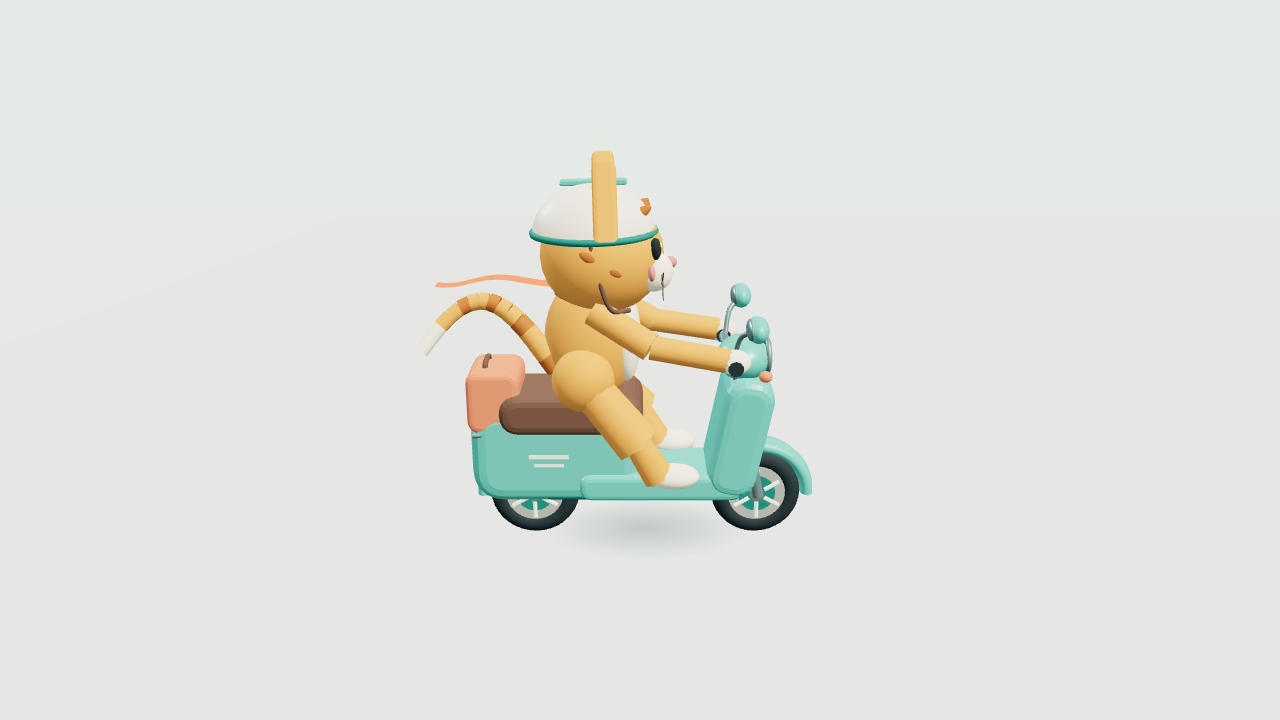
02 · GPT-6 Astra / xhigh
弯道运动实现较丰富
 前侧
 侧面
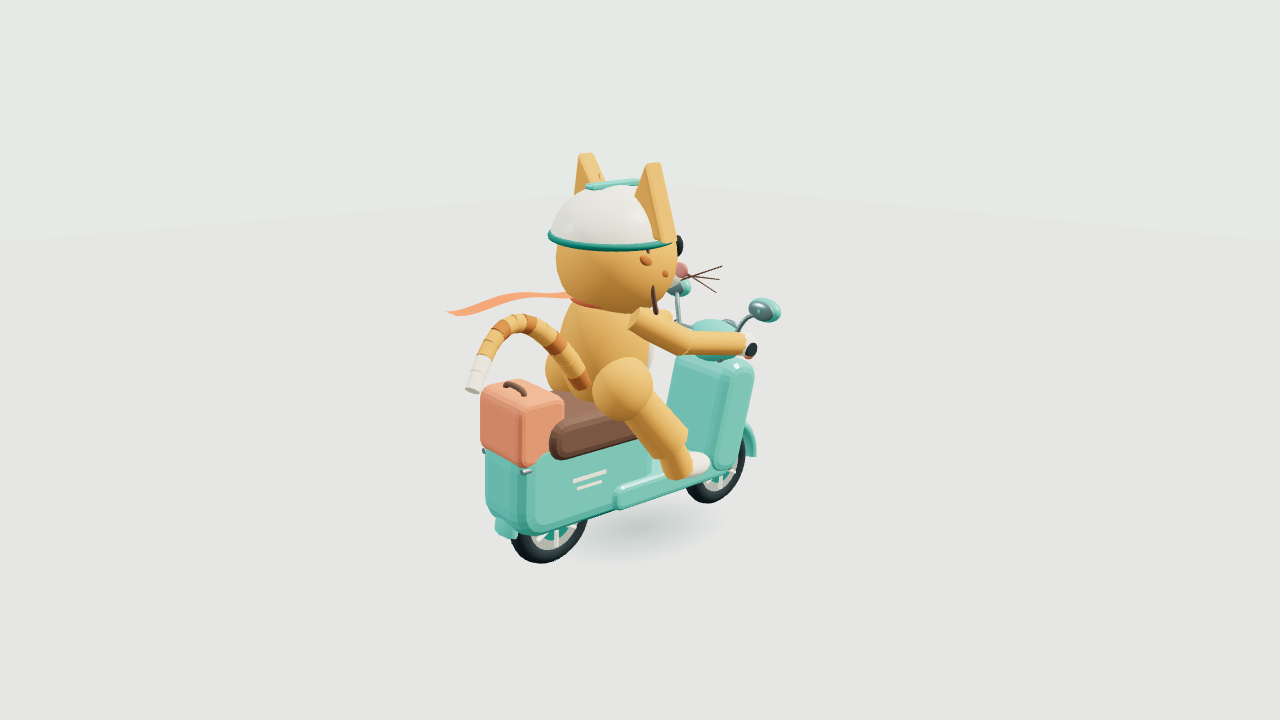 后侧
主体模型:角色有脸部、条纹、头盔、耳朵和背后行李箱,车体轮廓与轮辐完整;统一角度下猫与车可辨识,没有依据把它笼统称为几何质量差。
原场景材质与光照:环岛环境有房屋、灯塔、沙滩设施;海色层次、波纹闪光与晴日/日落切换完整,整体是清爽的卡通视觉。
运动与连接逻辑:闭合曲线按弧长取点;根据曲率设置前轮转向与倾斜,前轮单独累积转弯行程,手爪随车把更新。尾巴由多段更新,围巾和眨眼持续变化。
代码实现:静态环境按材质合并并释放原几何;主逻辑包含姿态、镜头和界面函数。当前环境合并只保留位置与法线,适用于现有无贴图静态材质,扩展贴图需保留UV。
简化或改进项:手臂通过调整圆柱长度连接肩、肘与手爪,属于伸缩式连接,不是固定骨长的逆运动学。前轮行程修正和倾斜也属于动画近似,不能宣称完整车辆物理。主要脚本多处压在一行,可读性一般。
图形故障恢复:上下文丢失后停止更新并提示重新加载;上下文自动恢复后遮罩与contextLost标志仍保留,需要用户重新加载。
选用判断:优先比较弯道、前轮与骑姿配合时,这组实现丰富;其本轮费用最高。
原交付的验收证据
原会话提供桌面预览与verification记录。
代码证据:环境合并与释放(L115) · 弧长、曲率、转向和骑姿(L124) · contextLost与恢复策略(L161) · 前轮行程累积(L164)
03 · GPT-6 Astra / medium
核心完整 · 交付最快
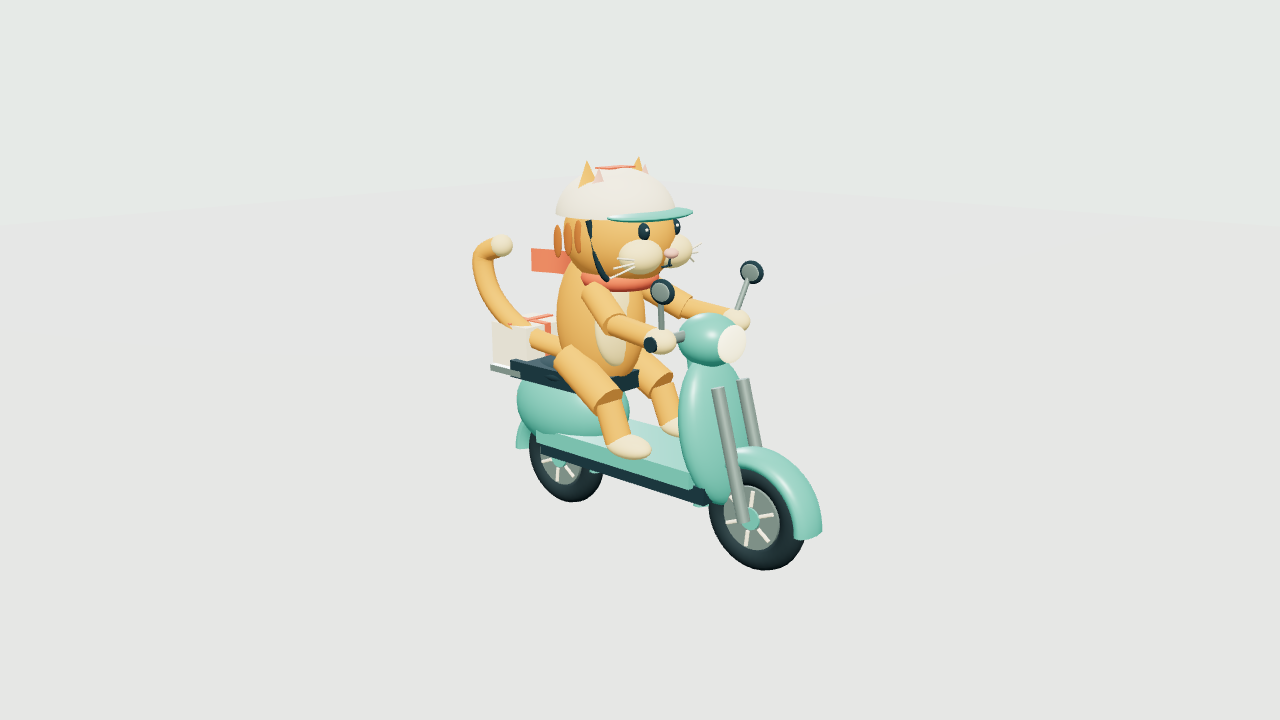 前侧
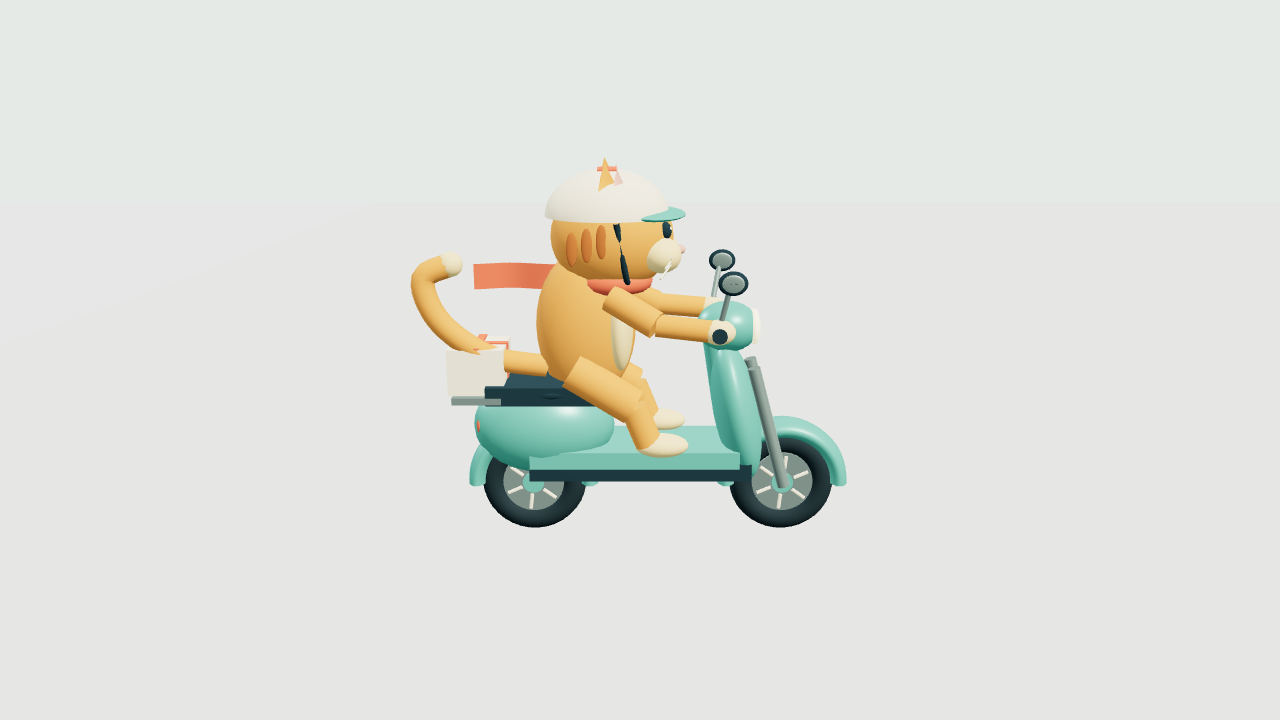 侧面
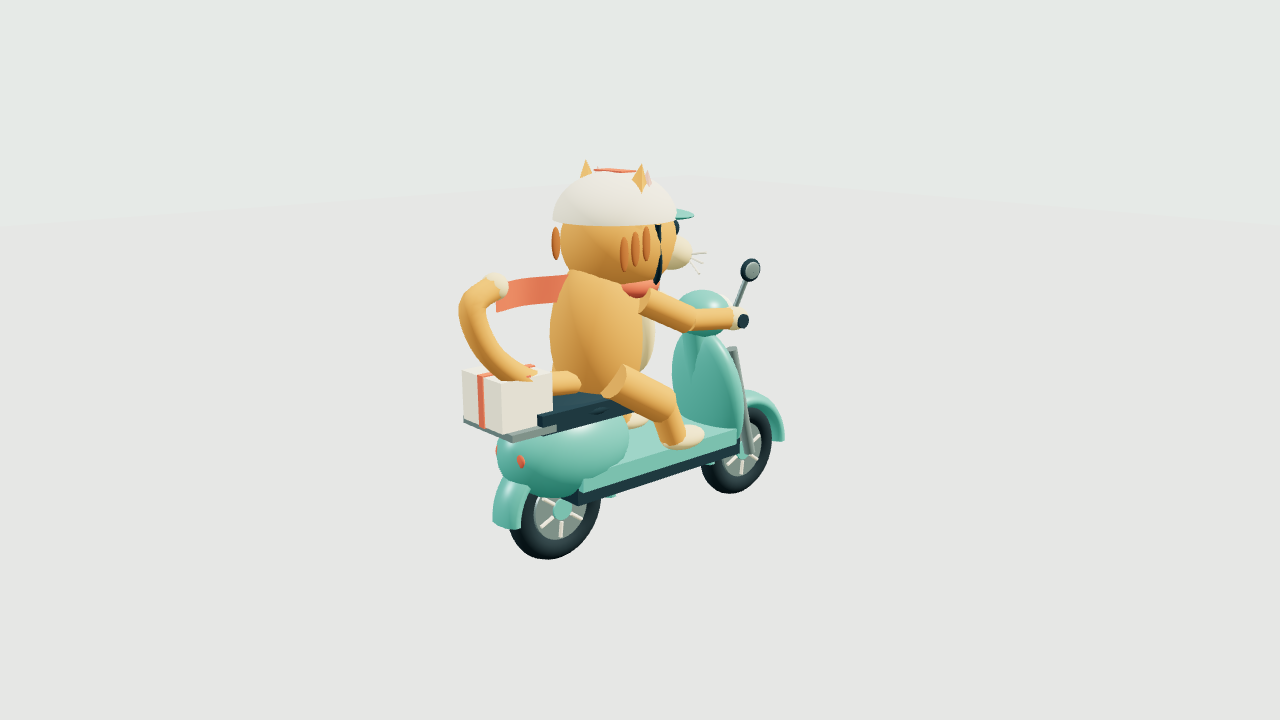 后侧
主体模型:猫脸、头盔、胡须、尾巴、弯曲四肢、电动车轮辐、车镜和后载物都可清楚看到。统一侧面与背面检查支持‘主体建模完整’,不能因原树叶遮挡降低这一结论。
原场景材质与光照:配色统一,天空、灯塔、帆船与浅色海面建立海边主题;水面高光与浅深层次较简单,这是原场景的材质/光照表现差异。
运动与连接逻辑:距离驱动两轮和循环道路,猫与车共用rider层级保持连接;尾巴、头部、围巾、海鸟和船持续变化。属于符合需求的直线骑行实现。
代码实现:保留在HTML内的紧凑脚本;没有静态网格合并,大量基础球体/圆柱单独创建。水面每帧在CPU移动约5757个顶点。
简化或改进项:海水顶点高度改变后没有重新计算法线,照明仍按初始平面法线响应,波浪形状与光照变化关联不充分。动画主体集中在长函数中,不利于后续修改定位。
图形故障恢复:没有自定义上下文丢失提示;本次由Three.js恢复渲染后继续运动,但失去画面期间仍推进模拟时间。
选用判断:在约5分钟交付的预算下,主体与核心逻辑已经达标。若继续完善,先改善水面光照与代码组织,再单独调整镜头。
原交付的验收证据
原最终回复明确没有完成浏览器画面验收;本次补做后确认可运行,不把补测时间加回原耗时。
04 · GPT-6 Astra / high
简洁造型 · 核心逻辑完整
 前侧
 侧面
 后侧
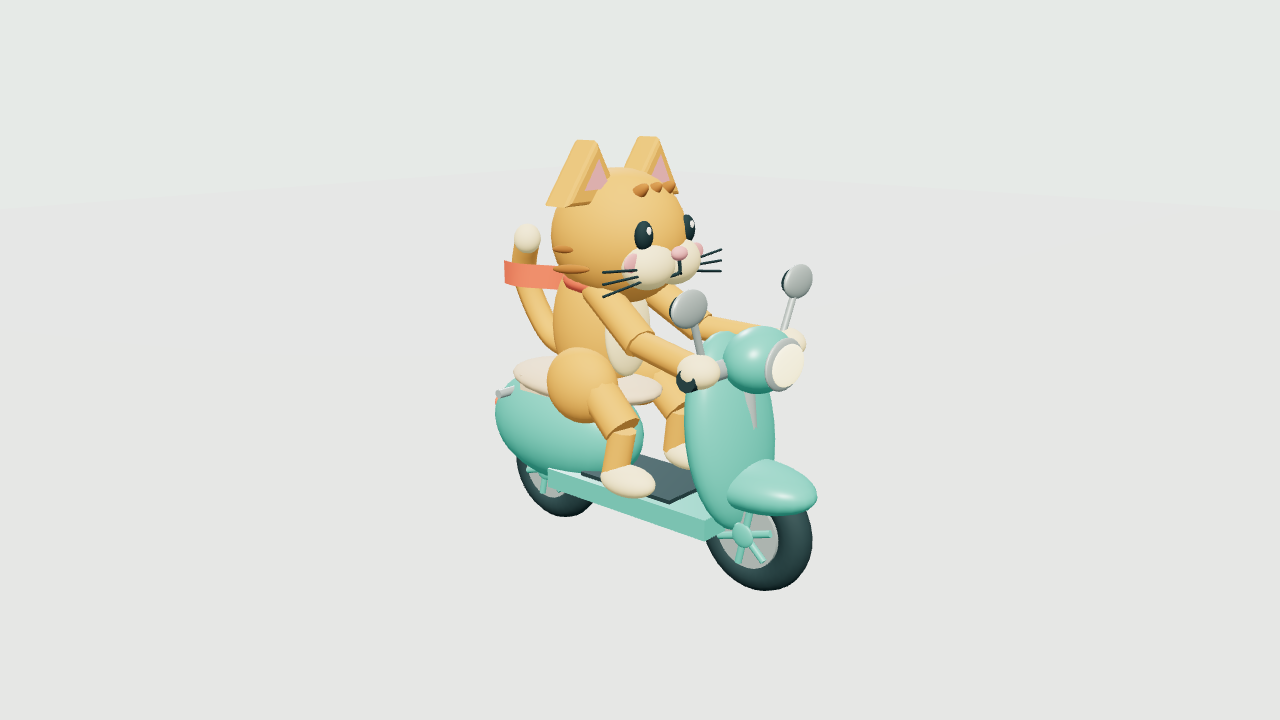
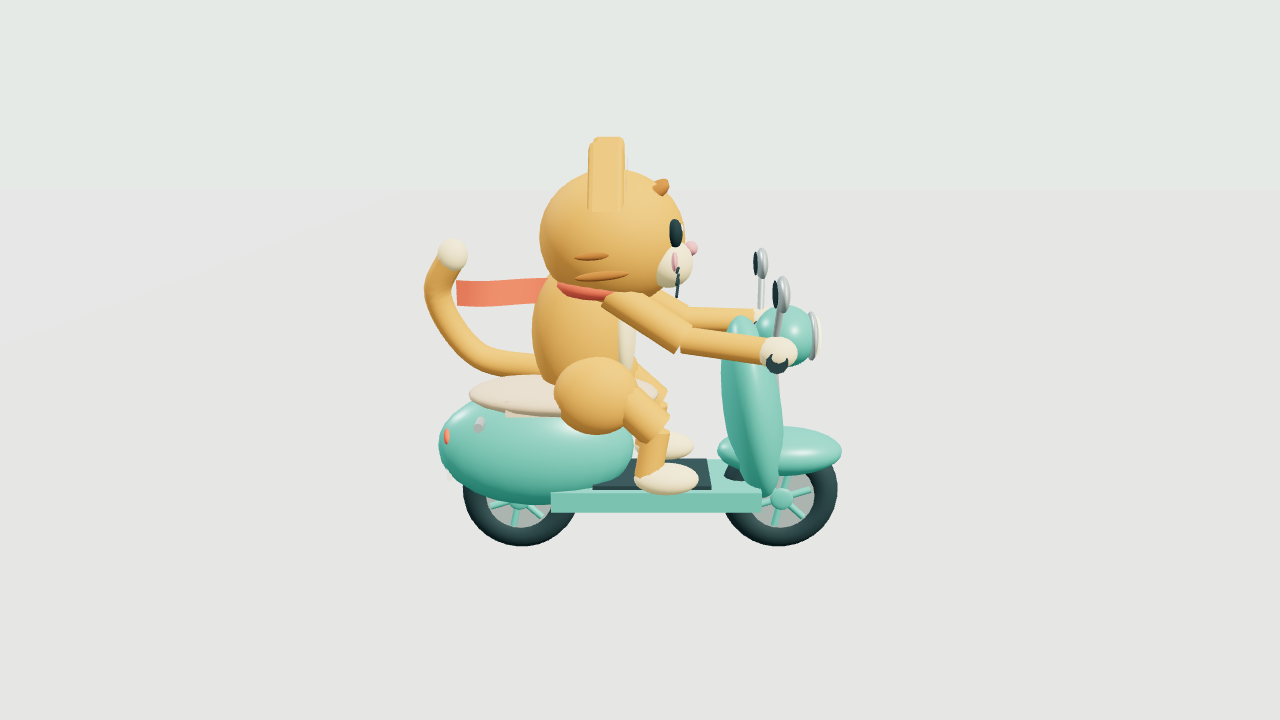
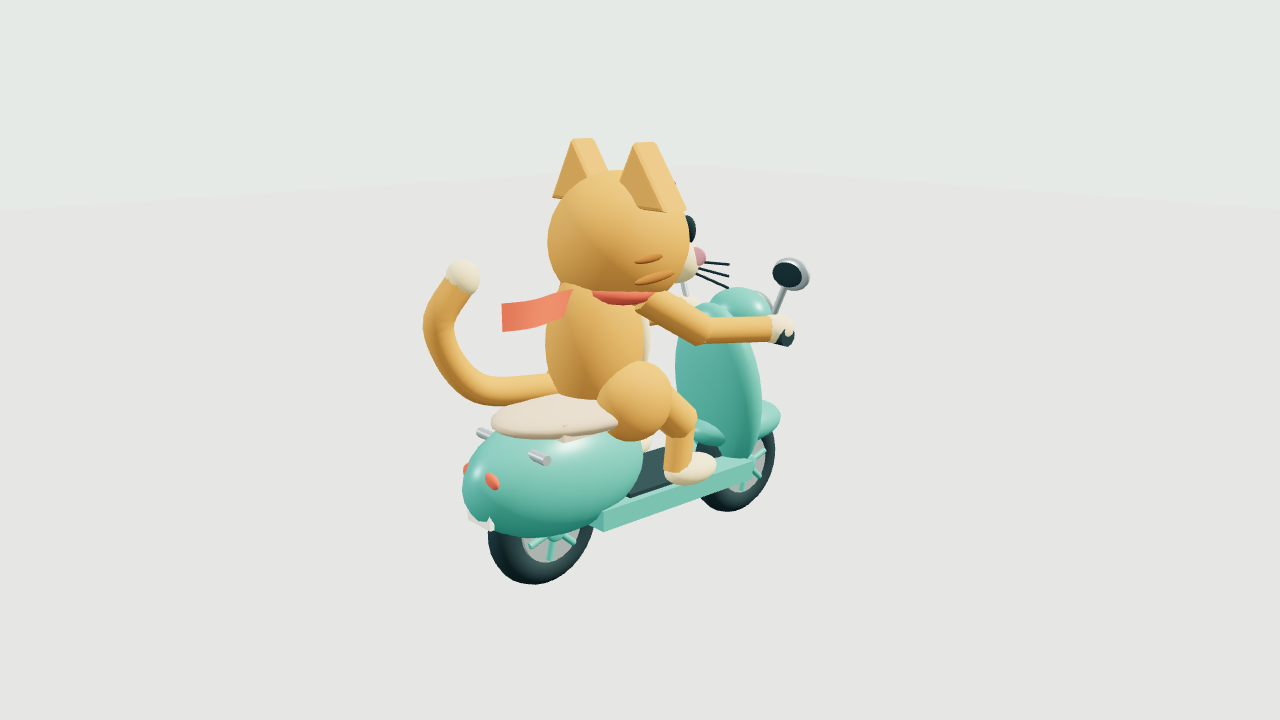
主体模型:未带头盔的猫仍清楚满足主题;脸部、粉色耳内、胡须、眼睛、手爪与车镜齐全。整体圆润、车体较简洁,主体识别没有问题。头盔不在原需求中,不因缺少头盔扣分。
原场景材质与光照:车漆与金属材质区分明确,有阳光投影与海上帆船;海面的材质层次较基础,泡沫与闪光更接近装饰性图形。
运动与连接逻辑:rider真实向前移动,路段循环到车辆周围;两轮由距离旋转,猫车共用body摆动,连接稳定。海鸟、眨眼、围巾和尾巴动画齐全。
代码实现:复用基础球体和方体;海面CPU形变与法线每3帧更新,减少每帧工作。许多场景物体独立绘制,代码的创建与更新逻辑高度集中。
简化或改进项:webglcontextlost监听器挂在window并使用默认冒泡阶段,实际事件不冒泡,预期的‘画面已暂停’提示没有触发;本次上下文恢复后能继续渲染。此项是已验证的故障反馈缺陷,非镜头问题。
图形故障恢复:本次可由Three.js自动恢复画面,但自定义故障提示失效,且失去画面期间模拟继续推进。
选用判断:本轮约7分钟完成,主体与基础逻辑完整;若作为常用展示,先修图形故障反馈与整理更新逻辑。
原交付的验收证据
原会话有桌面、窄屏与浏览器checks记录。
代码证据:共享骑乘模型层级(L56) · 距离驱动与循环路段(L82) · 海水法线每3帧更新(L87) · 挂在window的故障监听(L94)
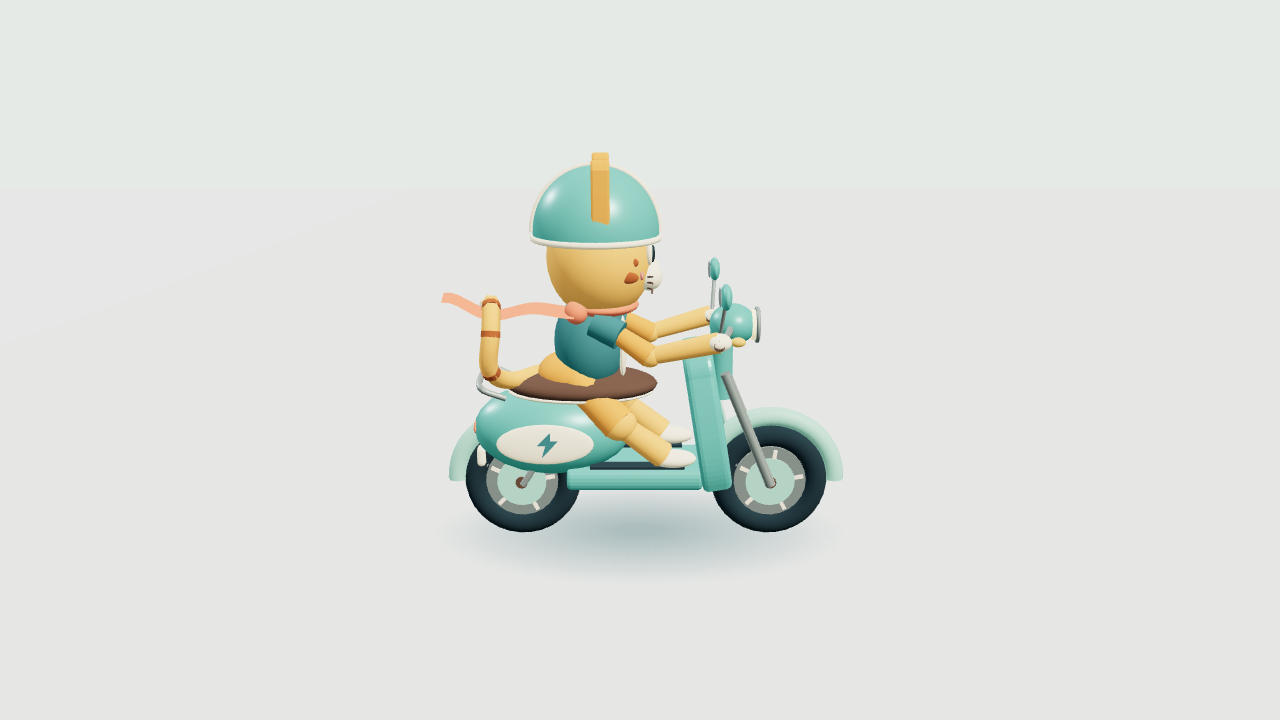
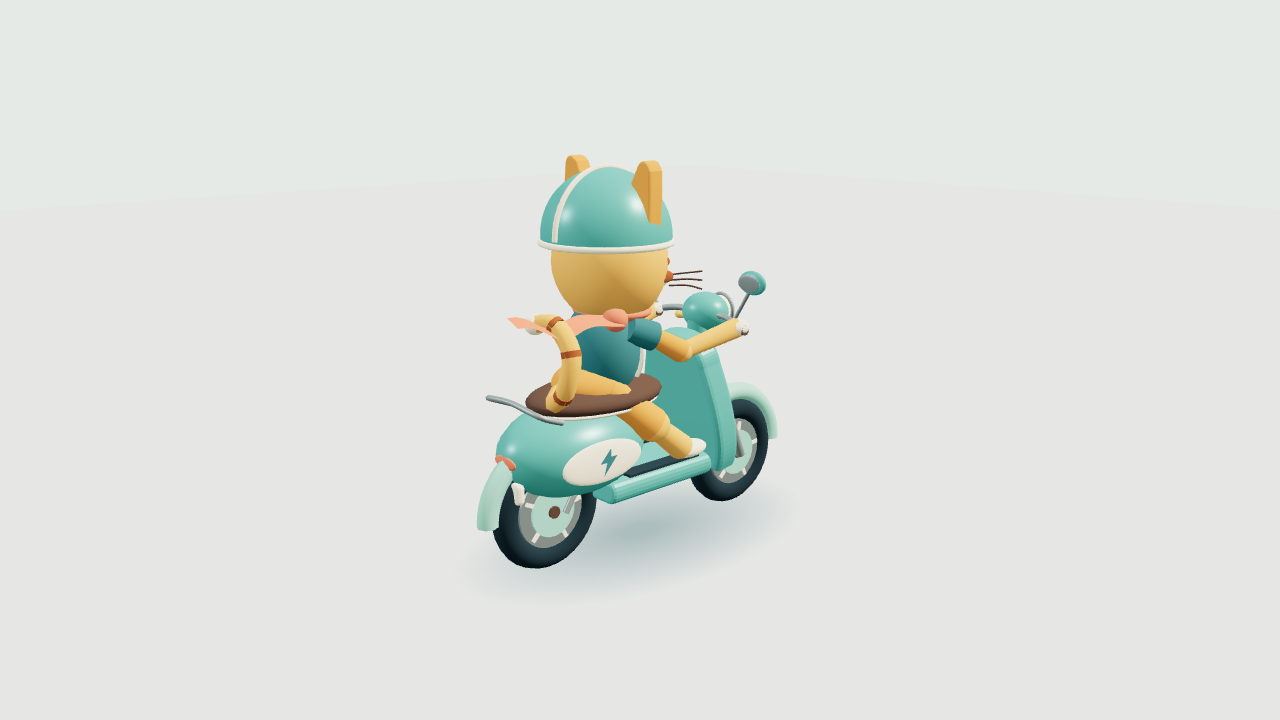
05 · GPT-6.1 Sol / max
原场景视觉较协调 · 结构清楚
 前侧
 侧面
 后侧
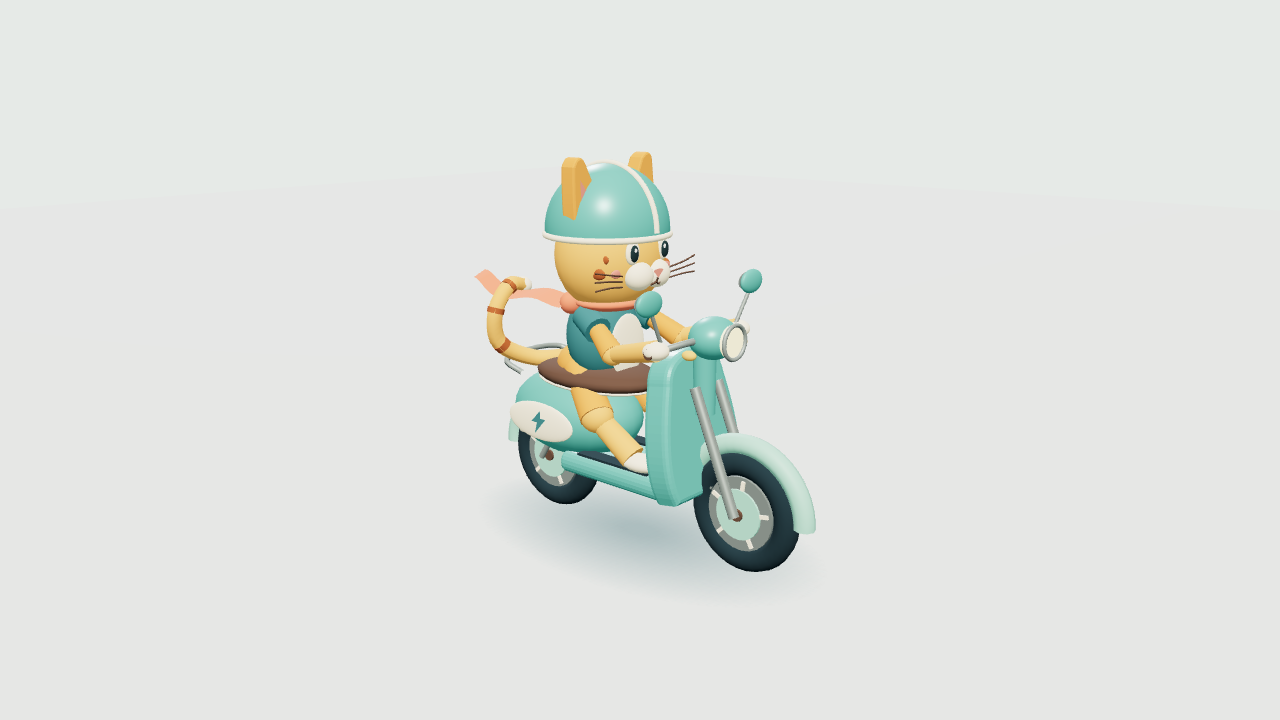
主体模型:猫较小巧,服装、头盔、面部和条纹清楚;车体、挡泥板、车镜、轮辐与投影完整。主体形象协调,但不能仅凭镜头更讨喜称其建模绝对优于1、2、6。
原场景材质与光照:本轮原场景的海面层次、沿岸泡沫、波纹与闪光结合较协调,天空渐变、阳光和接触阴影共同形成较完整的视觉风格。
运动与连接逻辑:累积车辆真实位置变化的距离驱动车轮,沿轻微弯曲路径移动并设置转向;前后轮共用路程,猫手臂未额外追踪轻微车把转角,是简化处理。
代码实现:姿态、镜头、音效和渲染分别封装,状态集中;道路原型按材质合并再复用,海面在GPU做波纹变化;有移动端像素比/阴影设置与音效生命周期处理。
简化或改进项:前轮转向时手部仍为静态连接,当前转向幅度很小,未在统一模型检查中看到明显脱握,不能声称有完整骑姿求解。主要脚本仍包含场景创建和所有业务逻辑。
图形故障恢复:有上下文丢失与恢复反馈,本次无需重新加载即可继续;丢失画面期间仍推进模拟,若需严格连续体验可冻结该期间模拟。
选用判断:原海景视觉与页面完成度优先,可以先看这组;机械动作细节再与2、6对照。
原交付的验收证据
原会话有桌面预览、verification记录,并打开检查过成品。
代码证据:道路/环境几何合并(L82) · 猫姿态与围巾(L367) · 交互与音效(L421) · 图形恢复反馈(L465) · 实际位移、转向与车轮(L478)
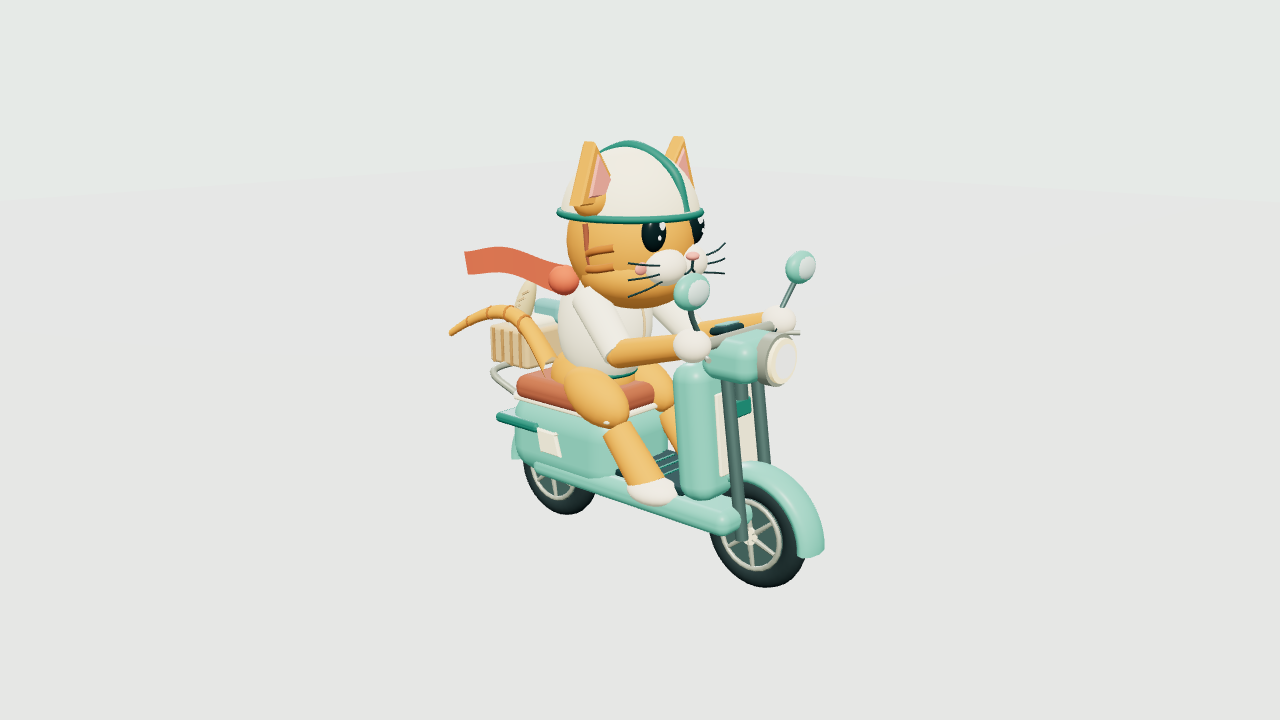
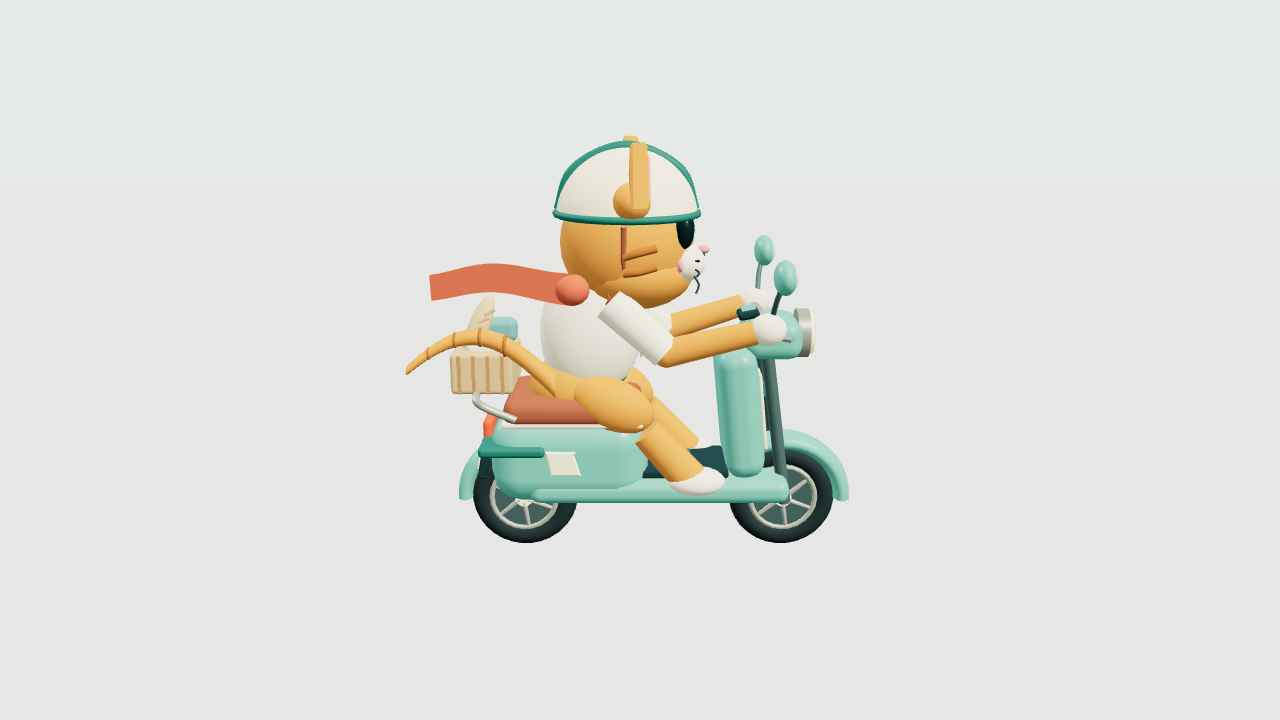
06 · GPT-6.1 Sol / xhigh
模型细节丰富 · 骑姿跟随较细致
 前侧
 侧面
 后侧
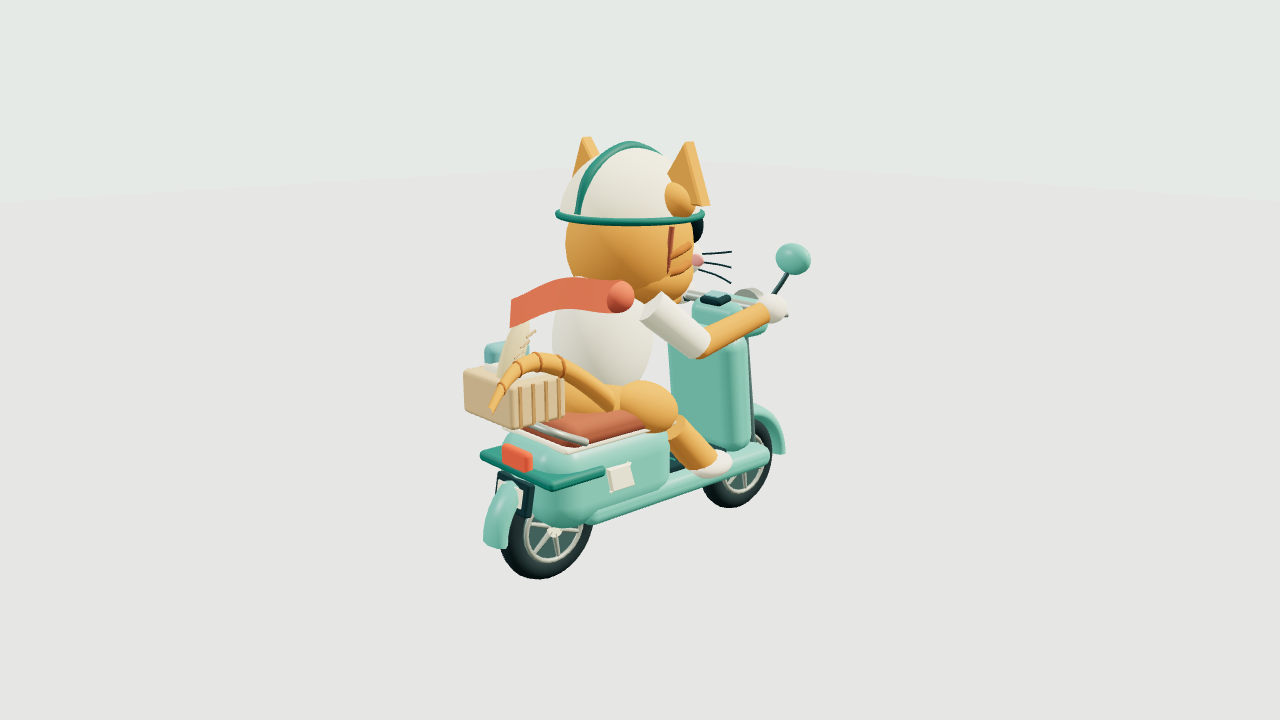
主体模型:脸部、头盔带、服装、分节条纹尾巴、后载篮、轮胎、车镜、灯具和仪表细节较丰富。正侧后方均有完整细节,主体塑造是这组的强项。
原场景材质与光照:有天空、海面着色器与渐变日落,材质与主题一致;海面视觉较轻柔,是否优于5取决于对平静海面或强波纹的偏好。
运动与连接逻辑:前后轮分别累积行程,带轻微转向、侧移和倾斜;手爪根据车把目标的世界坐标转回rider局部坐标更新。动态尾巴、围巾、眨眼与喇叭反馈丰富。
代码实现:静态路段按材质合并并释放原几何;把骑姿、世界、光照和状态记录分成函数,复用部分临时向量;有完整轨道交互与键盘入口。
简化或改进项:手爪位置跟随正确,但圆柱手臂随肩肘到手爪距离伸缩,并非固定骨长IK。gripError是代码的自测量,不是独立人体工学/穿插验收。主体网格较多,需要真实低性能设备验证才能定性能上限。
图形故障恢复:图形中断后暂停并显示重新打开入口;本次上下文恢复后遮罩仍保留,采用人工重新加载的恢复流程。
选用判断:动作细节、猫车连接和互动功能优先,建议与2一起比较;模型细节也与1相当值得看。
原交付的验收证据
原会话有browser-verification与桌面预览,并做过多轮检查。
代码证据:静态合并与几何释放(L209) · 人工图形恢复(L504) · 世界/局部坐标转换与握把连接(L518) · 转向、前轮行程与渲染循环(L594)
07 · GPT-6.1 Sol / high
弧长行驶清楚 · 自动恢复完整
 前侧
 侧面
 后侧
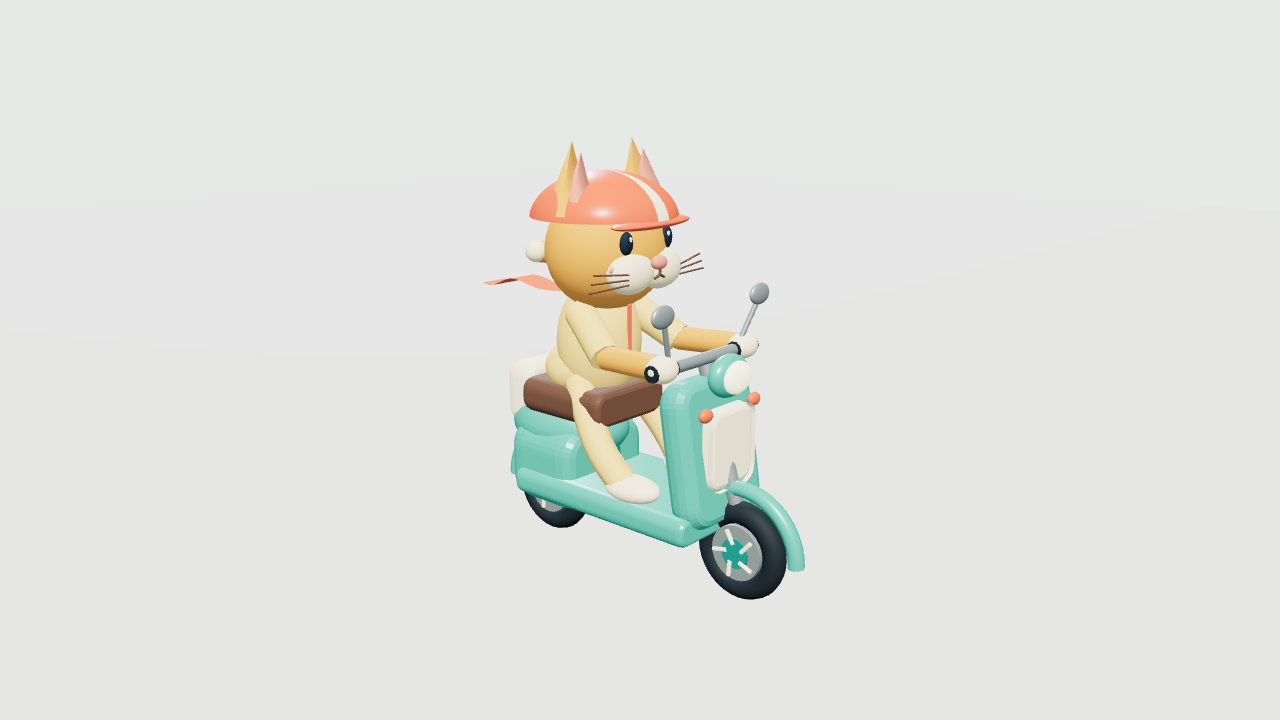
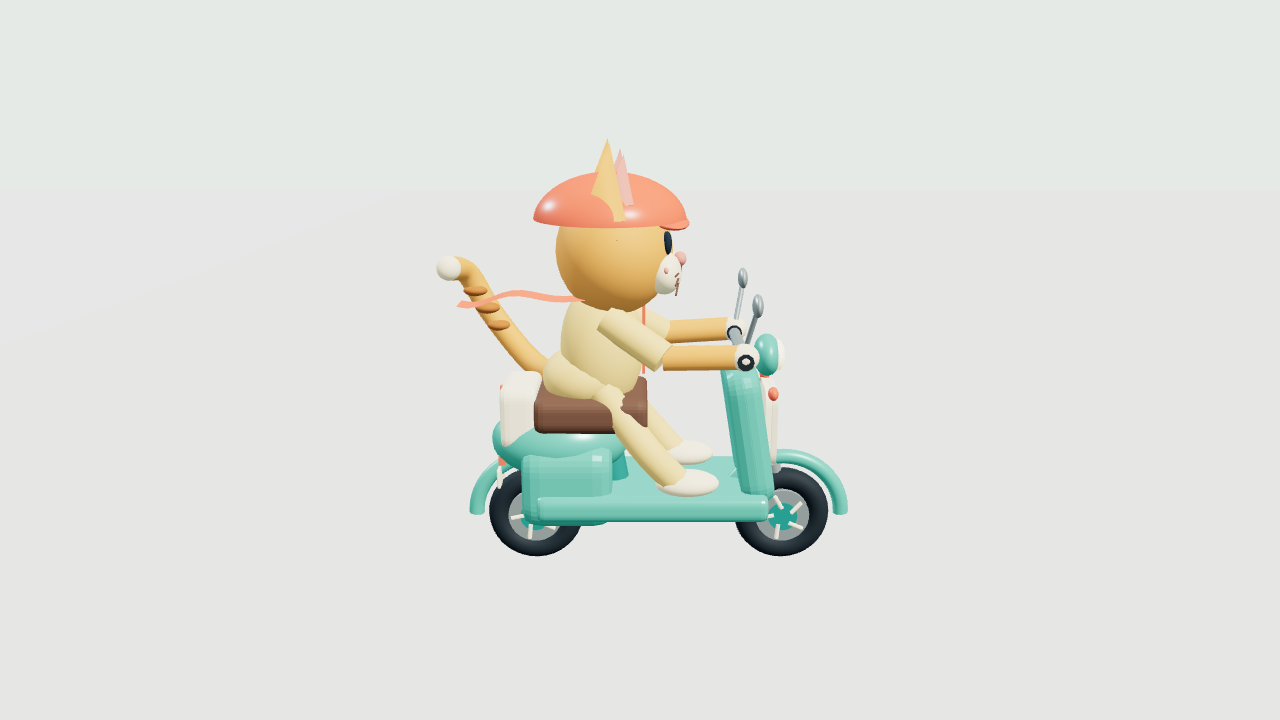
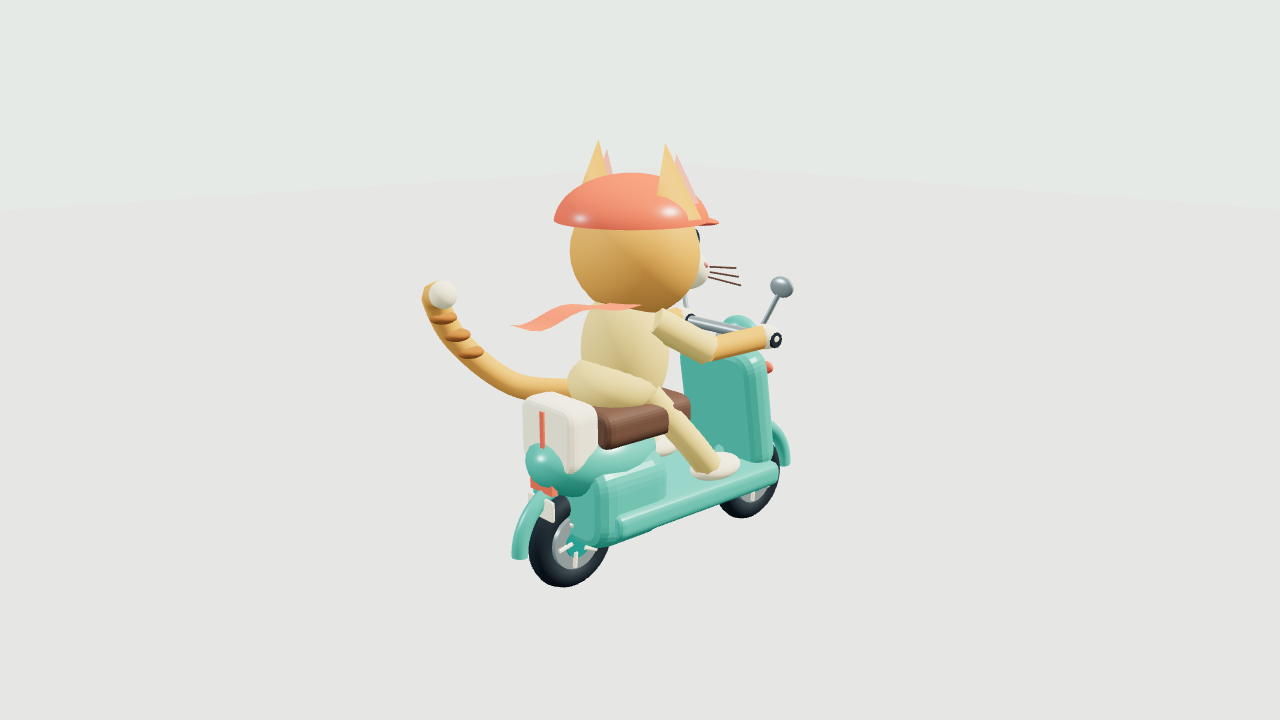
主体模型:橘色头盔、细长四肢和浅色猫形成与其余作品不同的风格;正侧后方的猫脸、尾巴、车座和车镜都可辨认,整体更简洁。
原场景材质与光照:海面有GPU波纹和闪光,配色清爽;近岸层次与环境细节比5更简单,属于风格与制作投入差异。
运动与连接逻辑:2400个路径采样建立弧长表,二分查找距离对应角度,保证曲线路径的近似匀速;车辆按切线朝向,车轮按路程旋转。前轮没有单独转向与弯道行程修正。
代码实现:共享球体/方体,GPU海水、较小的围巾几何更新;路径换算封装清楚,动画与交互仍集中在主要脚本。带上下文恢复与可观察状态。
简化或改进项:弯道中整车朝向变化而前轮不单独转向,是车辆运动的简化;不影响原需求达标,但机械细节不如2、6。主脚本压缩式排布,可维护性仍是原型水平。
图形故障恢复:丢失上下文时停止模拟并显示恢复提示;本次恢复后提示消失、运动继续,是本次较完整的自动恢复路径。
选用判断:原七组中费用最低;新增08和09折算更便宜。希望保留弧长路线和自动恢复时,这组仍是预算与可靠性的取舍。
原交付的验收证据
原执行有一次275.897秒的失败浏览器检查,后来重试完成;该失败不能直接归因于成品代码。
代码证据:弧长查表(L114) · 上下文丢失及恢复(L136) · 切线朝向、车轮及动画(L138)
08 · GPT-6.1 Sol / low
本轮第9名成本最低 · 运动方向待修正
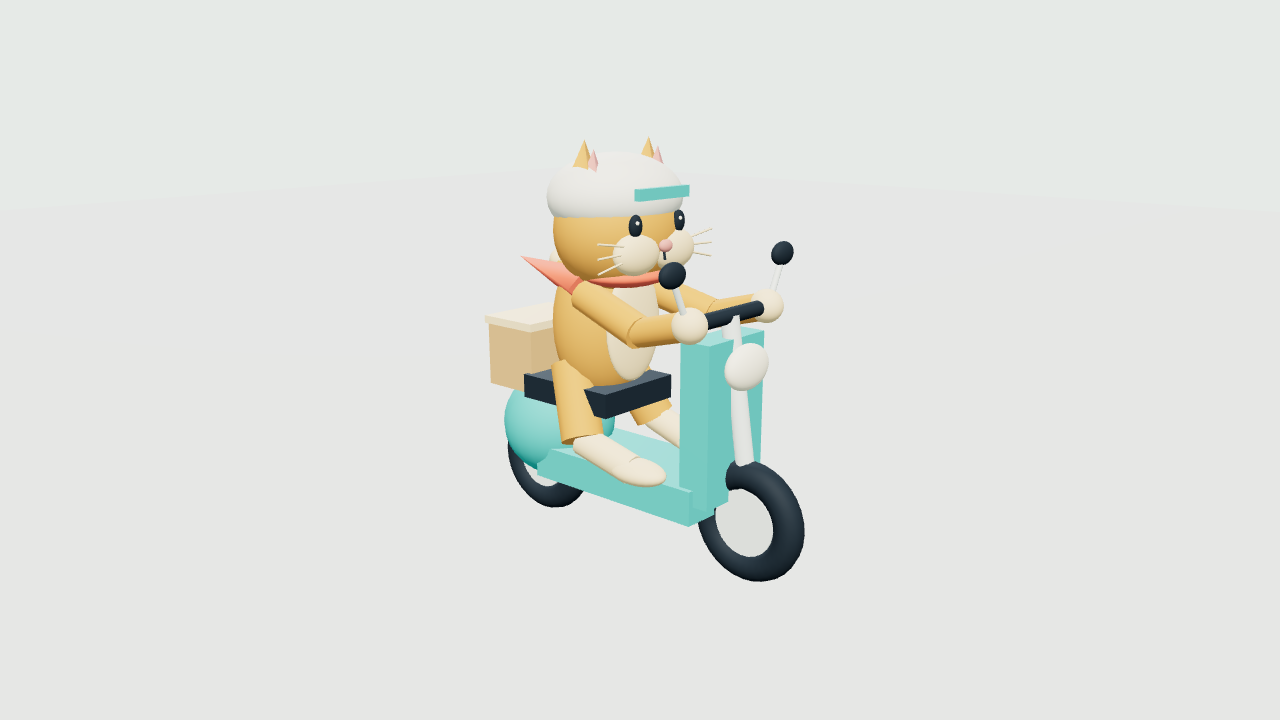 前侧
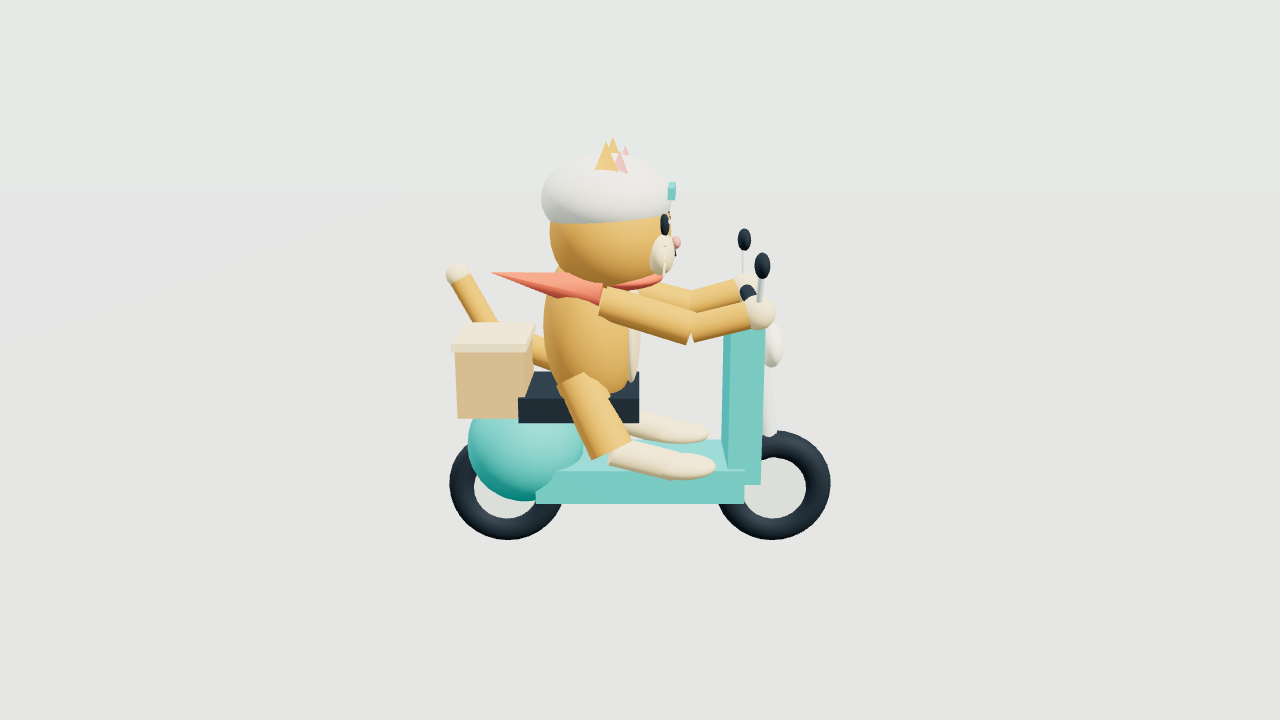 侧面
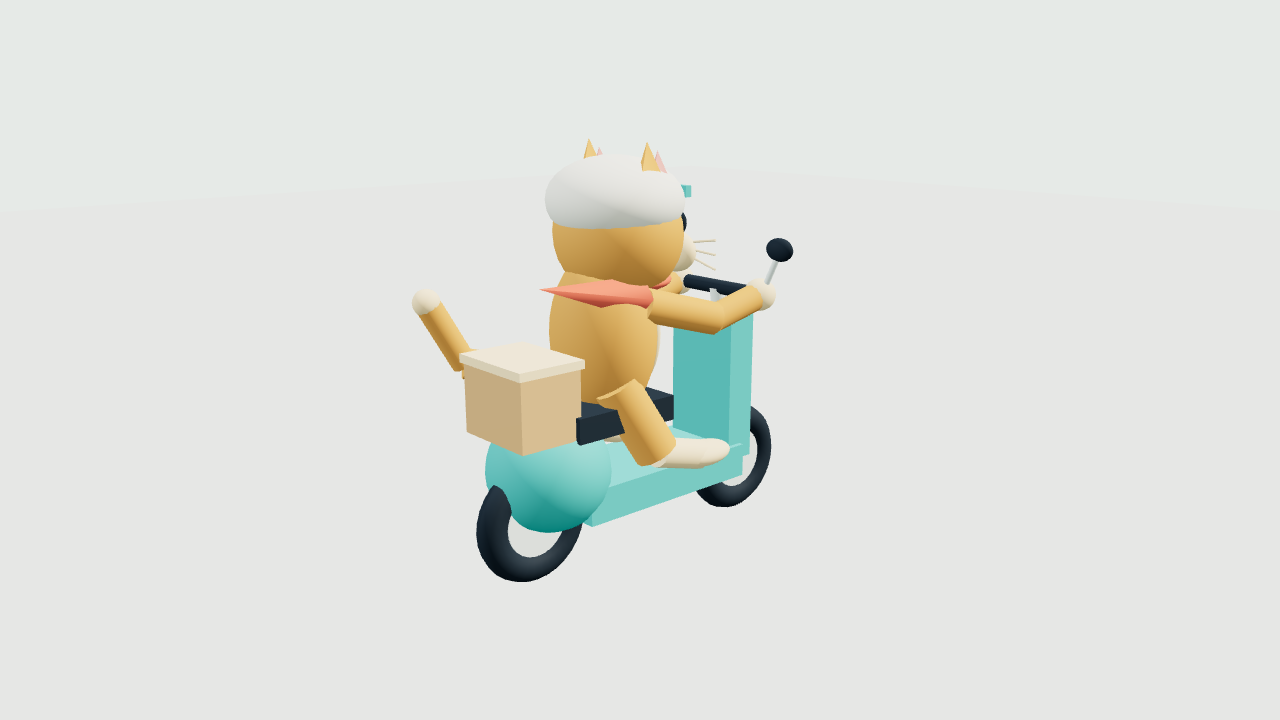 后侧
主体模型:猫脸、耳朵、胡须、头盔、围巾、分节尾巴和后箱可辨认;手爪与握把贴合。车座、挡板和箱体以方块为主,模型细节比前列作品简化。
原场景材质与光照:海岸、遮阳伞、棕榈和海面构成完整场景;浅色材质和较高曝光形成轻柔风格,CPU水面变形后没有重新计算法线,动态照明较基础。
运动与连接逻辑:车头、猫脸和前轮指向+Z,但道路景物也向+Z移动;实测轮胎底部位移向−Z,与景物移动相反,接触运动不一致。轮转使用0.43,轮胎几何外半径为0.435,滚动行程偏差约1.16%。
代码实现:单文件内置Three.js 0.180.0,基本交互可用;主脚本紧凑,几何和材质多数逐对象创建,缺少减少动画偏好处理及自定义图形恢复反馈。
简化或改进项:运动方向不一致是源码及实际对象增量确认的问题,不是拍摄角度造成的错觉。水面法线、拍翼、资源复用和无障碍偏好也有改进空间;未修改原交付来掩盖这些差异。
图形故障恢复:Three.js底层恢复后继续运行;丢失期间仍推进模拟,没有自定义中断或恢复提示。
选用判断:$0.141的费用折算最低,5:32交付也较快;需要先修正相对运动和滚动参数,不能仅凭便宜或可打开就认为动画逻辑正确。
原交付的验收证据
原任务做了语法检查,但浏览器预览入口受策略限制,没有完成实际画面验证;本次补做离线、交互、几何和运动检查,补测时间不加回原任务。
代码证据:轮胎外半径与车轴(L23) · 鸟形与固定翼(L34) · 交互及减少动画缺项(L36) · 景物、轮转与CPU海水(L40)
09 · GPT-6.1 Sol / medium
本轮第6名猫车细节较完整 · 验证较充分
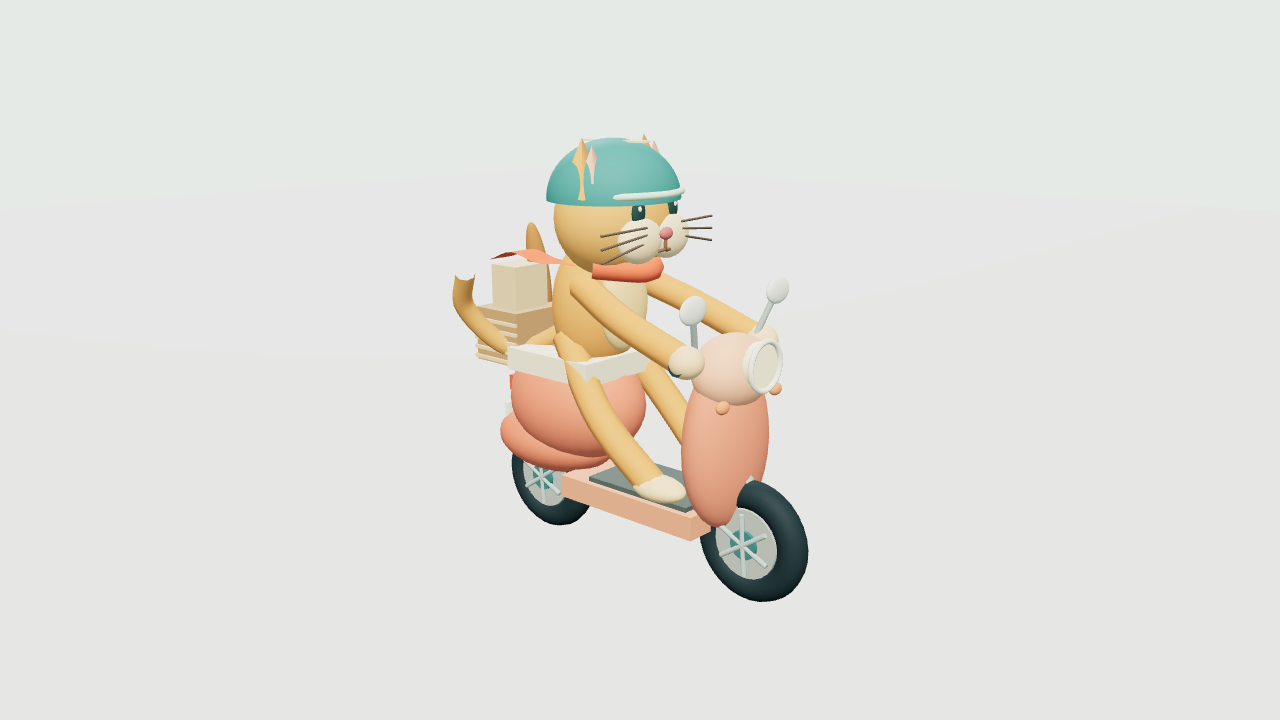 前侧
 侧面
 后侧
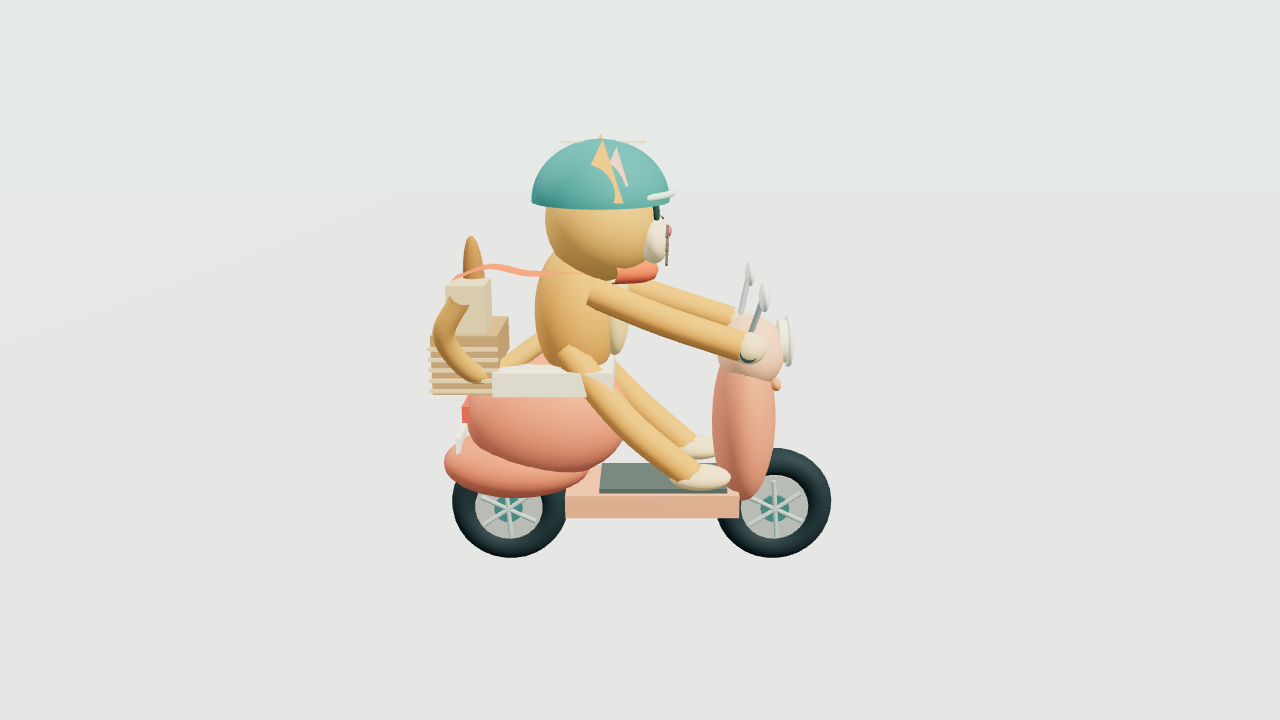
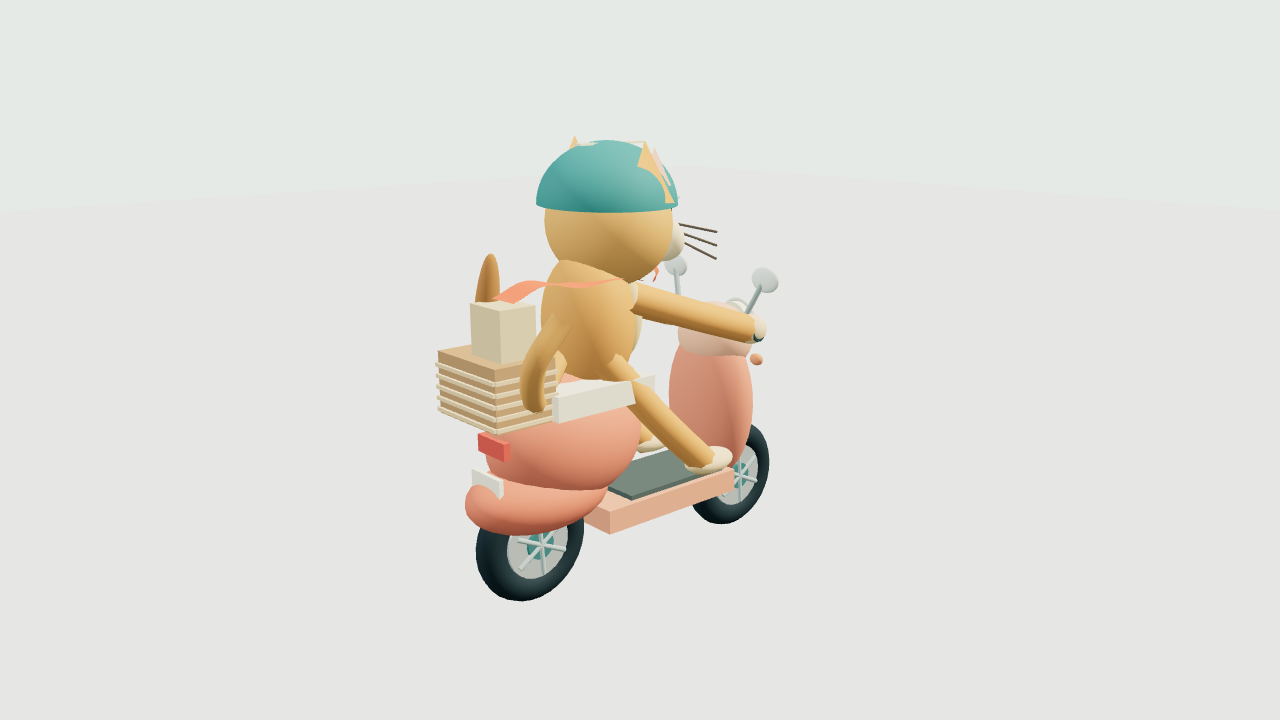
主体模型:橘猫有面部条纹、胡须、头盔、围巾和弯曲尾巴;珊瑚色车有前灯、车镜、轮辐、后灯、编织篮、纸袋与面包,较08细致。
原场景材质与光照:海面使用GPU波纹与闪光,岸边泡沫变化;天空渐变、太阳、云群和灯塔形成海岸环境。柔和色调较统一,海天和远景的明暗层次仍比05简化。
运动与连接逻辑:猫车面向−Z,景物向+Z循环;实际轮胎外半径0.435与轮转除数一致,轮胎底部位移和景物位移同向同量。直线行驶,手爪/脚爪为固定曲线造型,没有单独转向。
代码实现:共享球体、方体并缓存材质;GPU海面、围巾小几何更新和法线重算分开处理。单HTML离线可用,有初始化失败提示、减少动画偏好和可观察状态,代码仍集中于一个较紧凑的IIFE。
简化或改进项:没有曲线路径或前轮转向,天空云和帆船为静态远景;鸟有拍翼和小幅升降而无水平飞行。自定义上下文恢复采用刷新提示,未自动清除遮罩并继续模拟。
图形故障恢复:上下文丢失时暂停并提示刷新;底层恢复后仍保持暂停及提示,依赖用户刷新。
选用判断:本样本$0.286、10:35完成;比08更细致且运动关系一致,适合较低费用的完整场景原型。07的弧长路线与自动恢复更完善,二者接近且侧重不同。
原交付的验收证据
原任务打开了桌面和手机布局截图,并检查离线、运动、暂停、调速、视角与复位;本次采用独立检查重新核对。
代码证据:轮胎外半径与车轴(L42) · 减少动画偏好及交互(L61) · 方向、轮转、海面与围巾(L66) · 图形中断与刷新恢复(L73)
10 · GPT-5.6 Sol / max
本轮第10名交互界面完整 · 模型与运动有明显缺陷
 前侧
 侧面
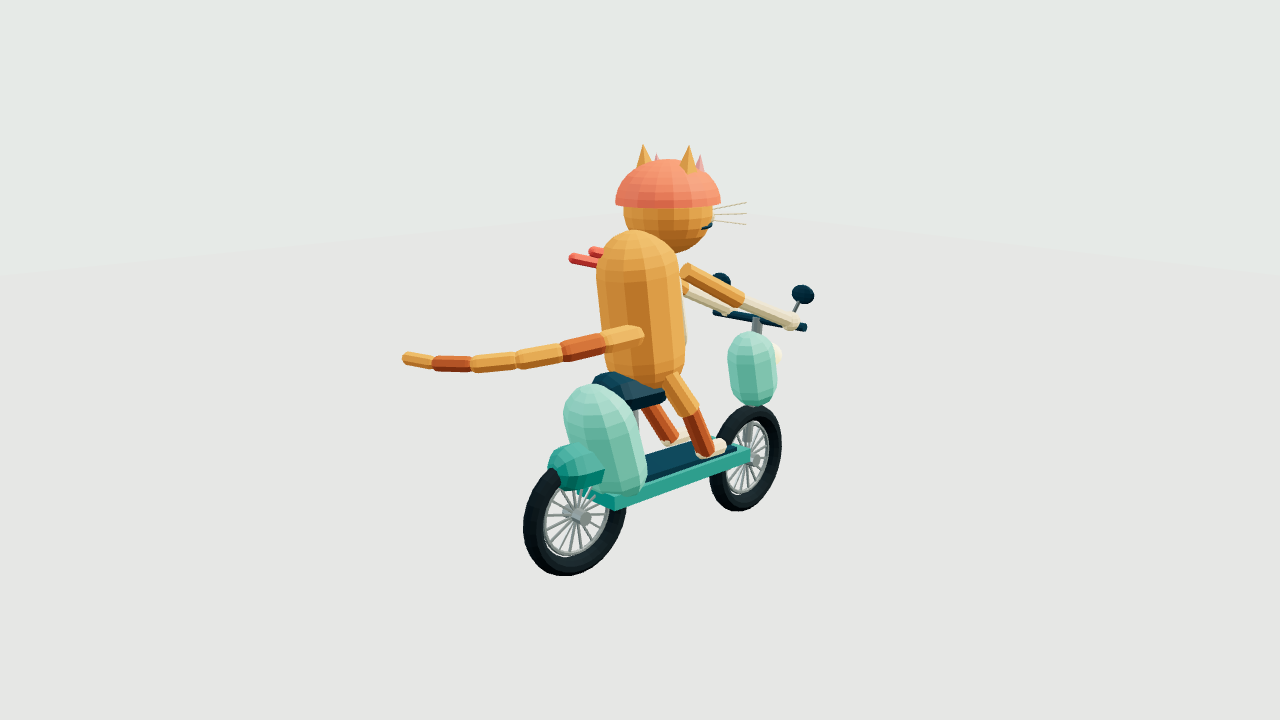 后侧
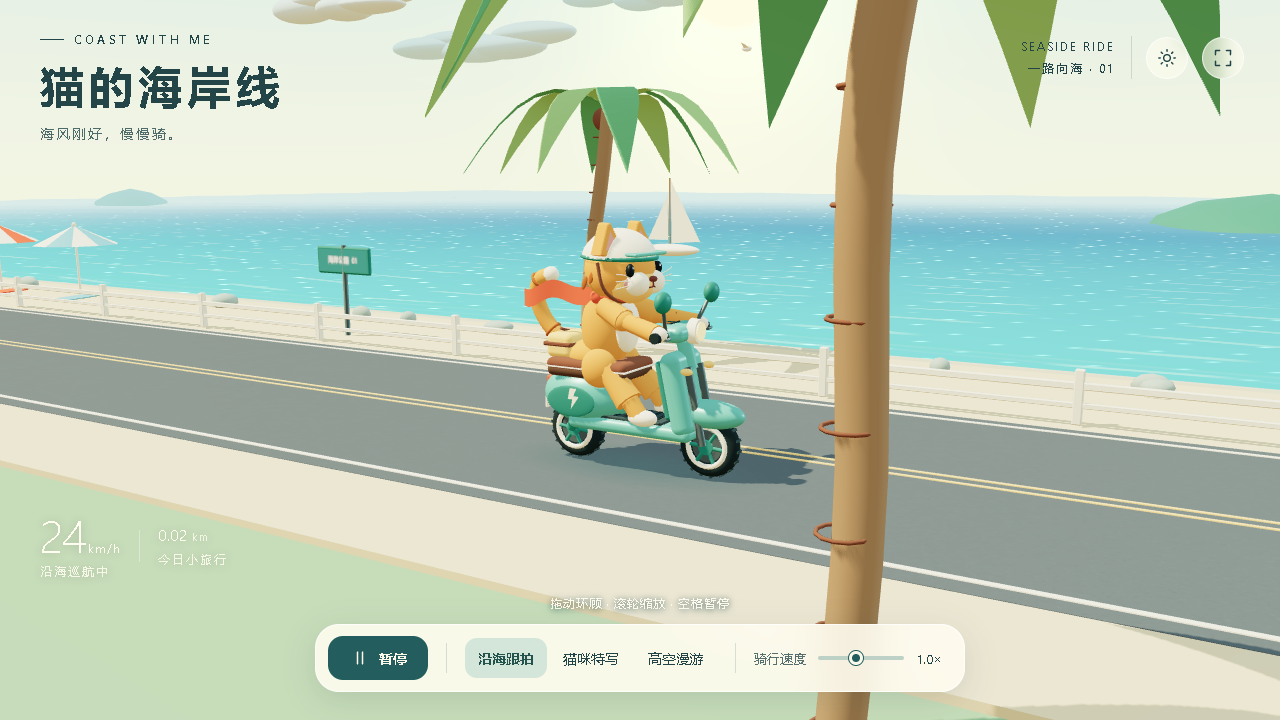
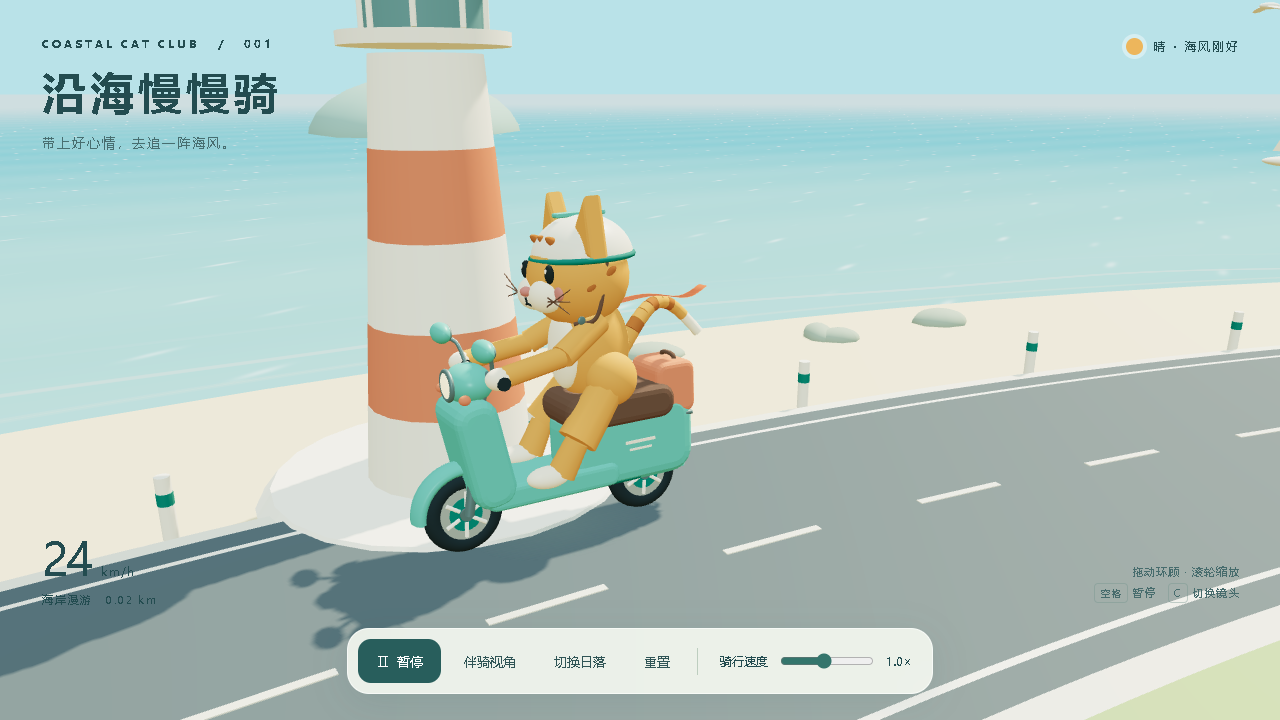
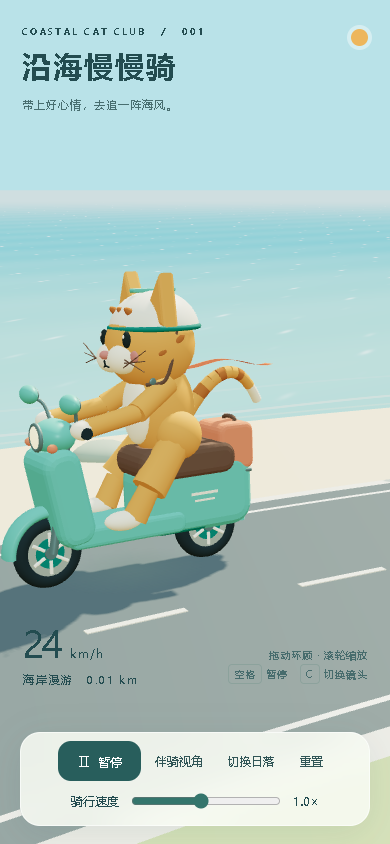
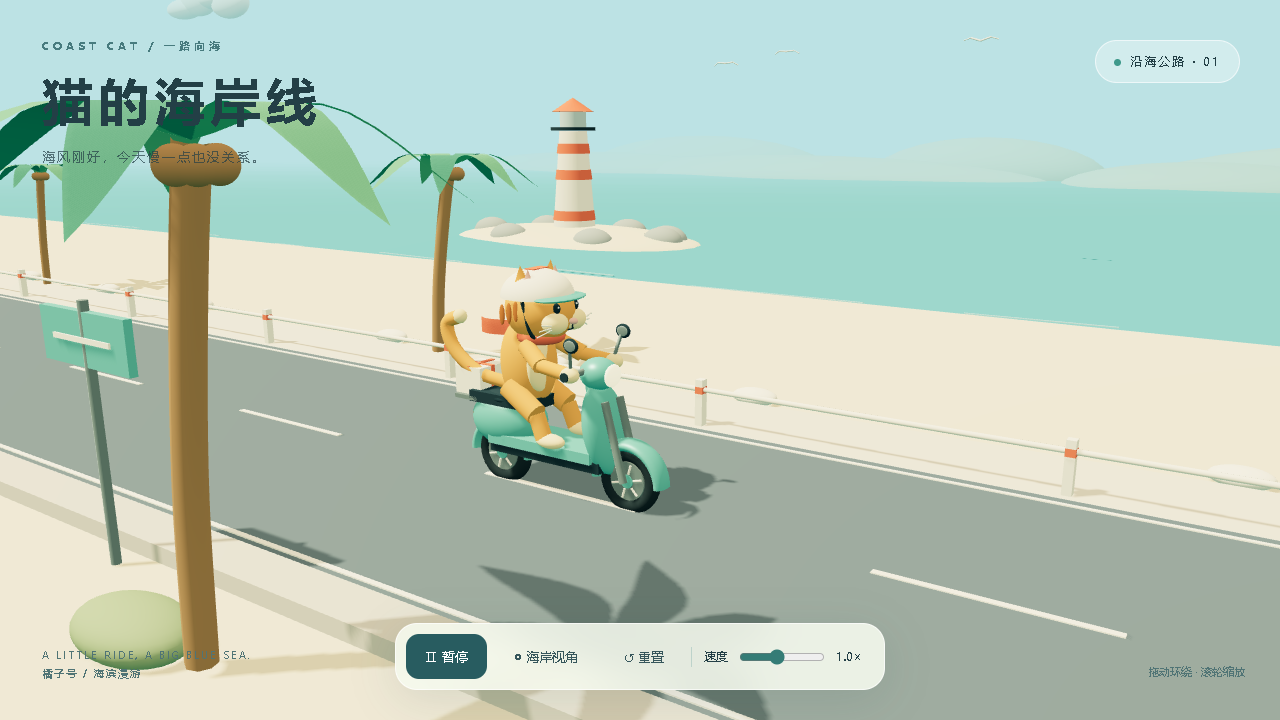
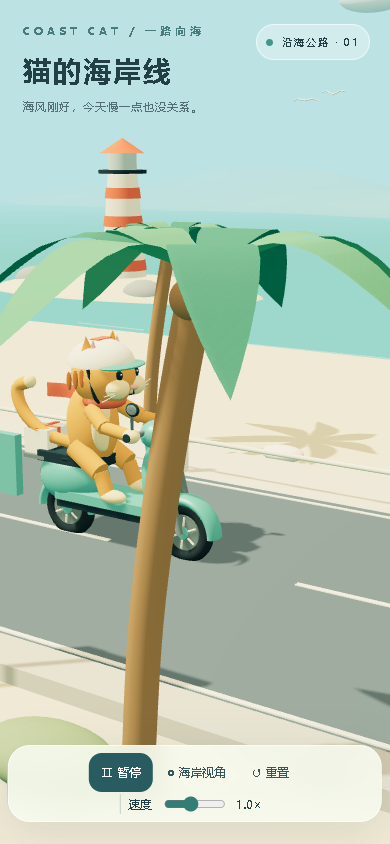
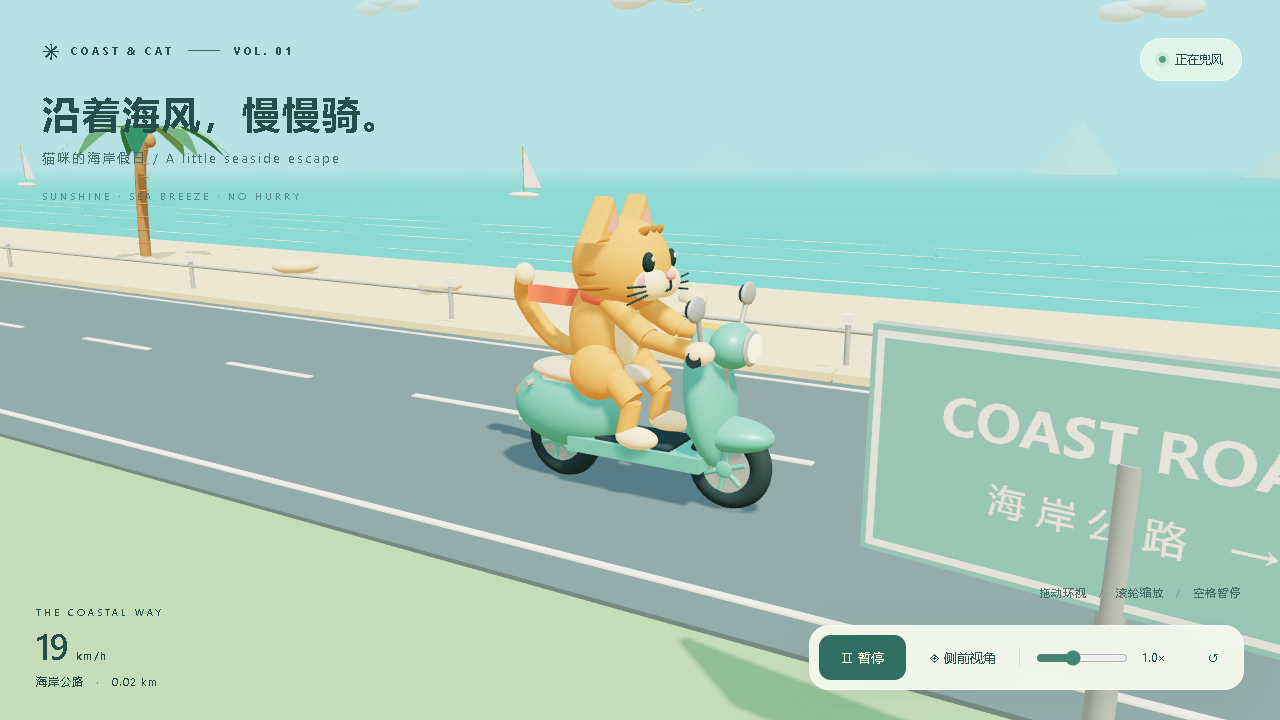
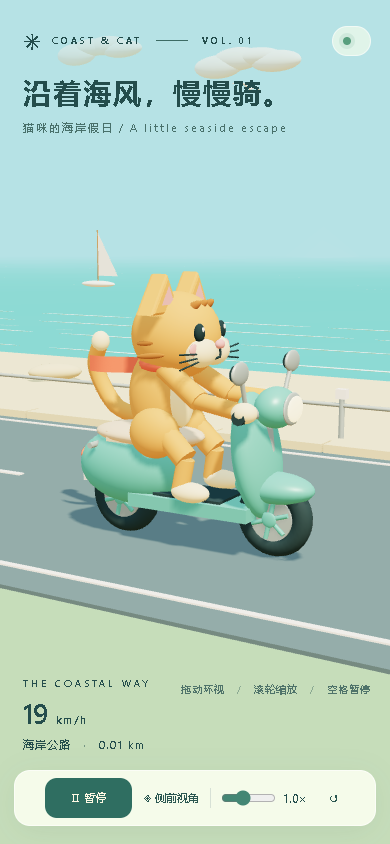
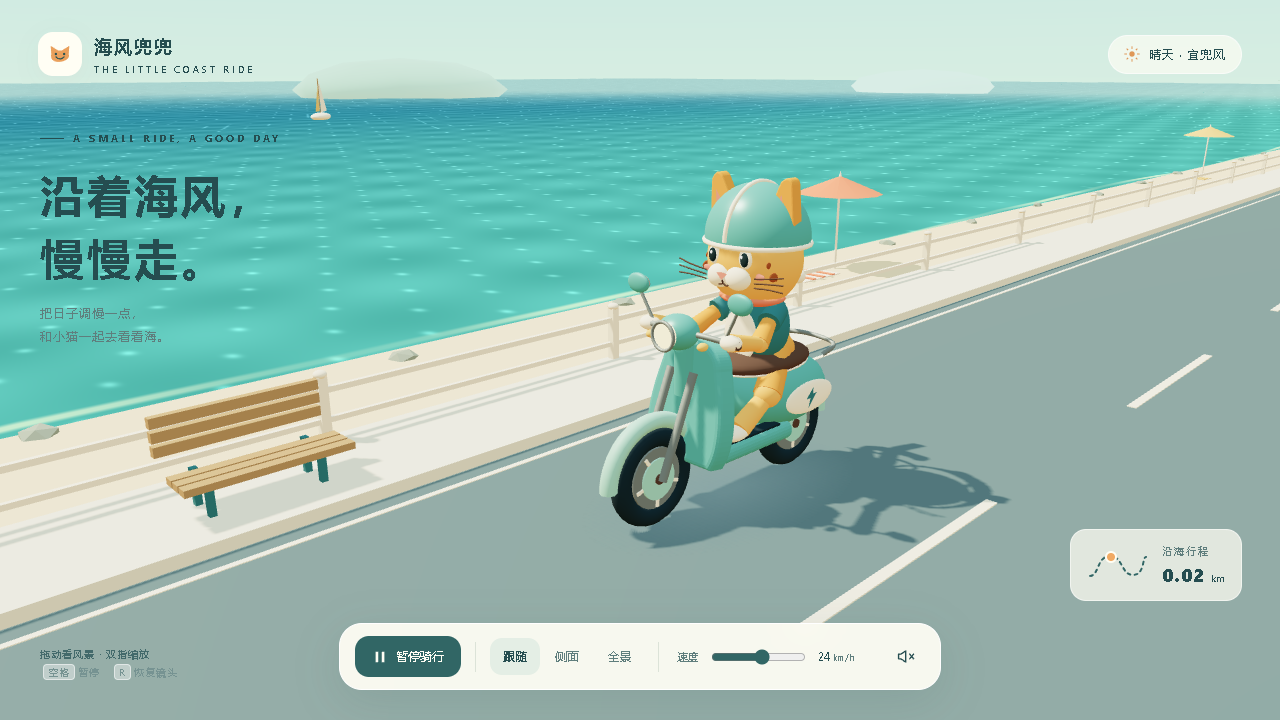
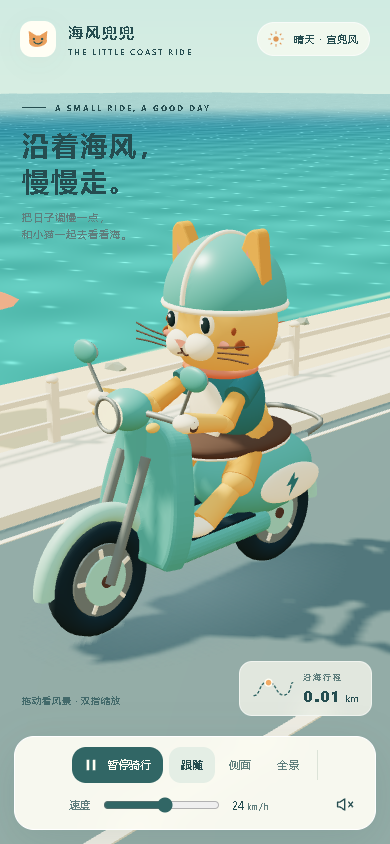
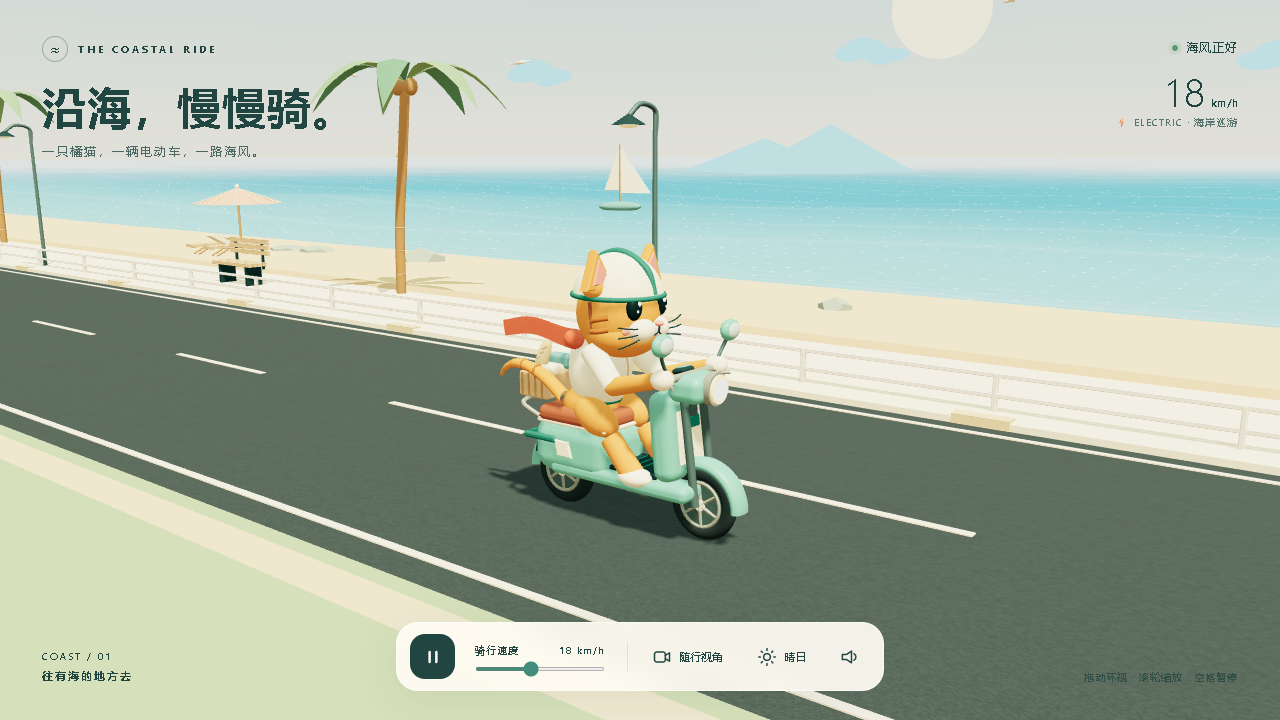
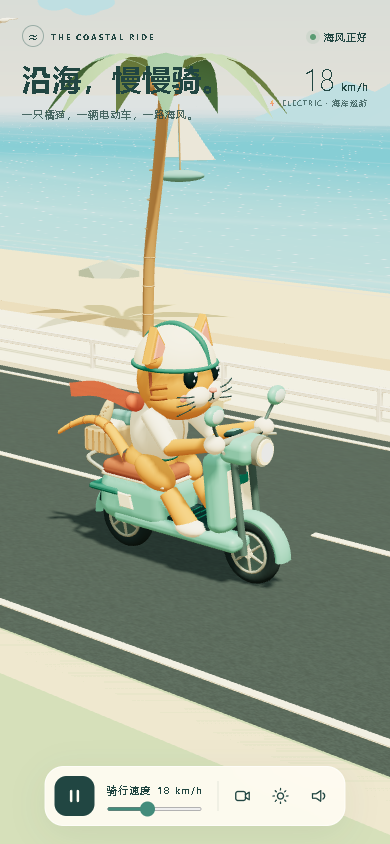
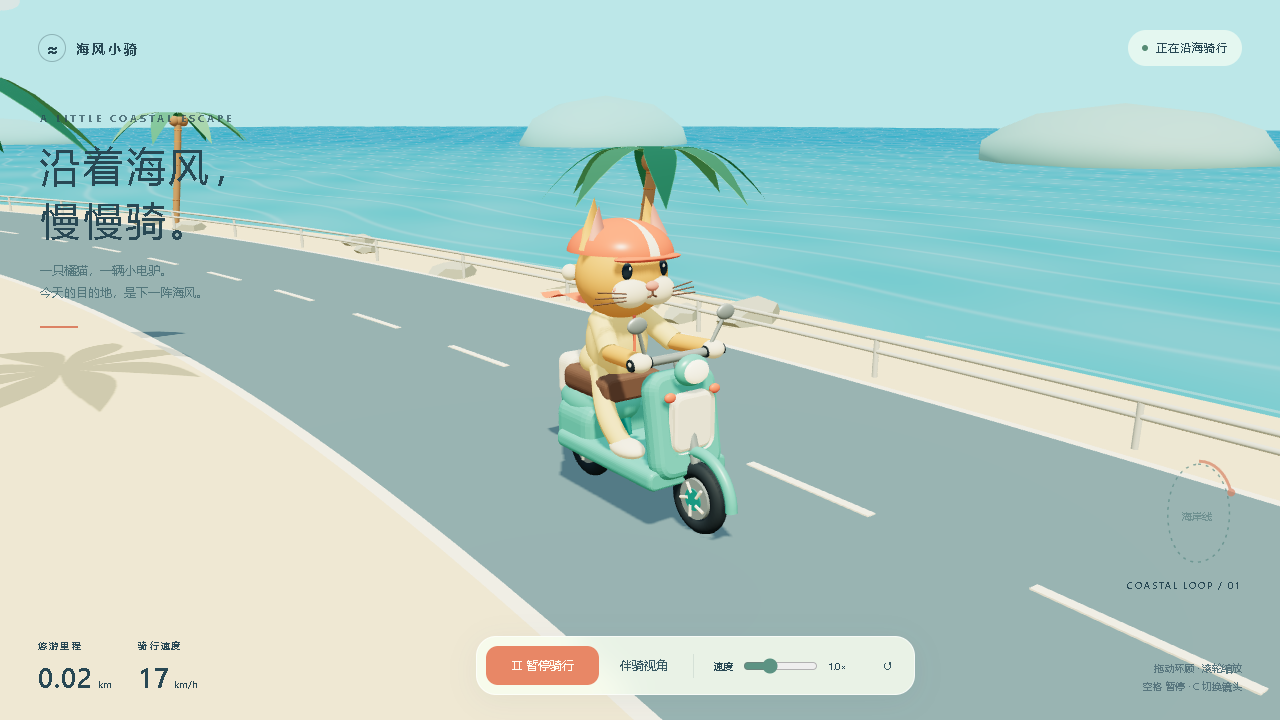
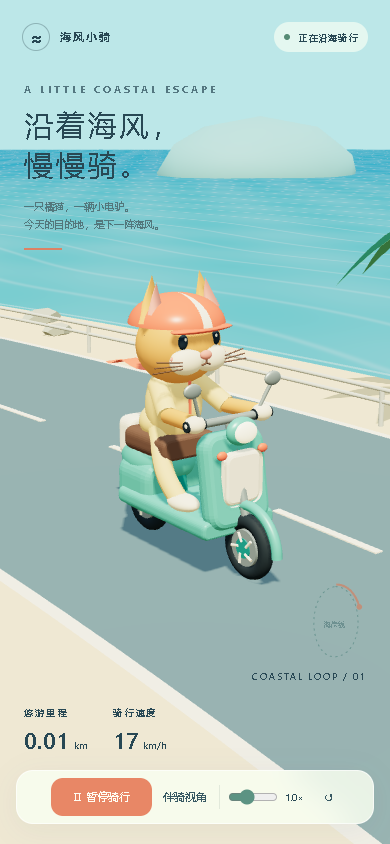
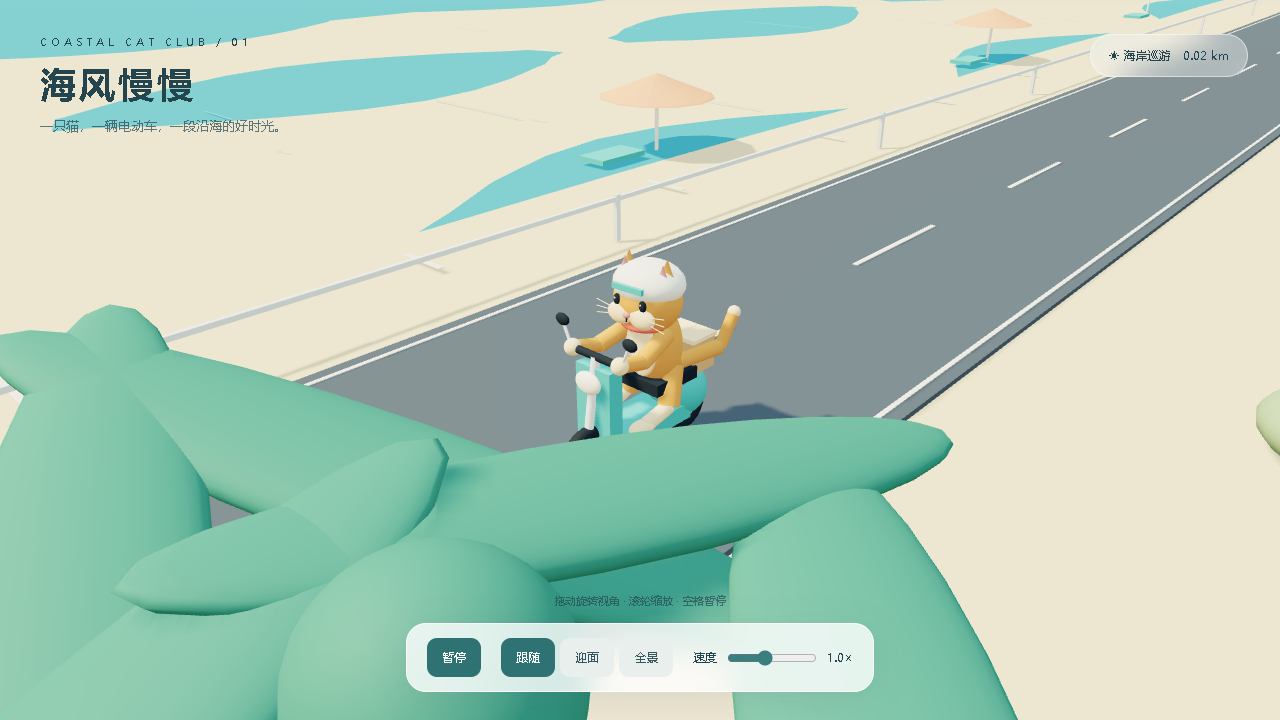
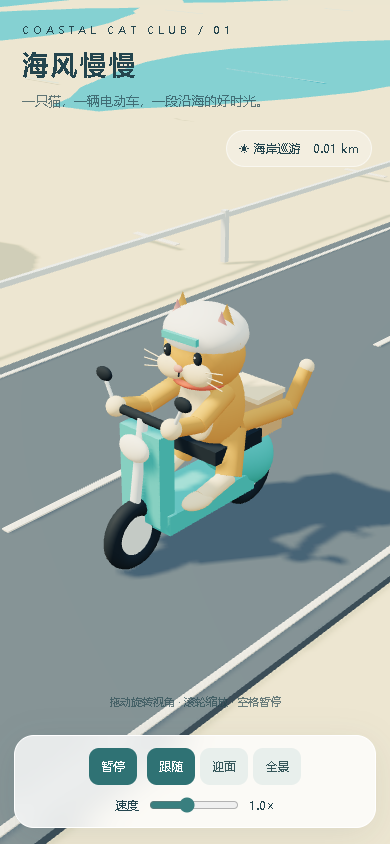
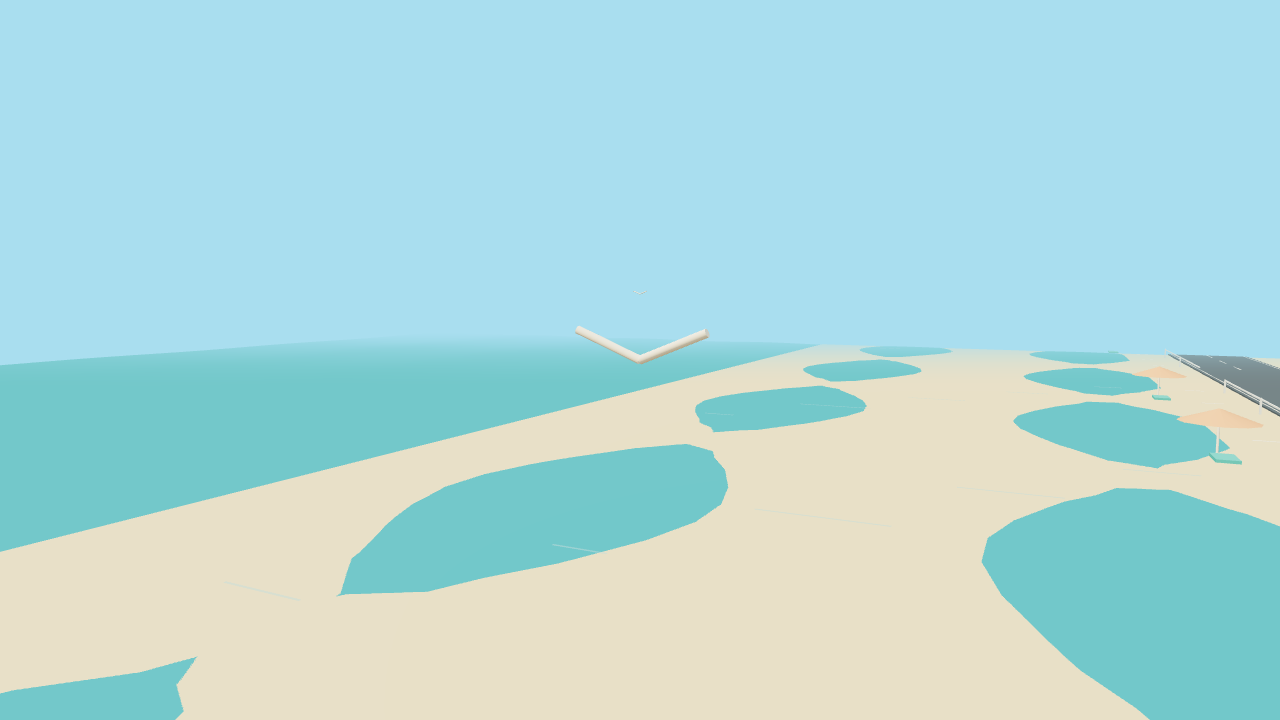
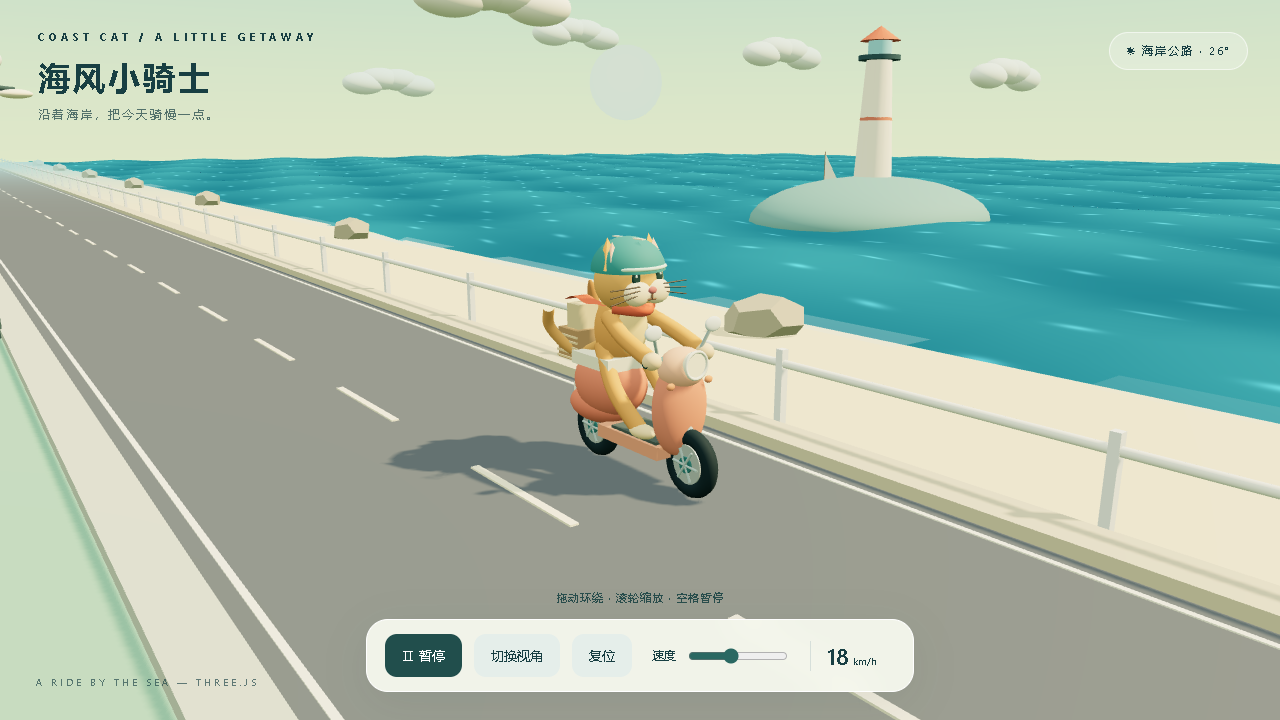
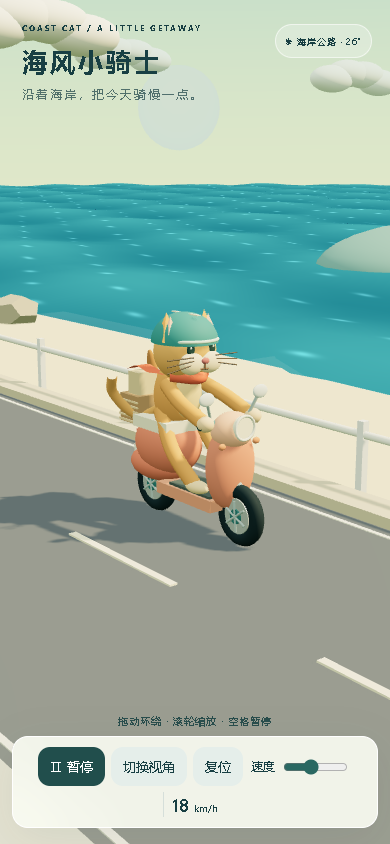
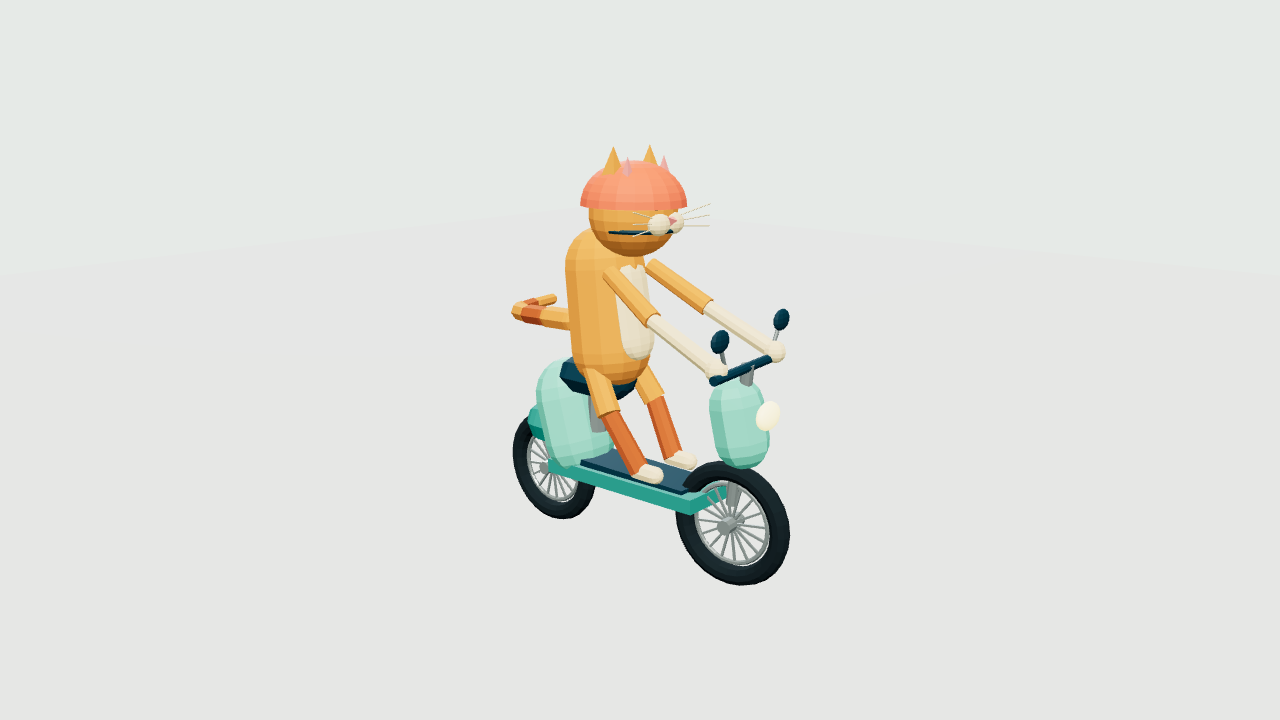
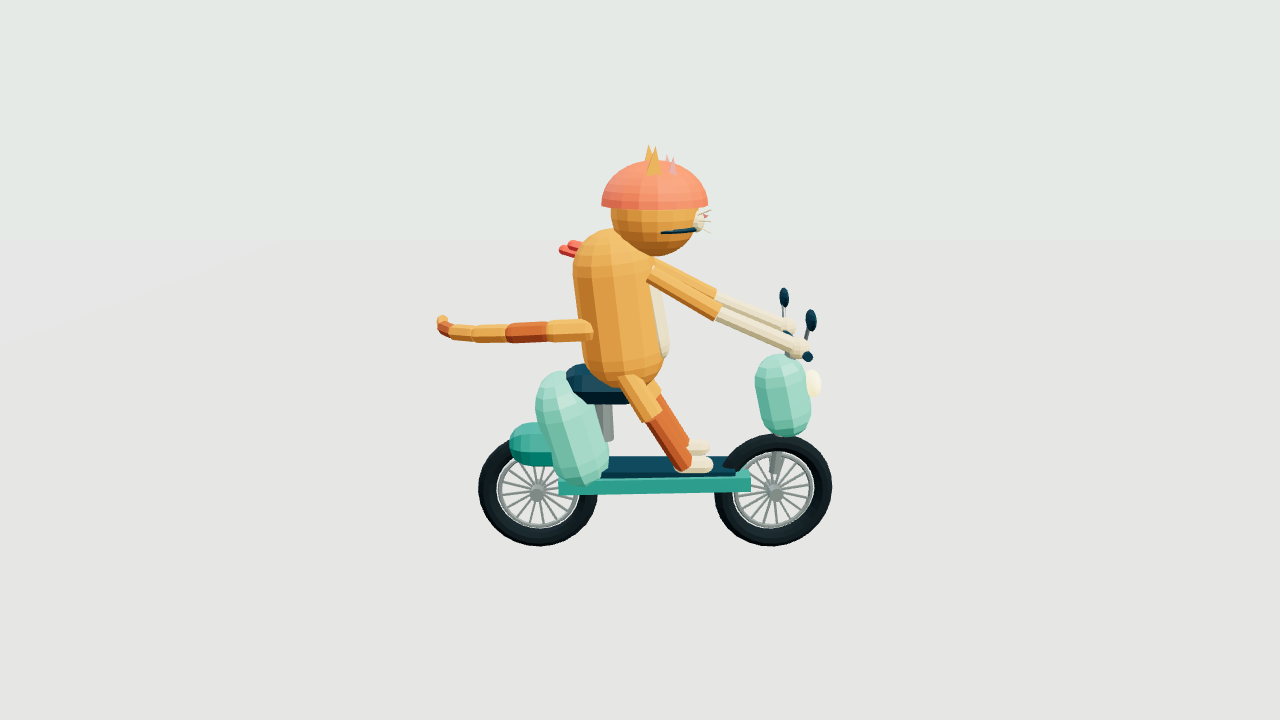
主体模型:薄荷绿电动车有车镜、灯、轮辐和挡泥板;橘猫有胡须、头盔带、围巾与分节尾巴。但躯干和四肢偏细长,半球头盔覆盖双眼的大部分区域。统一主体图和正面近景可见,射线检查也确认头盔表面位于两眼前方,属于模型部件位置问题。
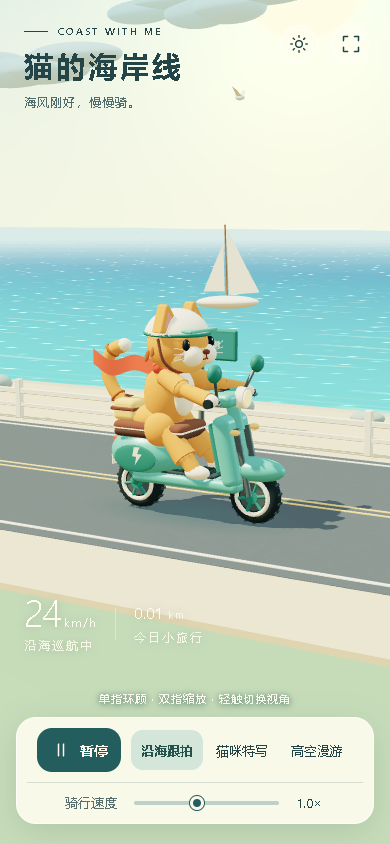
原场景材质与光照:有渐变天空、太阳、海岛环路、棕榈和灯塔,海面由GPU着色器驱动;原海面呈明显长条交叉纹,地面大色块较平,海岸层次和主体比例不如前列作品。圆角控制栏、车速卡和窄屏布局较完整。
运动与连接逻辑:车沿CatmullRom曲线按中心线弧长前进,前轮有转向。实际车轴向前移动时,轮胎底部因旋转也向前移动,静止路面上的无滑动滚动方向应与车轴平移相反,因此方向错误。轮胎外半径0.755,轮转使用0.64;相对程序记录里程的滚动量偏差17.97%。手爪固定,未随独立转向的车把更新。
代码实现:src/scene.js按天空、海面、道路、车辆、猫、控制和更新函数分段;Three.js 0.180.0与esbuild 0.25.10生成三个静态文件,无React、SSR或后端。多对象复用材质,但主体77网格对应76份几何,几何复用有限;每帧路径、镜头函数分配临时向量。
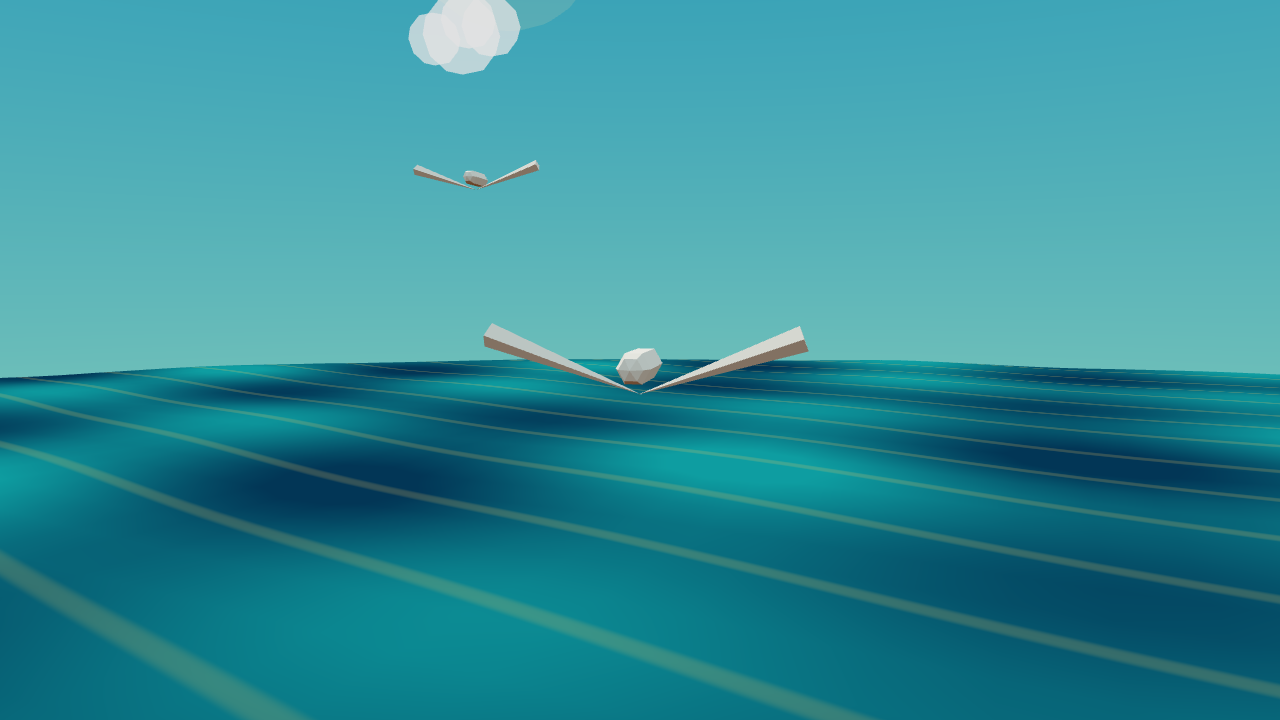
简化或改进项:暂停和减少动画偏好只停止行驶、轮转;头部、尾巴、围巾、海面、鸟和云仍更新。云每帧累加位移,同样1秒在120fps的位移为60fps的2倍;鸟高度也逐帧累加。三只鸟有拍翼和小幅升降,没有水平飞行。方向、半径与模型位置的问题已独立确认。
图形故障恢复:Three.js底层丢失/恢复事件可触发,恢复后画面继续;丢失期间距离仍推进,没有自定义暂停或恢复反馈。errorPanel只覆盖初始化失败。
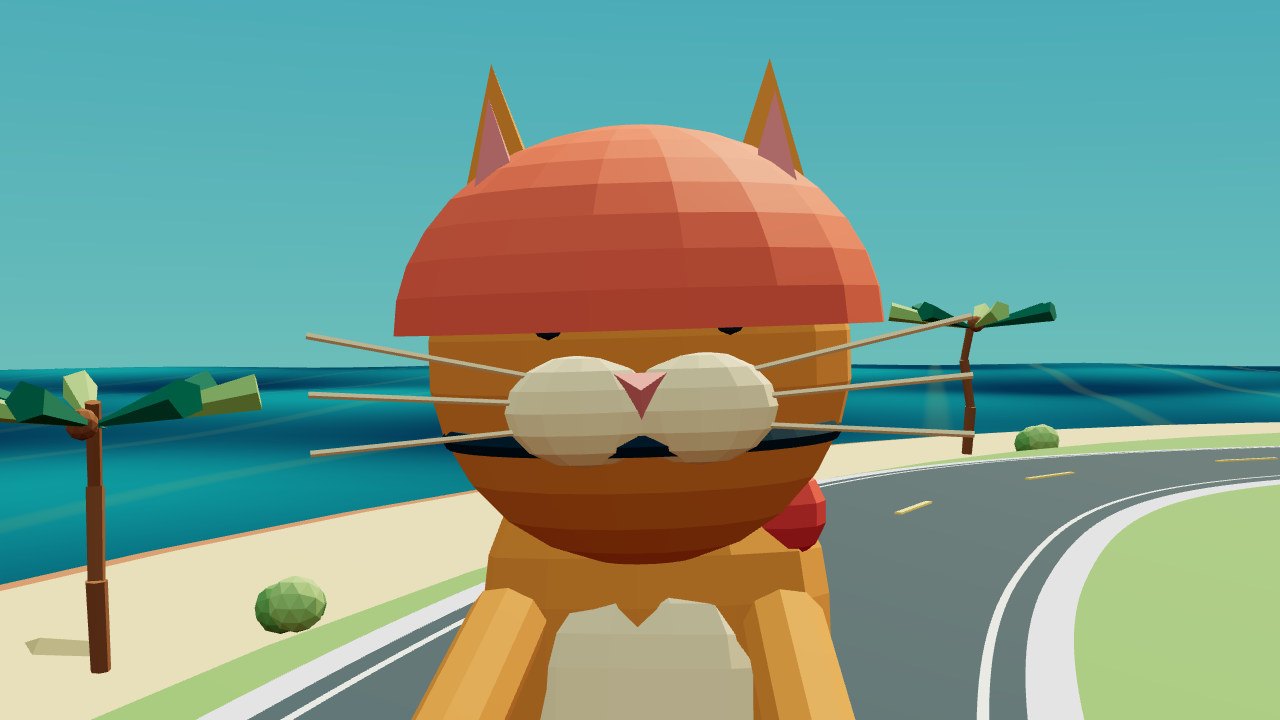
正面原部件检查,与后方默认镜头分开;两眼与头盔射线记录。
原镜头与页面呈现(单独记录)
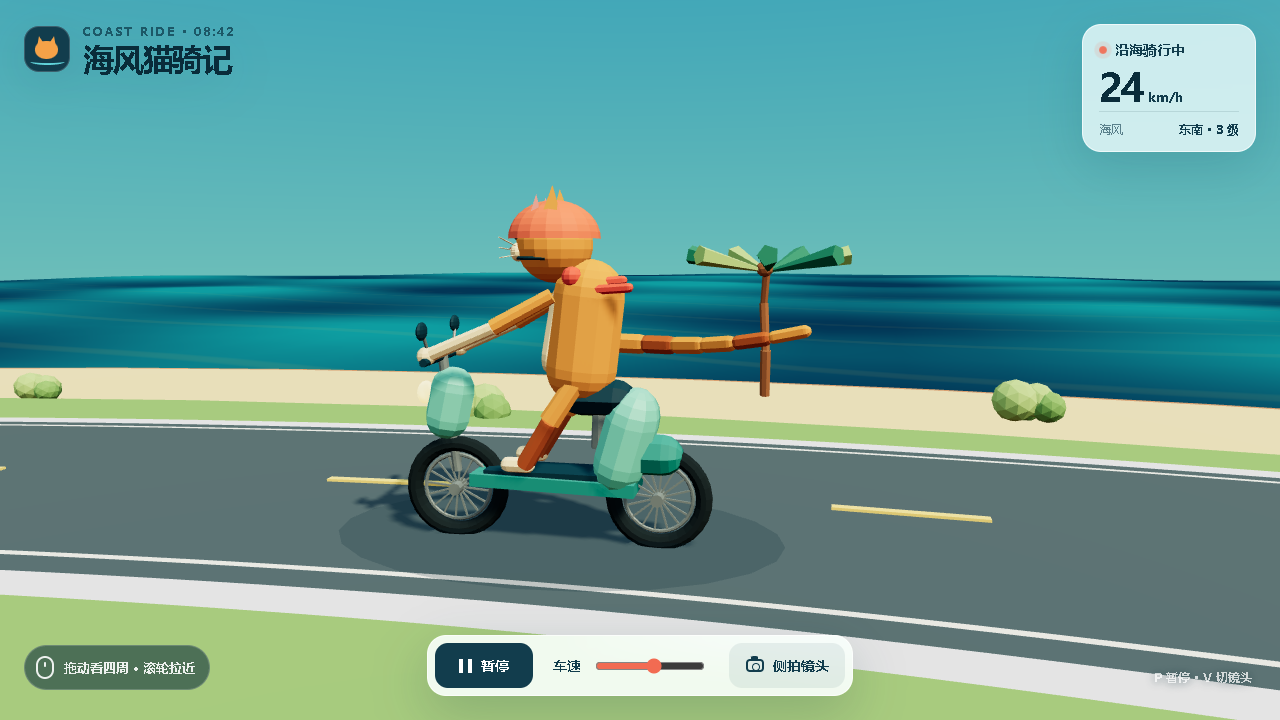
默认镜头从后方跟随,不能充分展示猫脸;侧拍和拖动可换角度。该预设取景单独记录;头盔覆盖双眼则在正面检查中仍存在,计为部件位置缺陷。
原桌面默认 · 原侧拍 · 原全景 · 原窄屏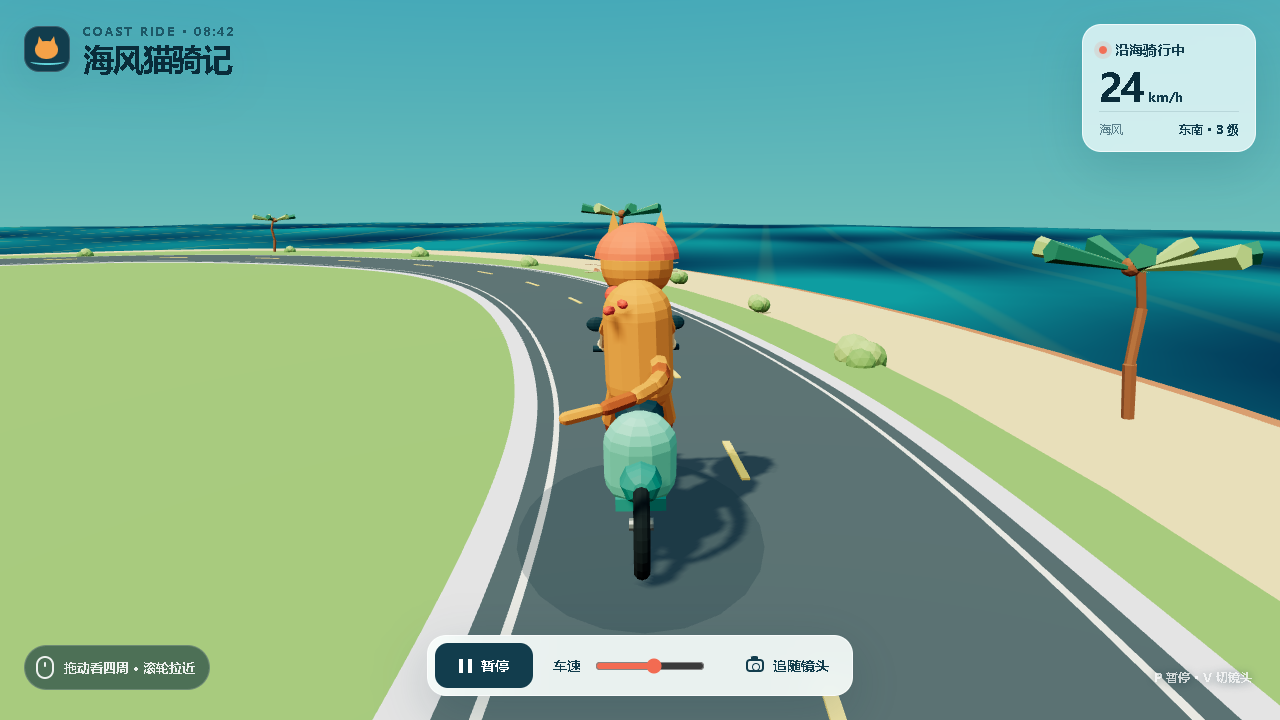
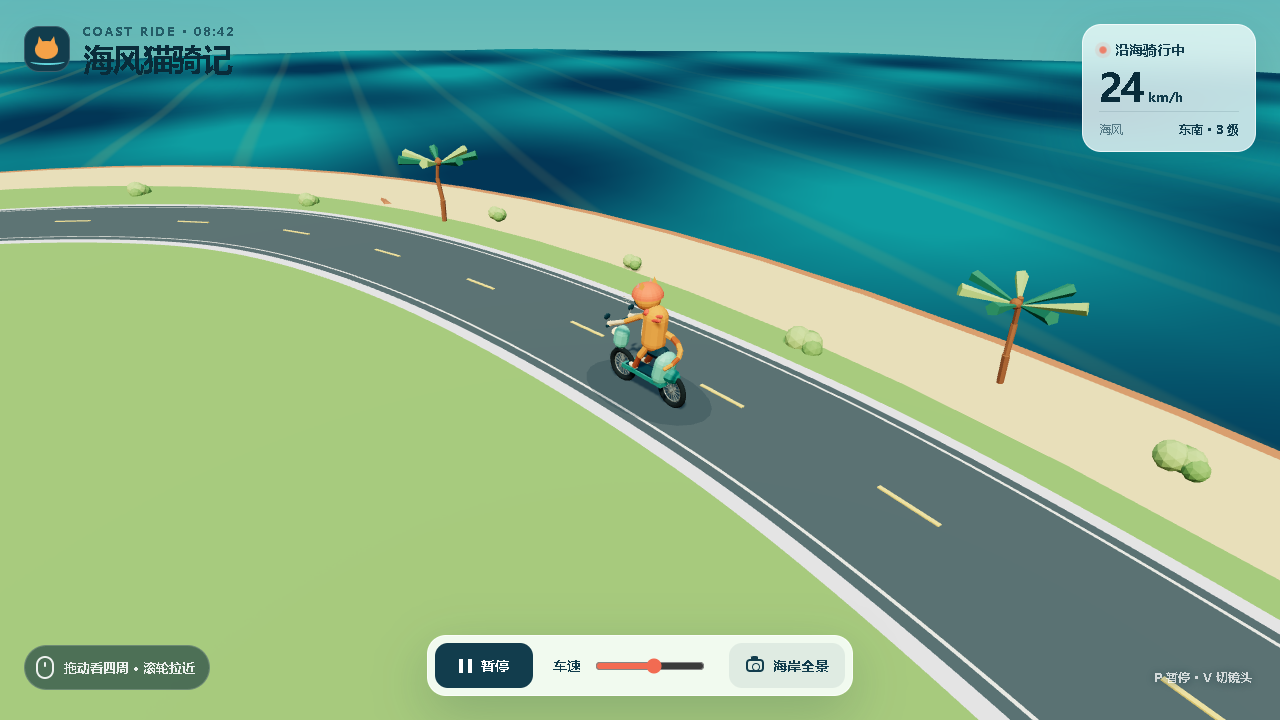
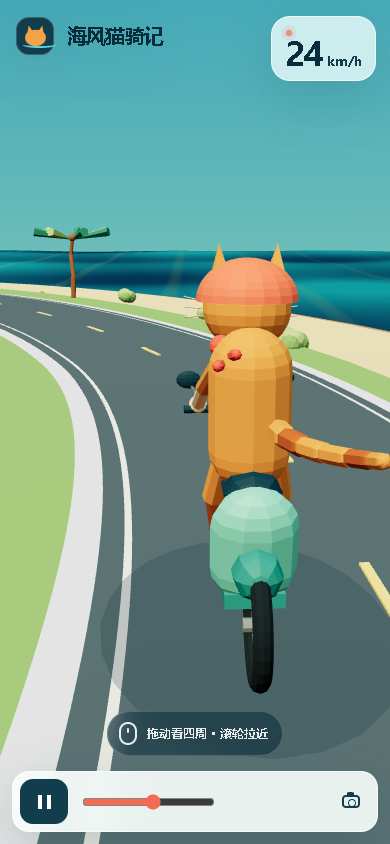
选用判断:这次45:49.622、Standard文本Token折算$4.5106;托管流程和源码同步重试增加复杂度,但不计入成品质量名次。先修滚动方向、半径、眼睛/头盔位置和逐帧累加,再考虑交付扩展。
原交付验收证据
原任务检查过桌面、窄屏、暂停和调速,但仍漏掉轮转方向与头盔位置。私密部署完成后,托管页浏览器访问未成功;本次独立验证公开的冻结本地原作品可离线运行,不能把原托管页访问失败归为作品无法运行。
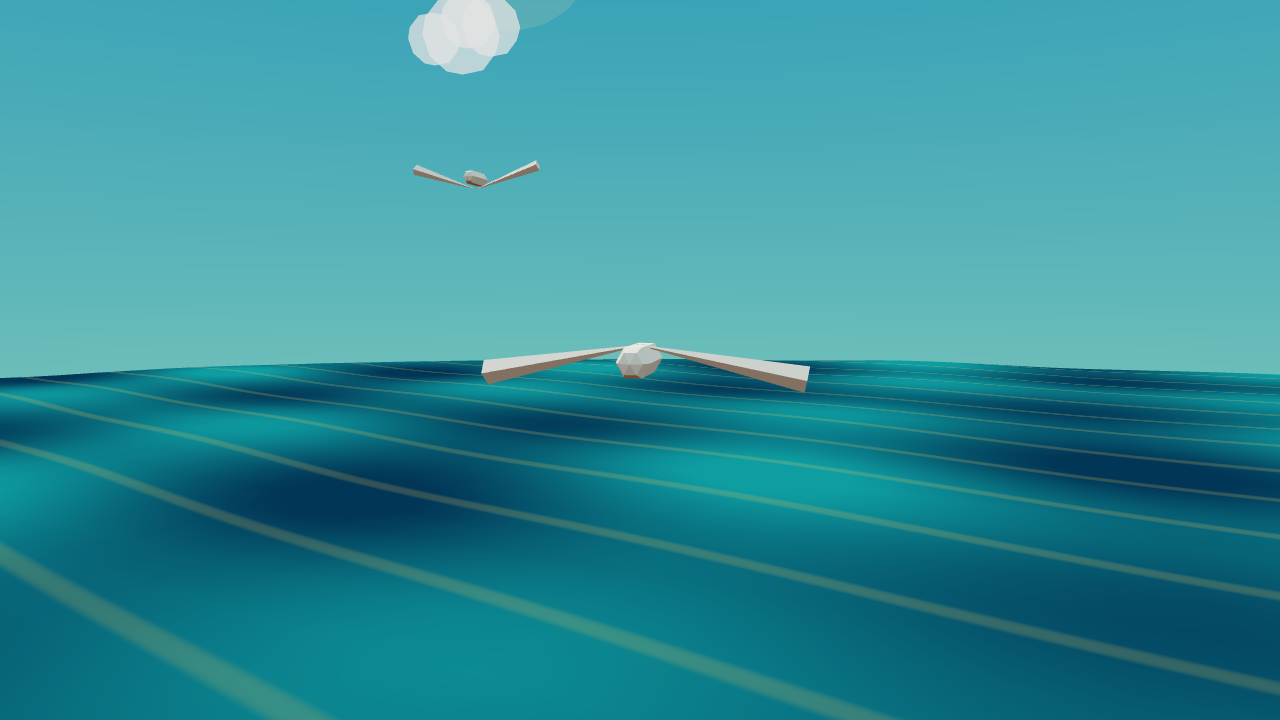
代码证据:减少动画仅停止行驶(L14) · 轮胎实际外半径0.755(L422) · 头盔与眼睛位置(L602) · 固定手爪与手臂(L612) · 弧长路线与前轮转向(L726) · 负向轮转与0.64除数(L745) · 飞鸟和云的逐帧累加(L812) · 暂停后仍更新海面、头部和环境(L828)
结论仅针对本次十个具体交付。不同造型风格存在主观偏好;未发现本次核心运行阻断,不等于所有视角、所有设备或长期运行均已验证。
天空飞鸟、云层、海面与帆船也在评估内
十组都有鸟形对象。除了读源码,本次另取两个时刻核对位置和翅膀姿态;原七组的位置与拍翼均变化,08有漂移但不拍翼,09有拍翼和升降但无水平飞行;10三只鸟有拍翼而无水平飞行,升降依赖帧率。出现在当前镜头里的数量会随取景变化,不把暂时出画称为没有实现。
| 编号 · 模型 / 推理 | 飞鸟:造型与真实动画 | 天空 / 云 / 日落 | 海面 | 帆船 |
|---|---|---|---|---|
| 01GPT-6 Astra / max | 6只位置变化 6/6;拍翼变化 6/6有身体与片状双翼,分别拍动;围绕各自位置缓慢盘旋、升降。 | 天空渐变与太阳;11组云缓慢横向漂移;可切换日落。 | GPU波浪、闪光与近岸泡沫变化。 | 3条帆船随浪上下起伏和轻微摇摆。 |
| 02GPT-6 Astra / xhigh | 6只位置变化 6/6;拍翼变化 6/6有身体与椭圆双翼,分别拍动;环岛上方盘旋,方向随路径变化。 | 15组远处云;云本身静态;晴日/日落改变环境色与灯光。 | GPU海色、闪光与近岸浪纹,额外泡沫带缩放与透明度变化。 | 3条帆船有上下起伏和摇摆。 |
| 03GPT-6 Astra / medium | 6只位置变化 6/6;拍翼变化 6/6以细杆构成展开翅膀;位置、高度与左右翅膀持续变化,造型更符号化。 | 太阳、远岛与10组云;云本身静态,无日落切换。 | CPU顶点波动与多条泡沫带位移;顶点变化未更新水面法线。 | 1条帆船有上下起伏和摇摆。 |
| 04GPT-6 Astra / high | 7只位置变化 7/7;拍翼变化 7/7细杆双翼拍动,位置随车辆前进并缓慢漂移;更偏背景符号。 | 太阳、远山与11组云;云本身静态,无日落切换。 | CPU几何波动并每3帧更新法线,泡沫带与闪光装饰。 | 4条远处帆船为静态背景,随背景参照系平移。 |
| 05GPT-6.1 Sol / max | 6只位置变化 6/6;拍翼变化 6/6有身体、喙与双翼轮廓;拍翼、升降和朝向变化,沿车辆附近飞行。 | 渐变天空、太阳与远岛,无独立云层运动或日落切换。 | GPU近岸泡沫、波纹、闪光与深浅海色,沿行驶方向保持连续。 | 3条帆船合并到远景网格;无独立摇摆动画,远景分段循环。 |
| 06GPT-6.1 Sol / xhigh | 7只位置变化 7/7;拍翼变化 7/7有身体与片状双翼,独立拍动;按不同相位盘旋和升降。 | 天空渐变、太阳;8组云缓慢横移;渐变日落与灯光变化。 | GPU海水波纹与闪光,近岸泡沫顶点起伏和位置变化。 | 3条帆船上下起伏和摇摆。 |
| 07GPT-6.1 Sol / high | 9只位置变化 9/9;拍翼变化 9/9双三角翼为主,没有独立身体模型;拍翼和升降,群体位置沿道路跟随车辆。 | 太阳、远岛与24组云;云本身静态,无日落切换。 | GPU几何波动、海色与闪光,泡沫带起伏和透明度变化。 | 没有帆船模型;帆船不在原需求中,不作为核心缺失扣分。 |
| 08GPT-6.1 Sol / low | 7个细杆V形鸟;有位置漂移与上下起伏,翼形不拍动。 | 纯色天空与雾效;没有独立太阳球或云群。 | CPU顶点波动,未重算水面法线;海面闪光条随景物循环。 | 没有帆船模型;沙滩有遮阳伞和躺椅。 |
| 09GPT-6.1 Sol / medium | 6个细杆双翼鸟;独立拍翼和小幅升降,水平位置保持不变。 | 渐变天空、太阳、灯塔与14组静态云;没有日落切换。 | GPU波纹/闪光、32组岸边泡沫位移和透明度变化。 | 3条帆船为静态远景,没有随浪上下起伏或摇摆。 |
| 10GPT-5.6 Sol / max | 3只拍翼,无水平飞行有简化身体和双翼,三只鸟拍翼、朝向变化和小幅升降;无水平飞行,高度逐帧累加、依赖帧率。 | 渐变天空、太阳和云群;云每帧横移,120fps速度为60fps的2倍;无日落切换。 | GPU顶点波浪与条带闪光,原画面有较明显交叉长条纹;近岸泡沫为静态环形线。 | 没有帆船模型;环岛、灯塔与棕榈齐全,帆船不在原需求中。 |
01、02、05、06有独立鸟身;03、04以细杆形成翅膀,07以三角双翼为主。它们都达到装饰飞鸟动画的目标,但造型完整度不同。01、06的云也会缓慢漂移;其他云通常为静态环境。静态装饰不等于缺陷,原任务未要求每个环境物件都运动。
原网页保留环境动画;统一主体截图只用于比较猫与电动车。飞鸟和海景在原场景中另行检查。鸟的姿态检查基于原源代码的诊断副本;没有改动原成品。
飞鸟实际位置与翅膀变化记录十组都有鸟形对象,但运动并不相同:08只漂移、不拍翼;09/10拍翼和小幅升降,没有水平飞行;10的鸟高度和云移动依赖帧率。08没有独立云群/太阳球和帆船,这些属于环境细节差异,均不是原提示词中的必需项。
代码审查:正确性、资源与可维护性
读取十个场景的实际应用源码,包括对象创建、模型层级、每帧更新、路径/车轮计算、静态合并、输入控制和异常分支。10在独立诊断目录重新打包源码以测量实际对象,原静态文件保持原字节。原九组检查范围保持,追加评估不修改原交付。
- 十组均可打开并显示猫、车与海岸;08/10有已确认的运动逻辑错误。直线和弯道均符合原任务,不因功能数量不同扣核心达标分。
- 十组的行驶采用时间增量。原七组与09的轮转检查通过;08/10的滚动半径和接触运动方向有错误。10的云位移与鸟高度逐帧累加,依赖帧率。
- 代码均以一个主要脚本组织场景,是可以交付的网页原型;未验证为可长期维护的正式应用。第5、6组函数划分更清楚,但仍非模块化产品架构。
- 暂停后仍持续渲染,便于拖动观察;10只停止行驶,海面、头部、尾巴、鸟和云仍动画。静止时可进一步按需渲染减少GPU工作。
- 多组每帧构建小型Vector3/Color临时对象。可复用缓存,但本次高性能电脑没有测出由此造成的明显卡顿,不把优化机会写成已发生的性能故障。
- 时间增量被限制在约0.05秒,第6组为0.06秒;低于对应帧率时模拟会放慢,不能称为严格保持墙钟速度的物理仿真。
- 统一主体检查只保留猫与电动车,统一朝向、角度、取景占比和灯光,保留原几何与材质。原海面、环境光及整体风格仍以原场景评价。
- 检查到的主体几何坐标均为有限数。网格/三角形数量用于说明实现规模,不作为质量分或通用性能排名。
实际触发图形上下文丢失和恢复
调用浏览器的WEBGL_lose_context扩展,先丢失再恢复,核对运动状态、错误提示与画面。十组都收到了丢失/恢复事件。以下是这次故障注入结果,单独于正常路径通过结论。
| 编号 · 模型 / 推理 | 故障注入成功 | 实现的恢复方式 | 丢失期间停止模拟 | 捕获的脚本错误 |
|---|---|---|---|---|
| 01GPT-6 Astra / max | 通过 | 暂停 + 重新出发入口 | 是 | 无 |
| 02GPT-6 Astra / xhigh | 通过 | 停止更新 + 重新加载入口 | 是 | 无 |
| 03GPT-6 Astra / medium | 通过 | Three.js恢复;缺少自定义反馈 | 否 | 无 |
| 04GPT-6 Astra / high | 通过 | Three.js恢复;window监听未触发 | 否 | 无 |
| 05GPT-6.1 Sol / max | 通过 | 自动恢复 + 恢复反馈 | 否 | 无 |
| 06GPT-6.1 Sol / xhigh | 通过 | 暂停 + 重新打开入口 | 否 | 无 |
| 07GPT-6.1 Sol / high | 通过 | 停模拟 + 自动恢复 + 清除提示 | 是 | 无 |
| 08GPT-6.1 Sol / low | 通过 | Three.js自动恢复,无自定义反馈;丢失期间继续模拟 | 否 | 无 |
| 09GPT-6.1 Sol / medium | 通过 | 暂停并显示刷新提示;底层恢复后保持暂停和提示 | 是 | 无 |
| 10GPT-5.6 Sol / max | 通过 | Three.js底层恢复;无自定义反馈 | 否 | 无 |
已验证的代码反馈问题:04把webglcontextlost监听器挂在window,但该事件不冒泡,预期提示未触发。03的水面顶点变形后未更新法线,是视觉与光照实现的简化。01/02/06选择重新加载的恢复路径,不等同于正常动画运行失败;05/07有自动恢复处理。
这两类具体发现来自源码和浏览器状态,不依赖拍摄角度。手爪跟随、前轮行程、弧长速度等实现差异详见各组卡片;没有把模型自己暴露的误差字段直接当成独立验收。
未在本轮新安装依赖后完整复现每个原构建入口,未测实际手机GPU、长期内存增长、音频听感或物理碰撞。源代码可运行、离线成品可用与生产级可靠性是不同结论。
结构化代码与视觉结论 · 故障恢复实测状态 · 源码副本哈希与行号 · 主体几何检查
新增08的可复核运动问题:实际前后轮位置给出的朝向为+Z,路段位移为+Z,而轮胎底部接触位移为−Z。两个相对运动方向不一致;外半径0.435与轮转除数0.43还造成约1.16%的行程误差。09的相应方向和半径一致。
新增08还缺少减少动画偏好处理、拍翼和水面法线重算;09实现偏好与拍翼,但图形恢复仍依赖刷新。每项分别列出,不将可运行、交互通过和运动逻辑正确混为一个结论。
10 · GPT-5.6 Sol / max故障、暂停与资源观测:图形中断期间继续模拟;海面/头部/鸟/云在暂停后继续更新。源码分段清楚、交互通过,不代表运动关系正确。
本次独立重新检查了什么
使用同一台电脑的Chrome、NVIDIA RTX 4070 Laptop GPU / D3D11,桌面1280×720,窄屏390×844。统一检查运行、离线、持续运动、暂停恢复、调速、三镜头、键盘暂停、拖动与缩放、减少动画偏好,并查看真实截图与动画状态。没有改动十个原成品。
| 编号 · 模型 / 推理 | 离线运行 | 运动状态推进 | 暂停恢复 | 键盘控制 | 减少动画 | 轮转/路程误差 | 短时RAF频率 | 当前绘制次数 |
|---|---|---|---|---|---|---|---|---|
| 01GPT-6 Astra / max | 通过 | 通过 | 通过 | 通过 | 通过 | 3.55e-15 | 165.0 | 276 |
| 02GPT-6 Astra / xhigh | 通过 | 通过 | 通过 | 通过 | 通过 | 3.55e-15 | 164.3 | 168 |
| 03GPT-6 Astra / medium | 通过 | 通过 | 通过 | 通过 | 通过 | 1.78e-15 | 164.1 | 253 |
| 04GPT-6 Astra / high | 通过 | 通过 | 通过 | 通过 | 通过 | 0.00e+00 | 160.6 | 351 |
| 05GPT-6.1 Sol / max | 通过 | 通过 | 通过 | 通过 | 通过 | 0.00e+00 | 164.6 | 191 |
| 06GPT-6.1 Sol / xhigh | 通过 | 通过 | 通过 | 通过 | 通过 | 2.31e-14 | 165.1 | 291 |
| 07GPT-6.1 Sol / high | 通过 | 通过 | 通过 | 通过 | 通过 | 1.78e-15 | 165.0 | 200 |
| 08GPT-6.1 Sol / low | 通过 | 距离状态推进;方向不一致 | 通过 | 通过 | 未实现 | 6.98e-2(约1.16%) | 165.1 | 146 |
| 09GPT-6.1 Sol / medium | 通过 | 通过 | 通过 | 通过 | 通过 | 0.00e+0 | 165.0 | 255 |
| 10GPT-5.6 Sol / max | 通过 | 通过 | 通过(行驶) | 通过 | 仅停车 | 17.97% · 方向反 | 163.9 | 168 |
十组均无本次捕获的页面错误,未请求外部资源,离线文件可运行。原七组和09的轮转/路程检查为数值浮点量级;08用实际轮胎外半径计算得到约1.16%的误差,并发现轮胎接触位移与景物方向相反。10的车轮滚动方向反向,外半径0.755与除数0.64不一致,相对程序记录里程偏差17.97%。02的前轮单独按转弯行程计算;06也实现前轮转弯行程修正。
短时RAF频率接近这台电脑约165Hz的上限,十组差距不能用于宣称通用性能排名。绘制次数与三角形量只能帮助解释渲染负担,不能独立等同于帧率。窄屏验证是桌面浏览器布局检查,不是实际手机GPU测试。
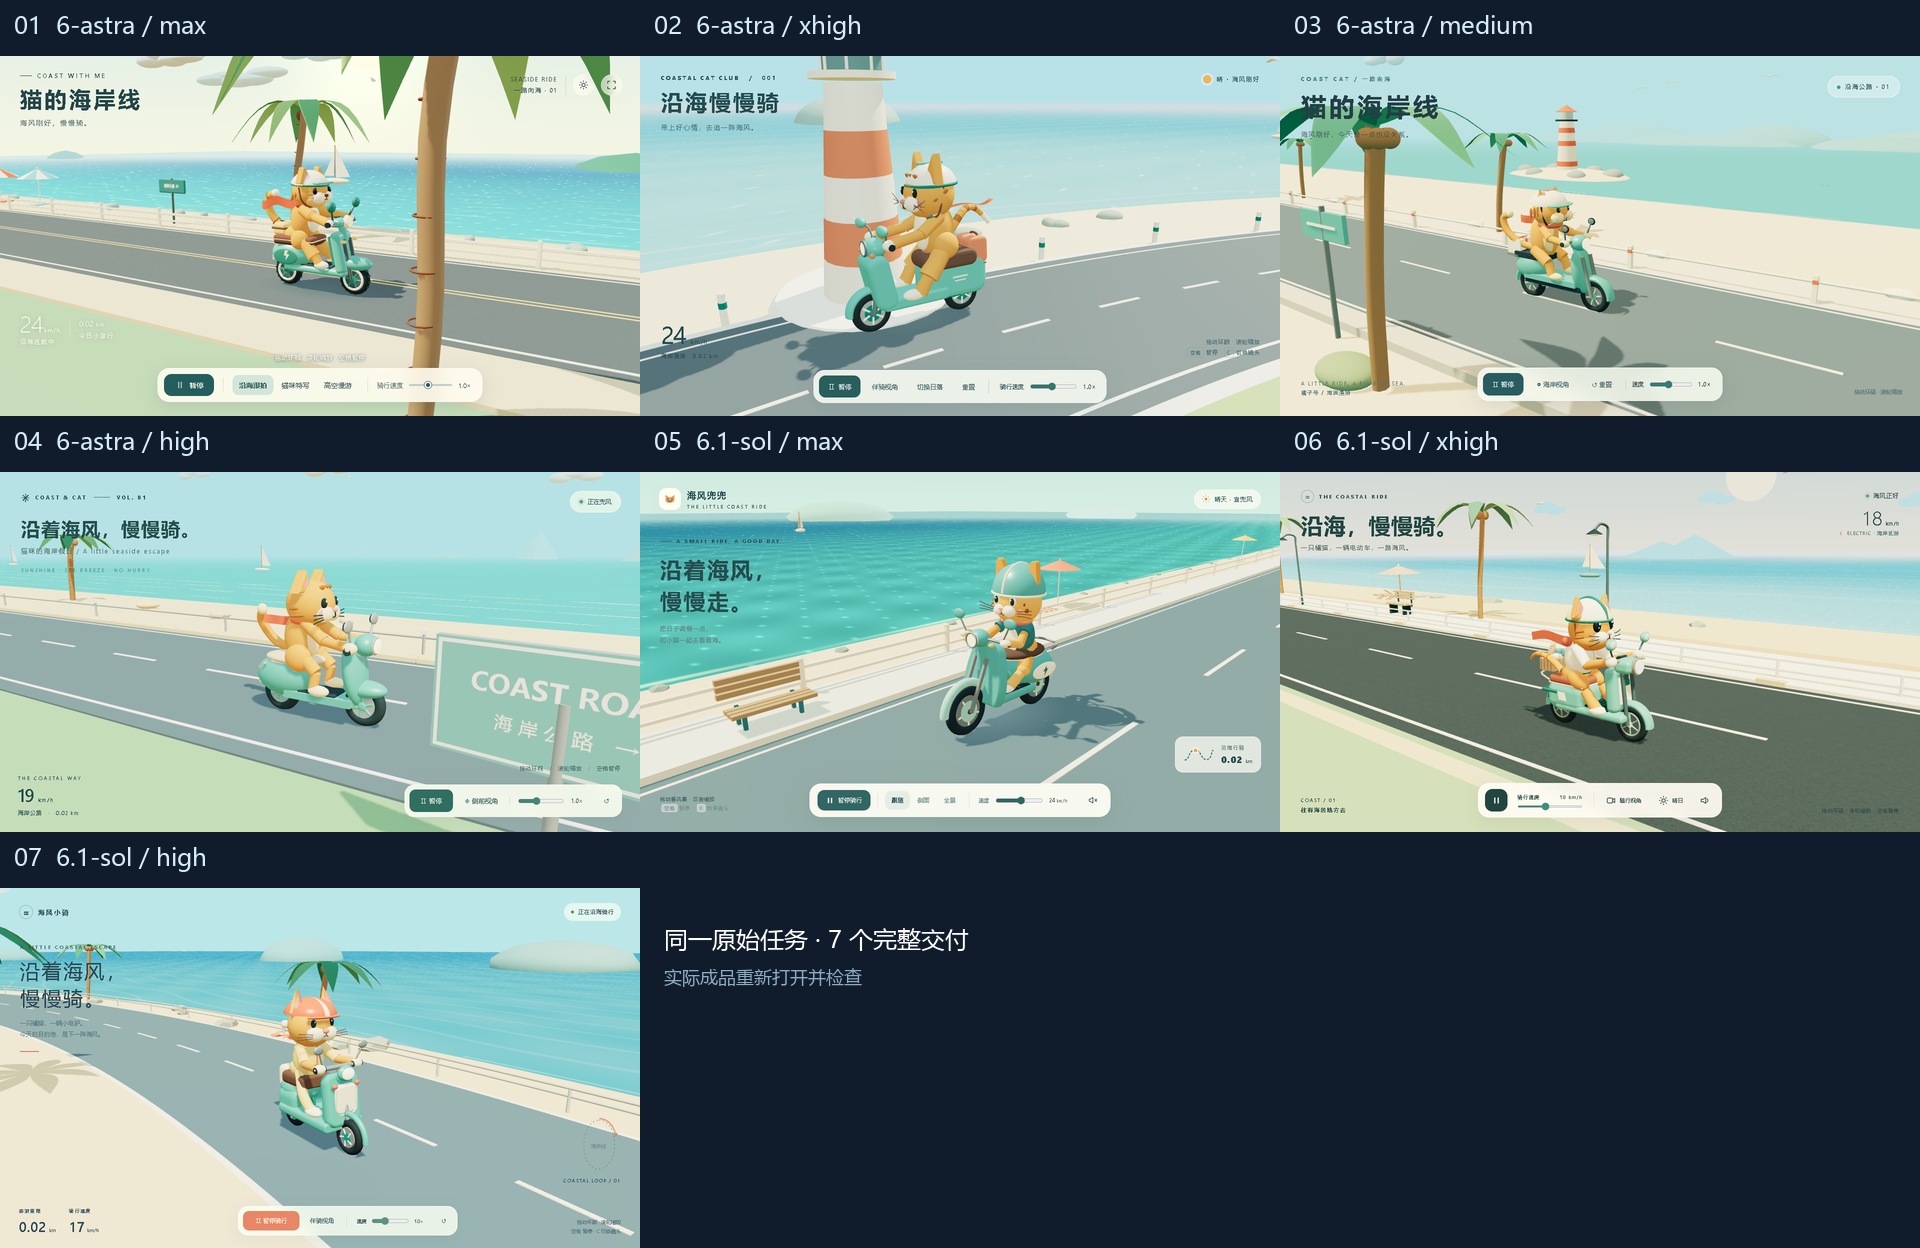
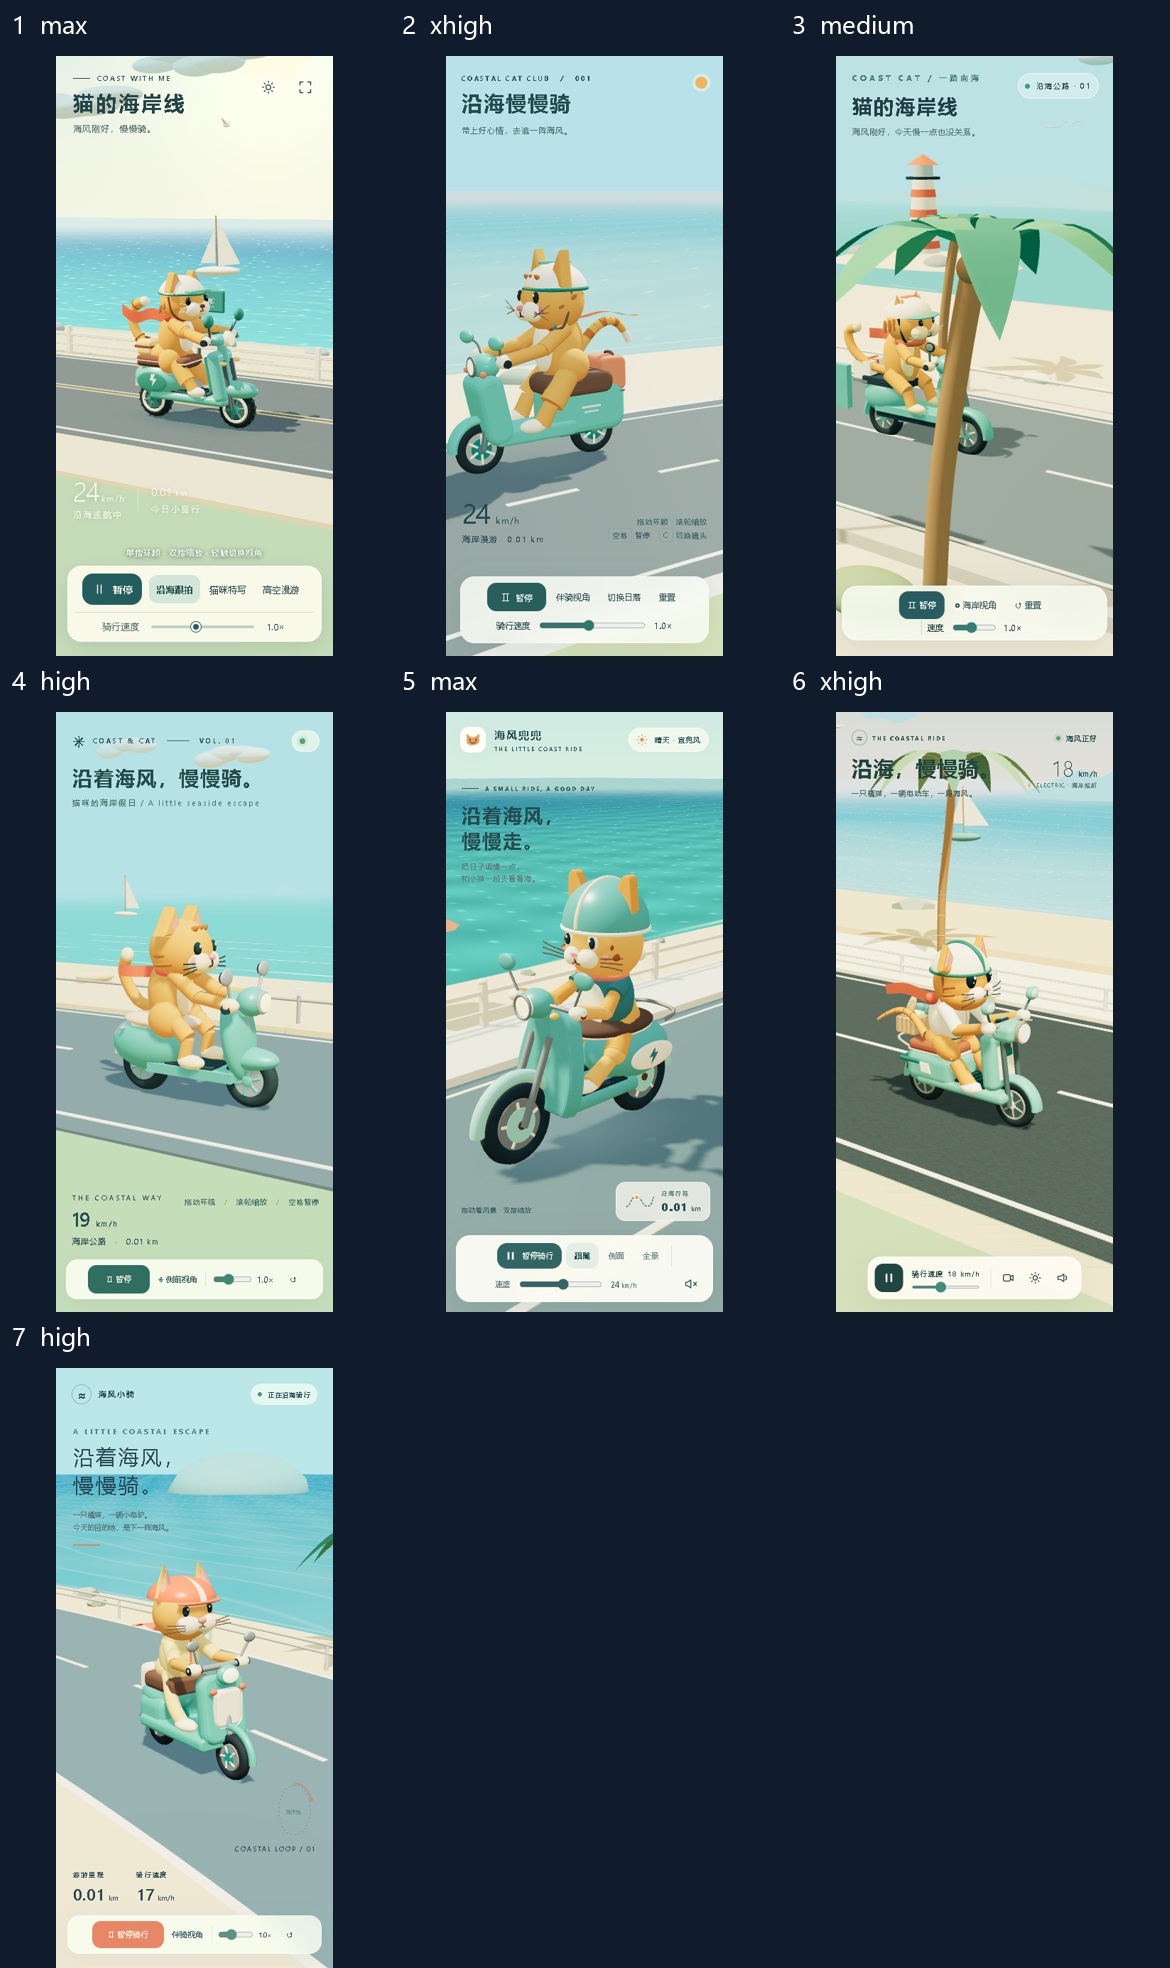
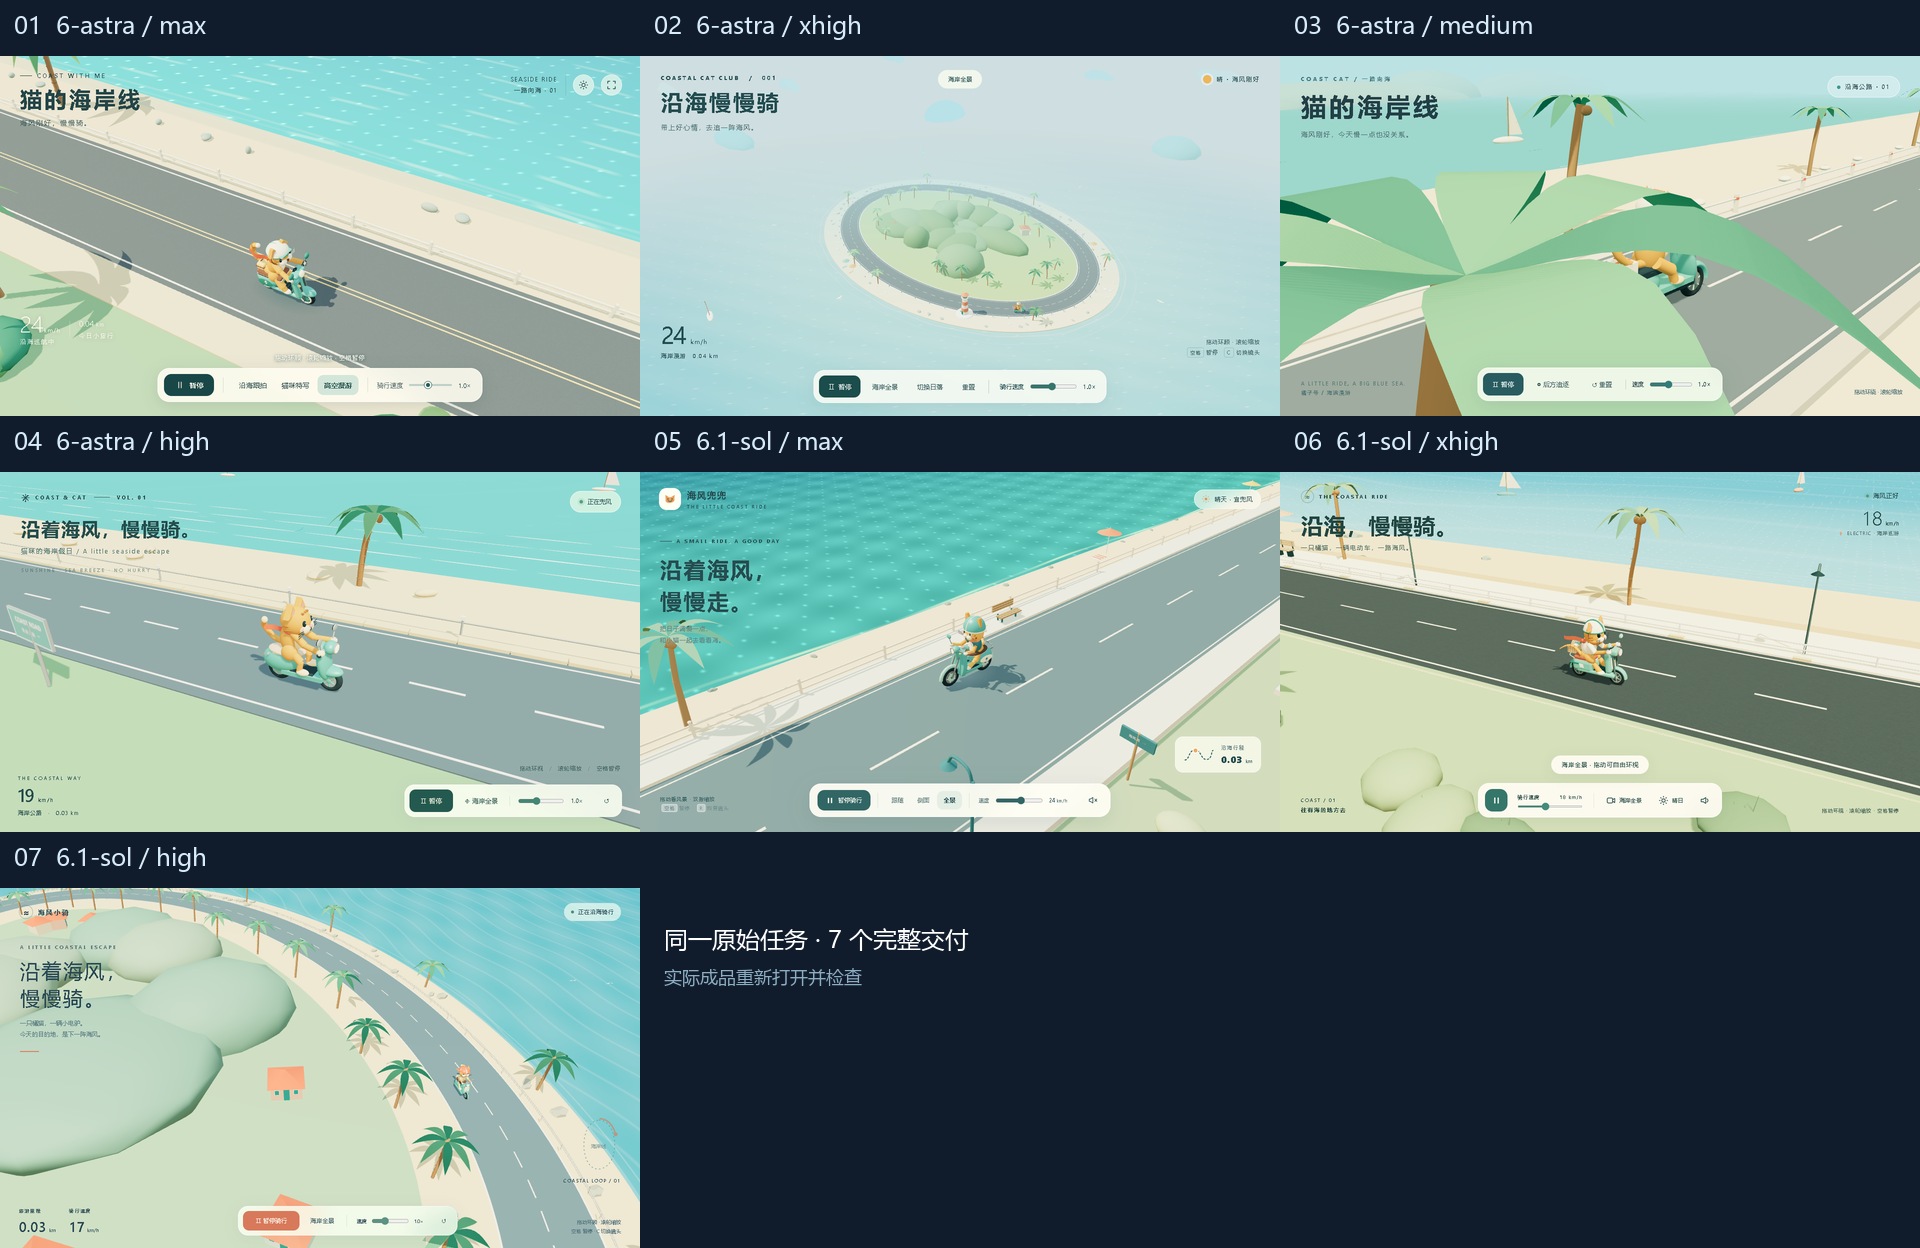
原执行流程中的时间构成
| 编号 · 模型 / 推理 | 记录工具区间并集 | 响应区间估计 | 失败命令记录 | 模型响应 |
|---|---|---|---|---|
| 01GPT-6 Astra / max | 65.7秒 | 868.1秒 | 0 | 16 |
| 02GPT-6 Astra / xhigh | 14.9秒 | 820.8秒 | 0 | 25 |
| 03GPT-6 Astra / medium | 7.5秒 | 286.4秒 | 0 | 7 |
| 04GPT-6 Astra / high | 20.2秒 | 410.6秒 | 0 | 11 |
| 05GPT-6.1 Sol / max | 44.7秒 | 1516.2秒 | 3 | 20 |
| 06GPT-6.1 Sol / xhigh | 22.9秒 | 1548.2秒 | 2 | 29 |
| 07GPT-6.1 Sol / high | 287.7秒 | 512.3秒 | 1 | 20 |
| 08GPT-6.1 Sol / low | 22.2秒 | 306.8秒 | 0 | 9 |
| 09GPT-6.1 Sol / medium | 34.7秒 | 586.3秒 | 0 | 10 |
| 10GPT-5.6 Sol / max | 1231.7秒 | 1514.2秒 | 8 | 70 |
工具时长来自item_completed的开始/结束边界,取区间并集而不是简单累加。响应区间是估计值,两个口径都保留证据边界。失败命令数包括环境安装和查找失败,不能全部叫做代码返工;原任务最终都已完成。03的原交付没有视觉验收,本次补做检查的时间没有加回其原交付用时。
后补两组采用相同桌面/窄屏尺寸与GPU环境检查,实测短窗口RAF也接近本机约165Hz上限。这仍不能作为通用性能排名。08/09的绘制次数来自诊断副本同尺寸当前帧;相关源码和原HTML都按原字节保留。
10的暂停只冻结距离和轮转,环境动画仍继续。17.97%是相对程序记录里程的滚动量偏差,方向另由世界坐标增量确认。工具时间并集包含后台预览存活,不能等同于阻塞时间;10的响应区间估计受长后台服务重叠影响,不用于Fast提速情景。滚动原始观测 · Sites阶段说明
查看十组原始动态作品
这些是各会话实际交付的可运行网页,保留原场景、镜头、材质、动画和交互。可逐组打开查看,或在下方载入一份作品;统一主体的正侧后截图见“建模与视觉”。
选择编号后载入原网页。
打开 01 · GPT-6 Astra / max · 打开 02 · GPT-6 Astra / xhigh · 打开 03 · GPT-6 Astra / medium · 打开 04 · GPT-6 Astra / high · 打开 05 · GPT-6.1 Sol / max · 打开 06 · GPT-6.1 Sol / xhigh · 打开 07 · GPT-6.1 Sol / high · 打开 08 · GPT-6.1 Sol / low · 打开 09 · GPT-6.1 Sol / medium · 打开10 · GPT-5.6 Sol / max · 下载10原ZIP
结论的适用范围与可核对证据
- 每个模型/推理配置只有一次样本。01–07约10:00,08–09约14:25,10于19:51:02单独启动;分三批,工具策略、排队、依赖版本与环境未严格固定。相同提示词不代表同一场受控并发基准。
- 相同任务文字不代表严格受控基准。不能从这个样本估出稳定成功率、长期返工率,或跨任务的总体模型排名。
- Fast没有对应的重复实测,原service_tier没有记录。原用时是事实;Standard费用是统一折算;Fast时间是有条件的情景计算。
- 原成品复制到本报告的scenes目录;字节哈希与原文件相同,并在结束时再次核对。公开演示直接载入冻结原网页;统一主体截图采用只读诊断副本。
- 本次检查增加了统一角度的模型检查、逐段代码阅读、飞鸟姿态与图形恢复验证;没有把原会话自己声称通过当成最终质量结论。03 · GPT-6 Astra / medium及08 · GPT-6.1 Sol / low原交付缺少画面验收的事实也保留。
公开数据包含经本地会话记录与数据库核对的聚合用量。完整聊天日志和机器路径未上传,因此不能仅凭仓库独立审计原始Token账本;作品与源码哈希、公式和浏览器证据均可复核。
原始任务:全新创建一个可直接运行的 Three.js 网页 3D 场景:内容是一个猫在海边马路上骑电动车的3D动画
完整分析数据与证据索引 · 浏览器状态记录 · 窄屏/键盘/镜头记录 · 原成品文件与哈希
- GPT-6.1 Sol 官方模型与API价格
- GPT-6 Astra 官方模型与API价格
- Codex与Work定价、credits费率
- Codex Fast模式及额度倍率
- API Fast模式延迟说明
- GPT-5.6 Sol官方模型、API价格与credits费率
建议下一轮固定提示词、环境与上述代码/视觉验收流程,Standard/Fast在同一配置下至少各重复3次,并交替顺序。用完成时间中位数、成品达标率、Token和重试次数一起比较。本次未自动启动新的试验。
08原任务未完成画面验证,本次已补做;09原任务有实际检查,本次仍独立核对。新增检查与发布用时没有加回原任务。当前排序保留原七组历史快照,08的运动问题公开保留在原作品中。
最新10的原静态目录、ZIP和源码按原字节公开;本次单独验证模型、轮转、环境更新和离线交互。前九组与原七组质量快照保留。托管流程效率与成品质量分开,不发布私人凭据或会话全文。